en

N°1
INTEGRATED
MOTION
MOTION

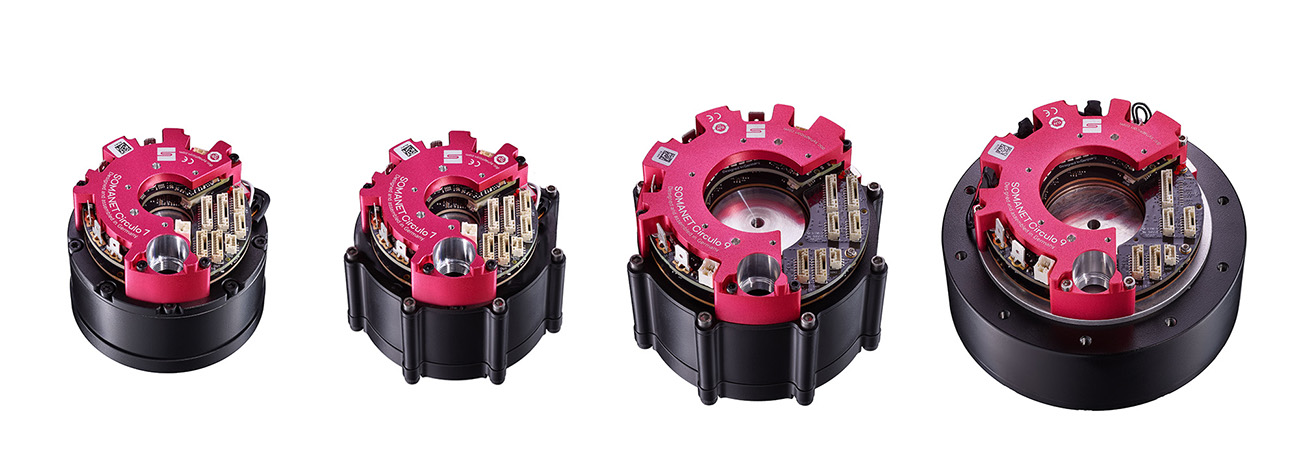

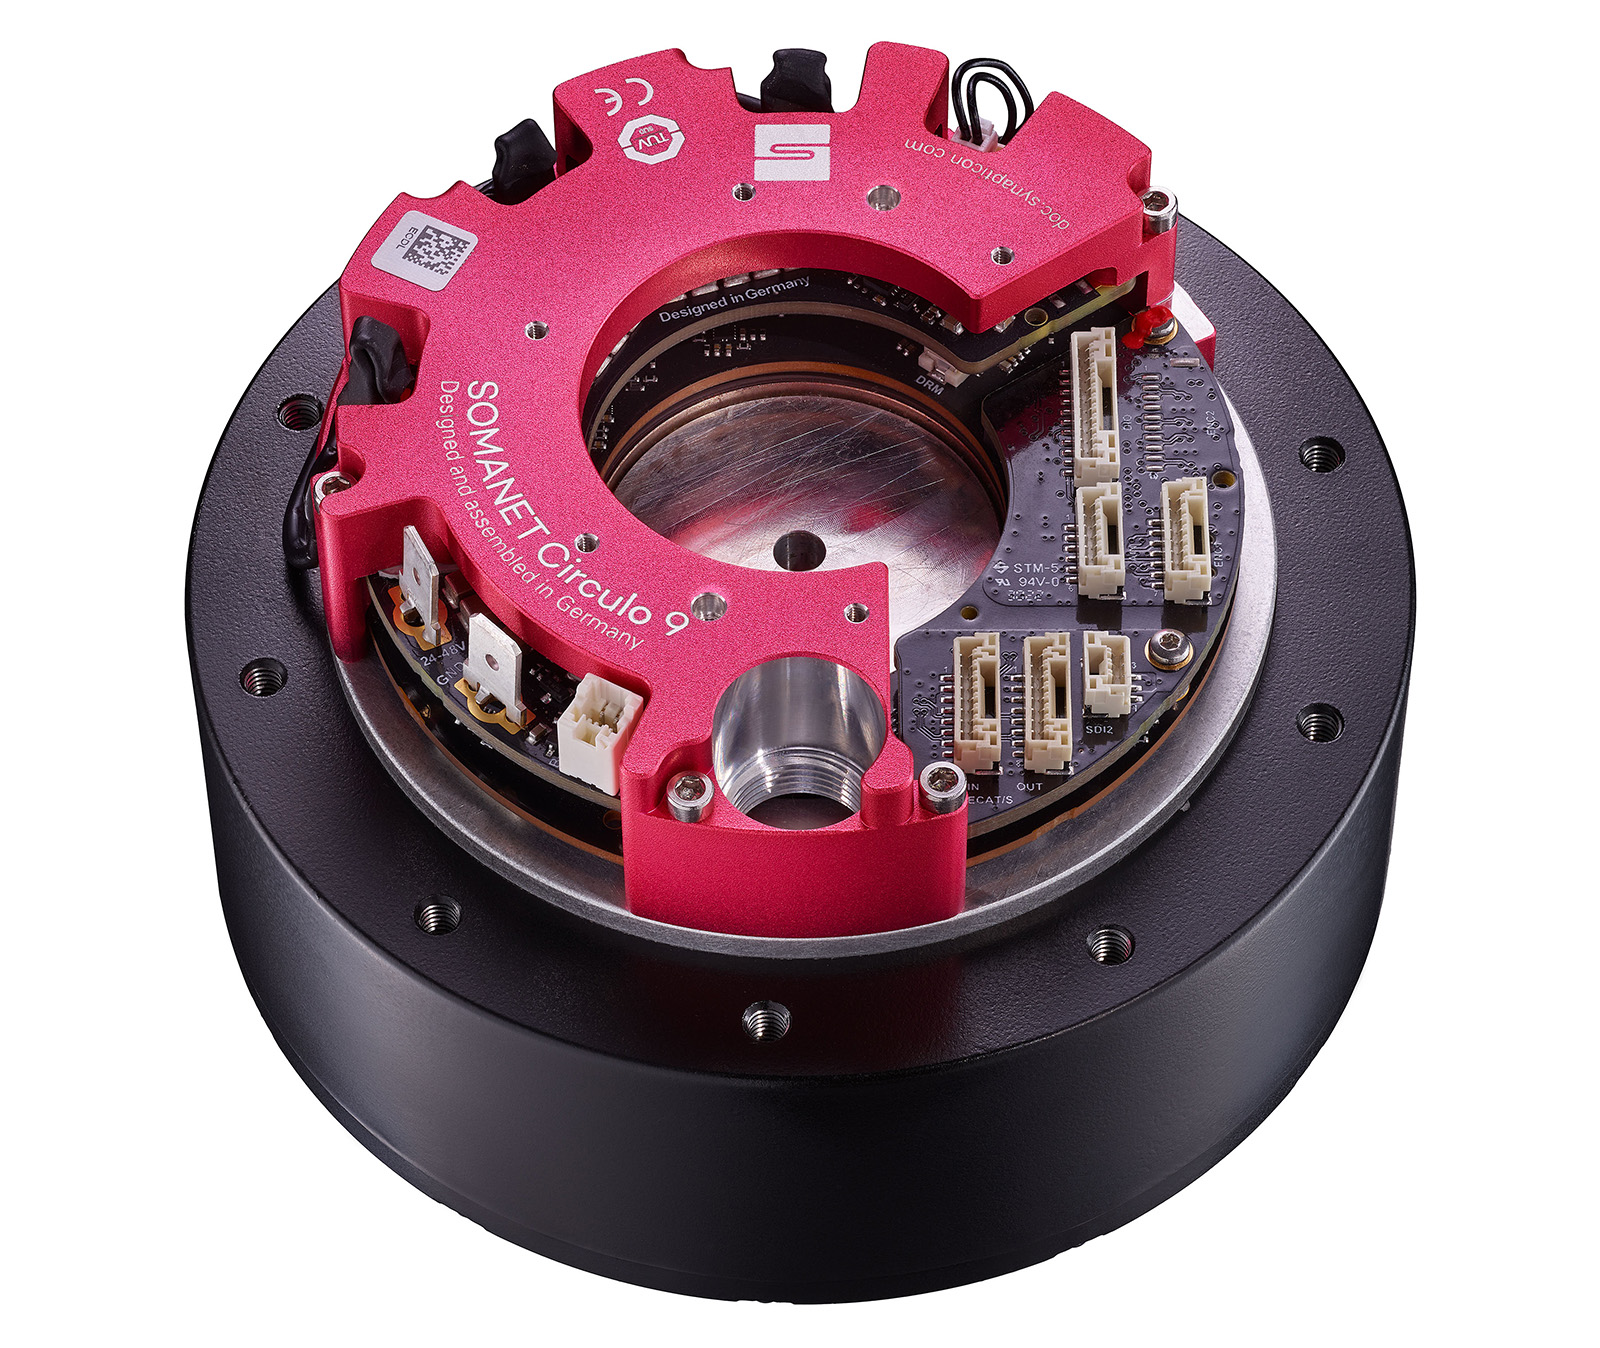
Actilink JD 제품군은 고성능 전송과 저백래시를 구현하는 감속기, 고다이내믹 모터, 그리고 고출력 밀도의 서보 드라이브를 최소 공간에 통합한 스마트한 설계를 통해, 낮은 전력 소비로도 탁월한 성능을 발휘할 수 있도록 설계 및 검증되었습니다.
이 시스템은 모듈형 로봇 아키텍처를 지원하도록 개발되어 시스템을 쉽게 확장하거나 새로운 애플리케이션에 맞게 조정할 수 있습니다. 이러한 유연성은 요구 사항이 자주 바뀌는 물류 및 제조와 같은 산업에서 특히 유용합니다.
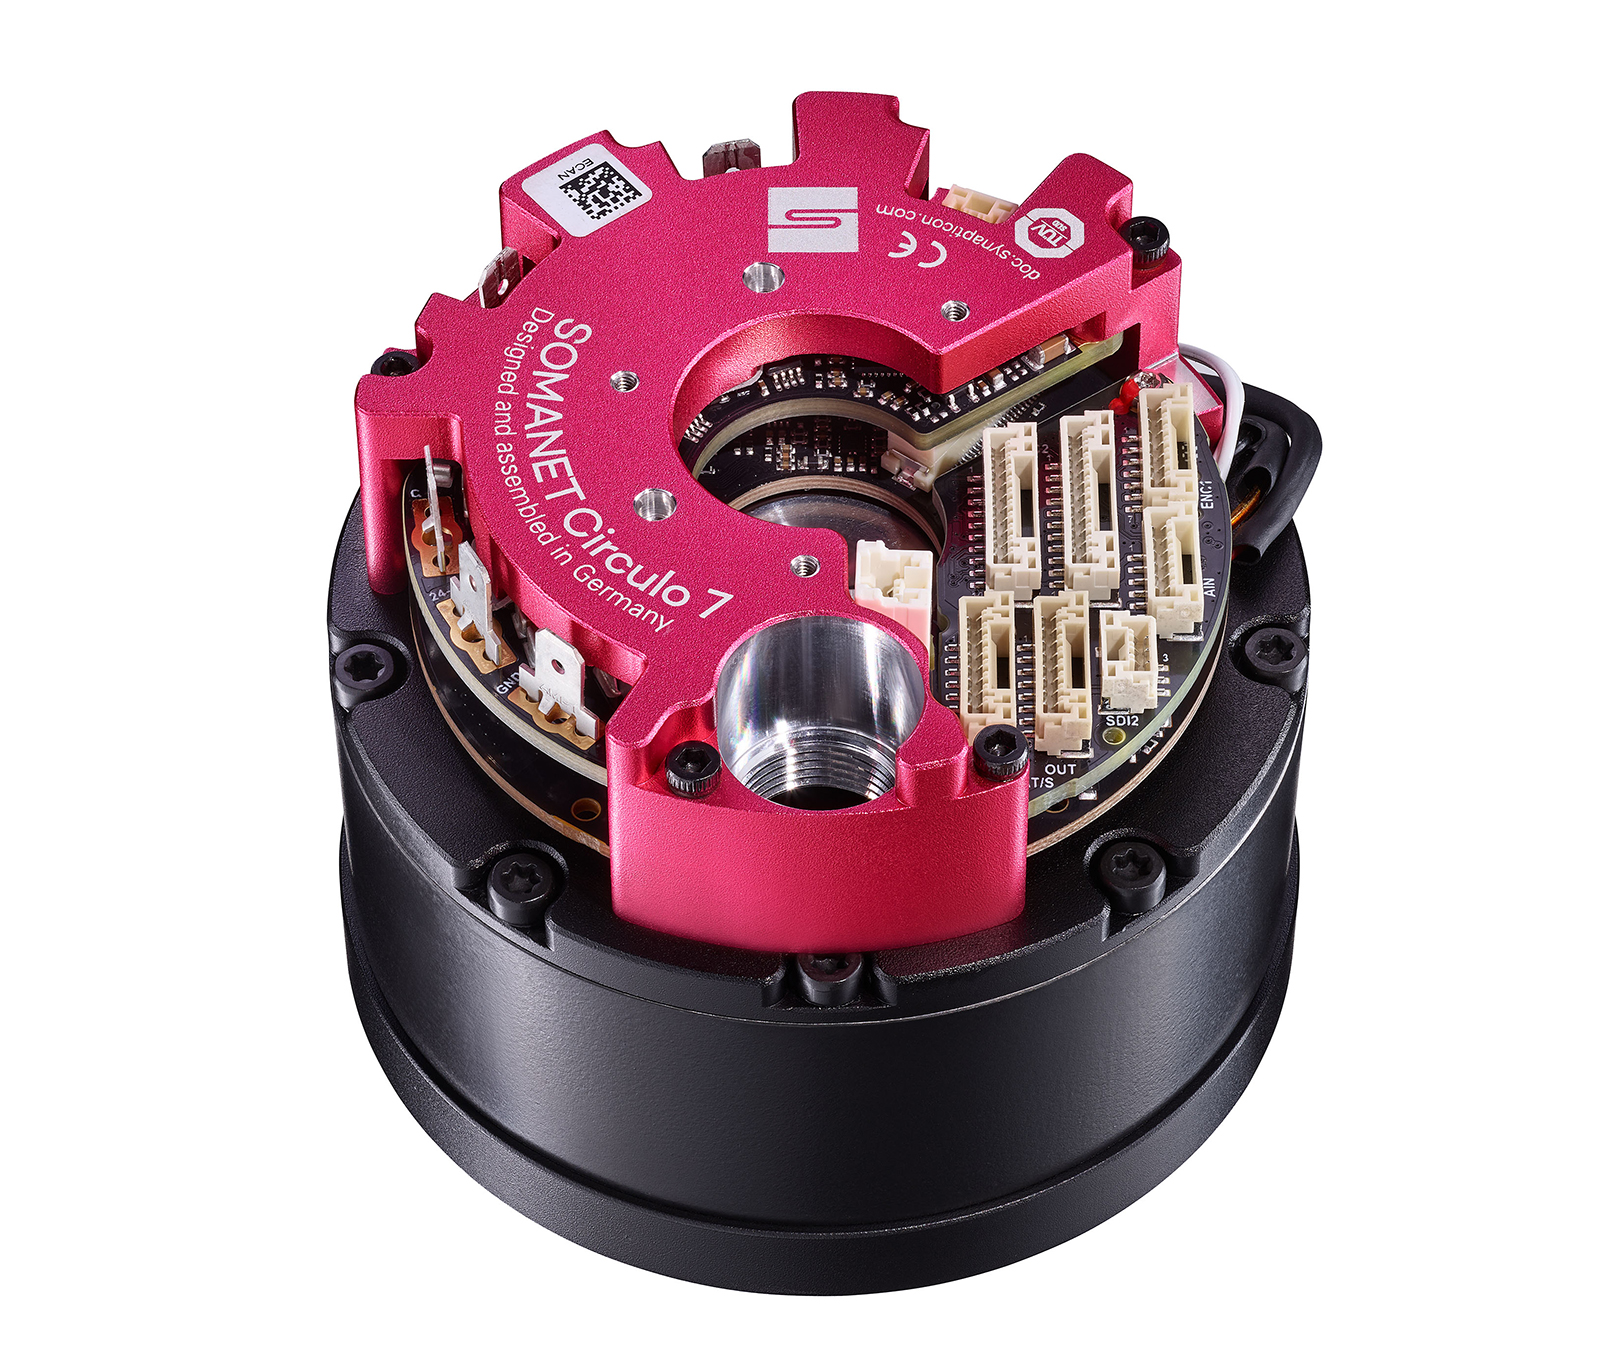
| AJD-08-20-400 | ||||
|---|---|---|---|---|
| 항목 | ECS1SS | ECD2SS | ECD2SM | |
| 공급 전압 범위 | V | 24 - 48 V, 48 V 정격, 60 V 피크 | 24 - 48 V, 48 V 정격, 60 V 피크 | 24 - 48 V, 48 V 정격, 60 V 피크 |
| 토크 밀도(피크) | Nm/kg | 33.3 | 27.4 | 26.6 |
| 피크 전력 | W | 397 | 397 | 397 |
| 최대 가속 토크 | Nm | 17 | 17 | 17 |
| 연속 토크 | Nm | 7 | 7 | 7 |
| 공회전 속도 | rpm | 400 | 400 | 400 |
| 무게 | g | 510 | 620 | 640 |
| 외경 | mm | 78,5 | 80 | 80 |
| 길이 * | mm | 65,5 | 73 | 73 |
| 기어 유형 | 단단 행성 기어 | 단단 행성 기어 | 단단 행성 기어 | |
| 감소 비율 | 7,75 | 7,75 | 7,75 | |
| 역풍 | arcmin | < 22 | < 22 | < 22 |
| 모터 엔코더 | 19비트 절대, 배터리 멀티턴 ** | 19비트 절대, 배터리 멀티턴 ** | 19비트 절대, 배터리 멀티턴 ** | |
| 출력 엔코더 | - | 20비트 절대값 기어 출력 | 20비트 절대값 기어 출력 | |
| 통신 프로토콜 | 이더캐트 DS402 | 이더캐트 DS402 | 이더캐트 DS402 | |
| 안전 기능 | STO-SBC | STO-SBC | FSoE를 통한 안전 모션 (SIL 3, PL e, Cat. 3) |
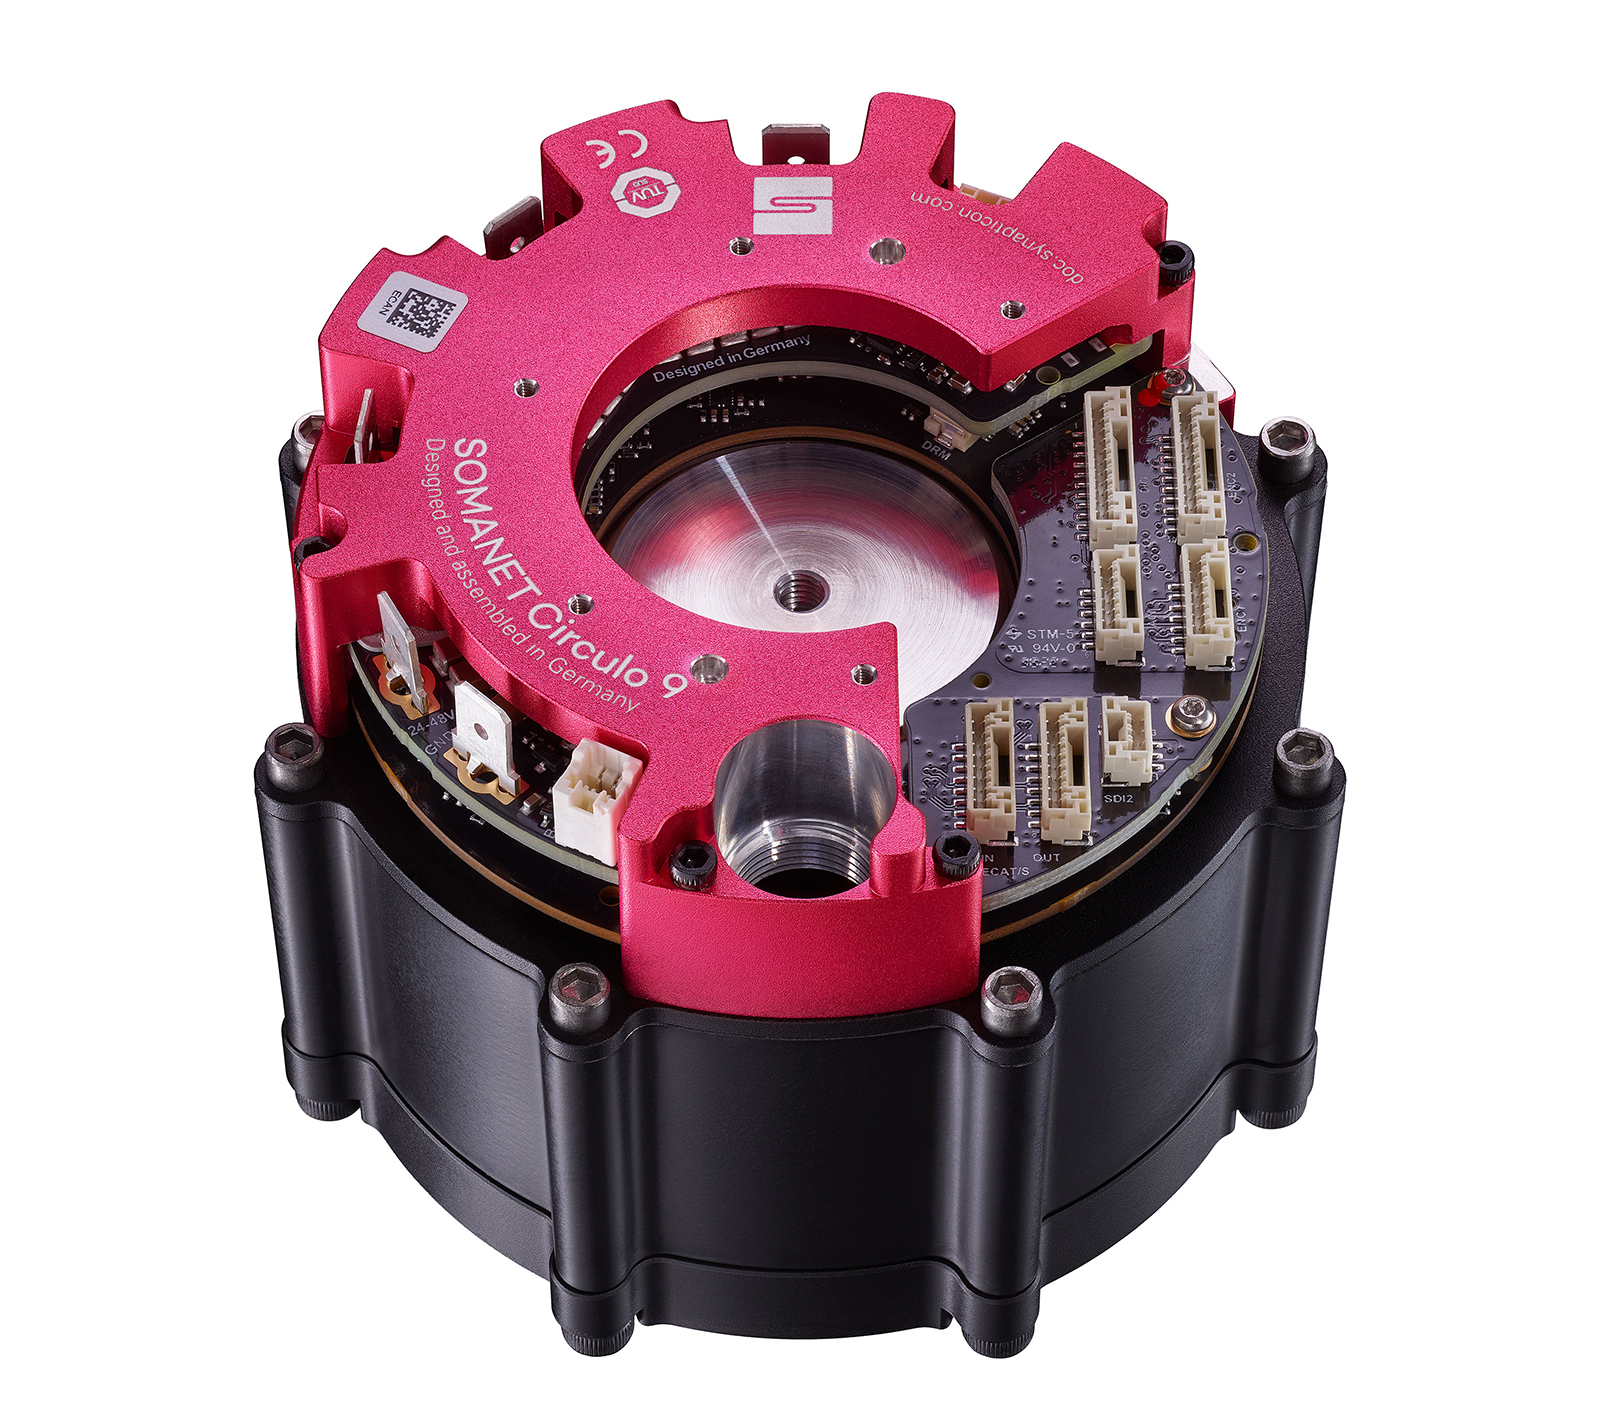
| AJD-09-30-500 | ||||
|---|---|---|---|---|
| 항목 | ECS1SS | ECD2SS | ECD2SM | |
| 공급 전압 범위 | V | 24 - 48 V, 48 V 정격, 60 V 피크 | 24 - 48 V, 48 V 정격, 60 V 피크 | 24 - 48 V, 48 V 정격, 60 V 피크 |
| 토크 밀도(피크) | Nm/kg | 44.1 | 38.0 | 37.0 |
| 피크 전력 | W | 696 | 696 | 696 |
| 최대 가속 토크 | Nm | 30 | 30 | 30 |
| 연속 토크 | Nm | 11 | 11 | 11 |
| 공회전 속도 | rpm | 470 | 470 | 470 |
| 무게 | g | 680 | 800 | 820 |
| 외경 | mm | 88 | 88 | 88 |
| 길이 * | mm | 70,29 | 79,29 | 79,29 |
| 기어 유형 | 단단 행성 기어 | 단단 행성 기어 | 단단 행성 기어 | |
| 감소 비율 | 9 | 9 | 9 | |
| 역풍 | arcmin | < 15 | < 15 | < 15 |
| 모터 엔코더 | 19비트 절대, 배터리 멀티턴 ** | 19비트 절대, 배터리 멀티턴 ** | 19비트 절대, 배터리 멀티턴 ** | |
| 출력 엔코더 | - | 20비트 절대값 기어 출력 | 20비트 절대값 기어 출력 | |
| 통신 프로토콜 | 이더캐트 DS402 | 이더캐트 DS402 | 이더캐트 DS402 | |
| 안전 기능 | STO-SBC | STO-SBC | FSoE를 통한 안전 모션 (SIL 3, PL e, Cat. 3) |
| AJD-10-60-200 | ||||
|---|---|---|---|---|
| 항목 | ECS1SS | ECD2SS | ECD2SM | |
| 공급 전압 범위 | V | 24 - 48 V, 48 V 정격, 60 V 피크 | 24 - 48 V, 48 V 정격, 60 V 피크 | 24 - 48 V, 48 V 정격, 60 V 피크 |
| 토크 밀도(피크) | Nm/kg | 64.8 | 55.3 | 54.2 |
| 피크 전력 | W | 624 | 624 | 624 |
| 최대 가속 토크 | Nm | 68 | 68 | 68 |
| 연속 토크 | Nm | 21 | 21 | 21 |
| 공회전 속도 | rpm | 210 | 210 | 210 |
| 무게 | g | 1050 | 1230 | 1255 |
| 외경 | mm | 106 | 106 | 106 |
| 길이 * | mm | 72,8 | 86,3 | 86,3 |
| 기어 유형 | 단단 행성 기어 | 단단 행성 기어 | 단단 행성 기어 | |
| 감소 비율 | 9 | 9 | 9 | |
| 역풍 | arcmin | < 13 | < 13 | < 13 |
| 모터 엔코더 | 20비트 절대, 배터리 멀티턴 ** | 20비트 절대, 배터리 멀티턴 ** | 20비트 절대, 배터리 멀티턴 ** | |
| 출력 엔코더 | - | 20비트 절대값 기어 출력 | 20비트 절대값 기어 출력 | |
| 통신 프로토콜 | 이더캐트 DS402 | 이더캐트 DS402 | 이더캐트 DS402 | |
| 안전 기능 | STO-SBC | STO-SBC | FSoE를 통한 안전 모션 (SIL 3, PL e, Cat. 3) |
| AJD-12-120-200 | ||||
|---|---|---|---|---|
| 항목 | ECS1SS | ECD2SS | ECD2SM | |
| 공급 전압 범위 | V | 24 - 48 V, 48 V 정격, 60 V 피크 | 24 - 48 V, 48 V 정격, 60 V 피크 | 24 - 48 V, 48 V 정격, 60 V 피크 |
| 토크 밀도(피크) | Nm/kg | 64.6 | 55.3 | 54.5 |
| 피크 전력 | W | 1036 | 1036 | 1036 |
| 최대 가속 토크 | Nm | 102 | 102 | 102 |
| 연속 토크 | Nm | 29 | 29 | 29 |
| 공회전 속도 | rpm | 200 | 200 | 200 |
| 무게 | g | 1580 | 1845 | 1870 |
| 외경 | mm | 120 | 120 | 120 |
| 길이 * | mm | 72,8 | 85,5 | 85,5 |
| 기어 유형 | 단단 행성 기어 | 단단 행성 기어 | 단단 행성 기어 | |
| 감소 비율 | 9 | 9 | 9 | |
| 역풍 | arcmin | < 11 | < 11 | < 11 |
| 모터 엔코더 | 20비트 절대, 배터리 멀티턴 ** | 20비트 절대, 배터리 멀티턴 ** | 20비트 절대, 배터리 멀티턴 ** | |
| 출력 엔코더 | - | 20비트 절대값 기어 출력 | 20비트 절대값 기어 출력 | |
| 통신 프로토콜 | 이더캐트 DS402 | 이더캐트 DS402 | 이더캐트 DS402 | |
| 안전 기능 | STO-SBC | STO-SBC | FSoE를 통한 안전 모션 (SIL 3, PL e, Cat. 3) |
| AJB-10-120-150 | |||
|---|---|---|---|
| 항목 | ECD1SS | ECD1SM | |
| 공급 전압 범위 | V | 24 - 48 V, 48 V 정격, 60 V 피크 | 24 - 48 V, 48 V 정격, 60 V 피크 |
| 토크 밀도(피크) | Nm/kg | 77.8 | 77.8 |
| 정격 출력 전력 | W | 477 | 477 |
| 최대 가속 토크 | Nm | 120 | 120 |
| 정격 토크 | Nm | 38 @ 120 rpm / 43 @ 60 rpm | 38 @ 120 rpm / 43 @ 60 rpm |
| 공회전 속도 | rpm | 170 | 170 |
| 정격 부하 속도 | rpm | 120 | 120 |
| 무게 | g | 1542 | 1567 |
| 외경 | mm | 96 | 96 |
| 길이 * | mm | 101,3 | 101,3 |
| 중공 구경 | mm | 12,6 | 12,6 |
| 기어 유형 | 2단 유성 기어 | 2단 유성 기어 | |
| 감소 비율 | 19,612 : 1 | 19,612 : 1 | |
| 역풍 | arcmin | < 10 | < 10 |
| 모터 엔코더 | 20비트 절대값 | 20비트 절대값 | |
| 출력 엔코더 | 20비트 절대값, 배터리 구동 멀티턴 | 20비트 절대값, 배터리 구동 멀티턴 | |
| 통신 프로토콜 | 이더캐트 DS402 | 이더캐트 DS402 | |
| 안전 기능 | STO-SBC | FSoE를 통한 안전 모션 |
| AJB-12-200-120 | |||
|---|---|---|---|
| 항목 | ECD1SS | ECD1SM | |
| 공급 전압 범위 | V | 24 - 48 V, 48 V 정격, 60 V 피크 | 24 - 48 V, 48 V 정격, 60 V 피크 |
| 토크 밀도(피크) | Nm/kg | 86.5 | 86.5 |
| 정격 출력 전력 | W | 628 | 628 |
| 최대 가속 토크 | Nm | 215 | 215 |
| 정격 토크 | Nm | 60 @ 100 rpm / 75 @ 30 rpm / 95 @ 10 rpm | 60 @ 100 rpm / 75 @ 30 rpm / 95 @ 10 rpm |
| 공회전 속도 | rpm | 120 | 120 |
| 정격 부하 속도 | rpm | 100 | 100 |
| 무게 | g | 2485 | 2510 |
| 외경 | mm | 124 | 124 |
| 길이 * | mm | 102,2 | 102,2 |
| 중공 구경 | mm | 12,6 | 12,6 |
| 기어 유형 | 2단 유성 기어 | 2단 유성 기어 | |
| 감소 비율 | 20 : 1 | 20 : 1 | |
| 역풍 | arcmin | < 10 | < 10 |
| 모터 엔코더 | 20비트 절대값 | 20비트 절대값 | |
| 출력 엔코더 | 20비트 절대값, 배터리 구동 멀티턴 | 20비트 절대값, 배터리 구동 멀티턴 | |
| 통신 프로토콜 | 이더캐트 DS402 | 이더캐트 DS402 | |
| 안전 기능 | STO-SBC | FSoE를 통한 안전 모션 |
