데이터 시트

ACTILINK-JD DUO

휴머노이드 및 사족 로봇용 고토크 2단 액추에이터

고토크 모터, 백래시가 적은 2단 유성 기어박스, 그리고 통합형 SOMANET™ Circulo 9 구동 장치가 중공축이 있는 컴팩트한 하우징에 일체형으로 구성되어 있습니다. 높은 출력 토크와 강성이 요구되는 관절에 적합합니다.

기술 사양
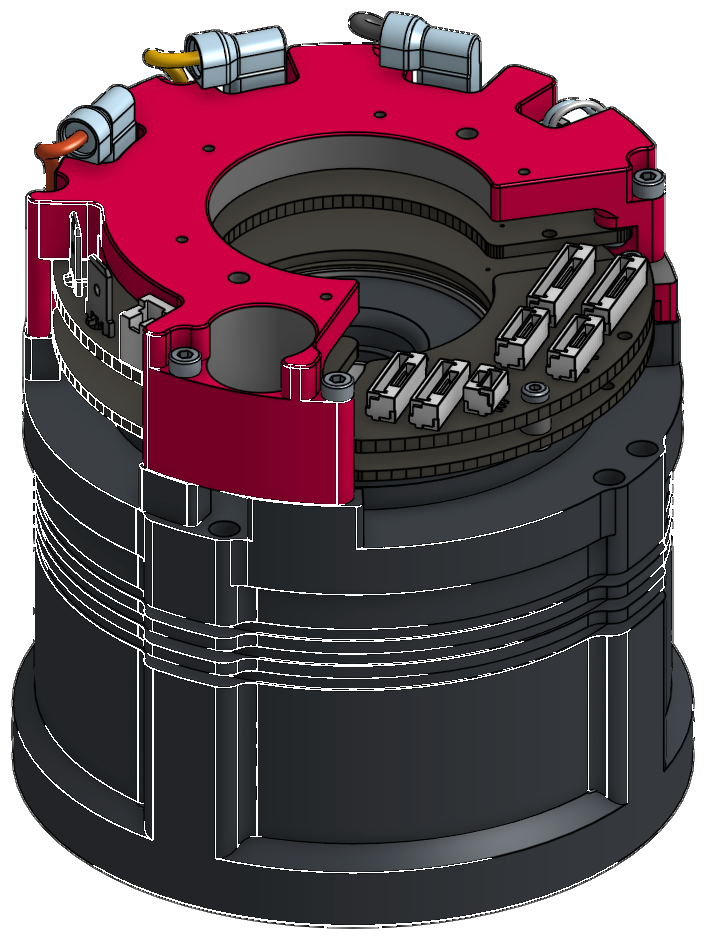
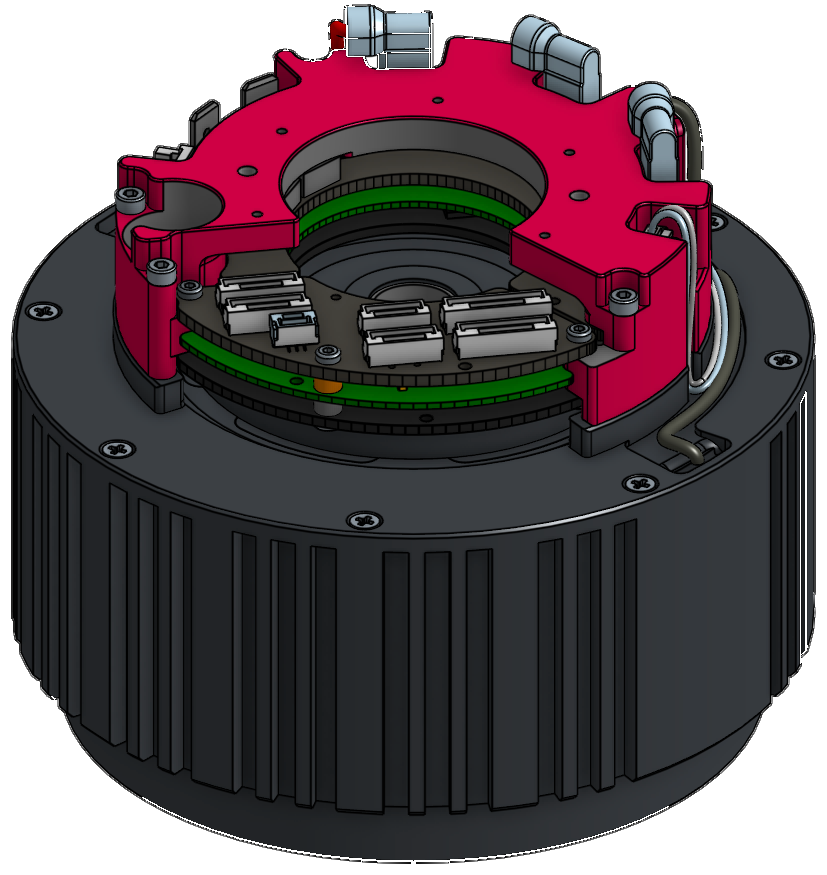
ACTILINK-JD10 DUO 액추에이터ACTILINK-JD12 DUO 액추에이터

한눈에 보기

ACTILINK-JD DUO 시리즈는 고토크 모터와 백래시가 적은 2단 유성 기어, 그리고 통합형 SOMANET™ Circulo 9 구동 장치를 결합한 제품입니다. 그 결과, 출력 토크와 강성이 중요한 휴머노이드 및 4족 로봇을 위해 중공축이 적용된 컴팩트한 하우징 내에서 높은 토크 밀도를 구현합니다.

2단 유성 기어: 10 arcmin 미만의 유격에서 높은 토크 밀도를 제공합니다.

중공축 Ø 12.6 mm: 케이블 배선을 위한 것으로, 구동부에 일체형 십자형 롤 베어링이 장착되어 있습니다.

SOMANET™ 소프트웨어: 사용이 간편하며, EtherCAT을 지원하고, 강력한 모션 제어 기능을 제공합니다.

기능 안전성: STO 및 SBC는 표준 사양이며, FSoE를 통한 Safe Motion은 옵션으로 제공됩니다.

2

모델 크기: JD10 DUO 및 JD12 DUO

215 Nm

최대 가속 토크 (JD12 DUO)

86.5 Nm/kg

토크 밀폐형 팁 (JD12 DUO)

< 10 arcmin

변속기 게임

기술 사양 비교

48V 공급 전압에서의 성능 사양.

특징
ACTILINK-JD10 DUO
ACTILINK-JD12 DUO
제품 변형
AJB-10-120-150
AJB-12-200-120
공급 전압
24~48 V, 정격 48 V, 피크 60 V
토크 밀도 (피크)
77.8 Nm/kg
86.5 Nm/kg
정격 출력
477 W
628 W
최대 가속 토크
120 Nm
215 Nm
정격 토크 ‡
43 Nm
95 Nm
공회전 회전수
170 rpm
120 rpm
정격 회전수
120 rpm
100 rpm
외경
96 mm
124 mm
길이
101.3 mm
102.2 mm
무게 *
1,542 g
2,485 g
중공축
Ø 12.6 mm
Ø 12.6 mm
변속기
2단 유성 기어
2단 유성 기어
번역
19,612 : 1
20 : 1
통합 구동 장치
SOMANET Circulo 9
SOMANET Circulo 9
모터 인코더
20비트 절대값
20비트 절대값
출력 엔코더
20비트 절대값, 배터리 구동 멀티턴(D1형)
통신
EtherCAT(DS402)
EtherCAT(DS402)
보안 기능
STO-SBC / 안전 모션 (FSoE)

* ECD1SS 모델의 무게입니다. ECD1SM(Safe Motion) 모델은 약 25g 더 무겁습니다. 모든 ECD1 모델의 외경과 길이는 동일합니다.
‡ 정격 토크는 회전수에 따라 달라집니다. 표기된 값은 최저 정격 회전수에서의 값이며, 모든 회전수-토크 관계는 각 모델별 사양에서 확인하실 수 있습니다.

AJB-10-120-150
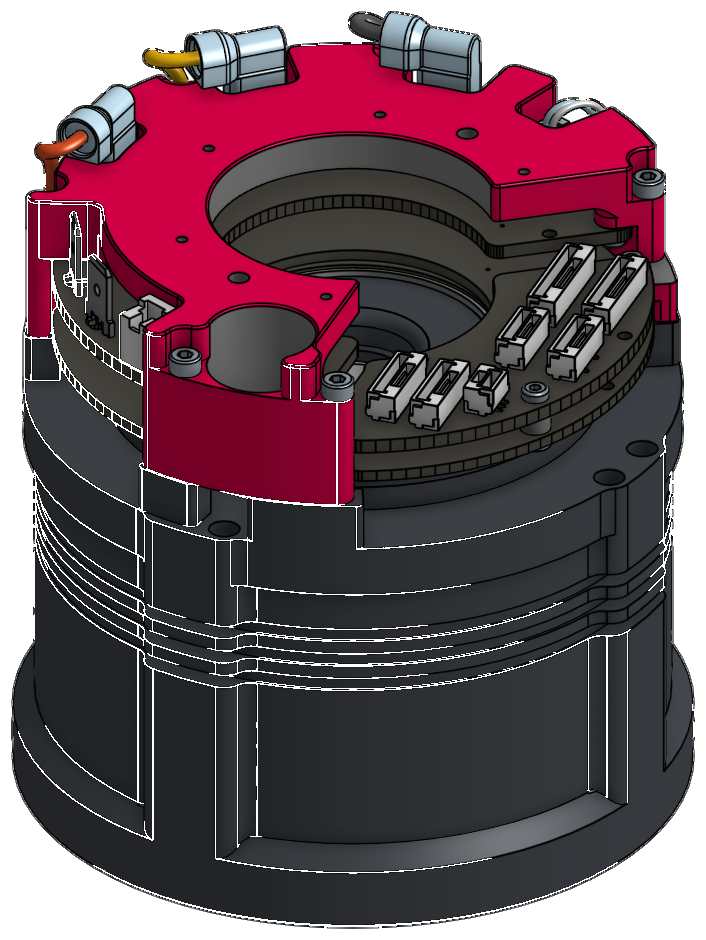
ACTILINK-JD10 DUO

SOMANET Circulo 9가 내장된 ACTILINK-JD10 DUO 액추에이터
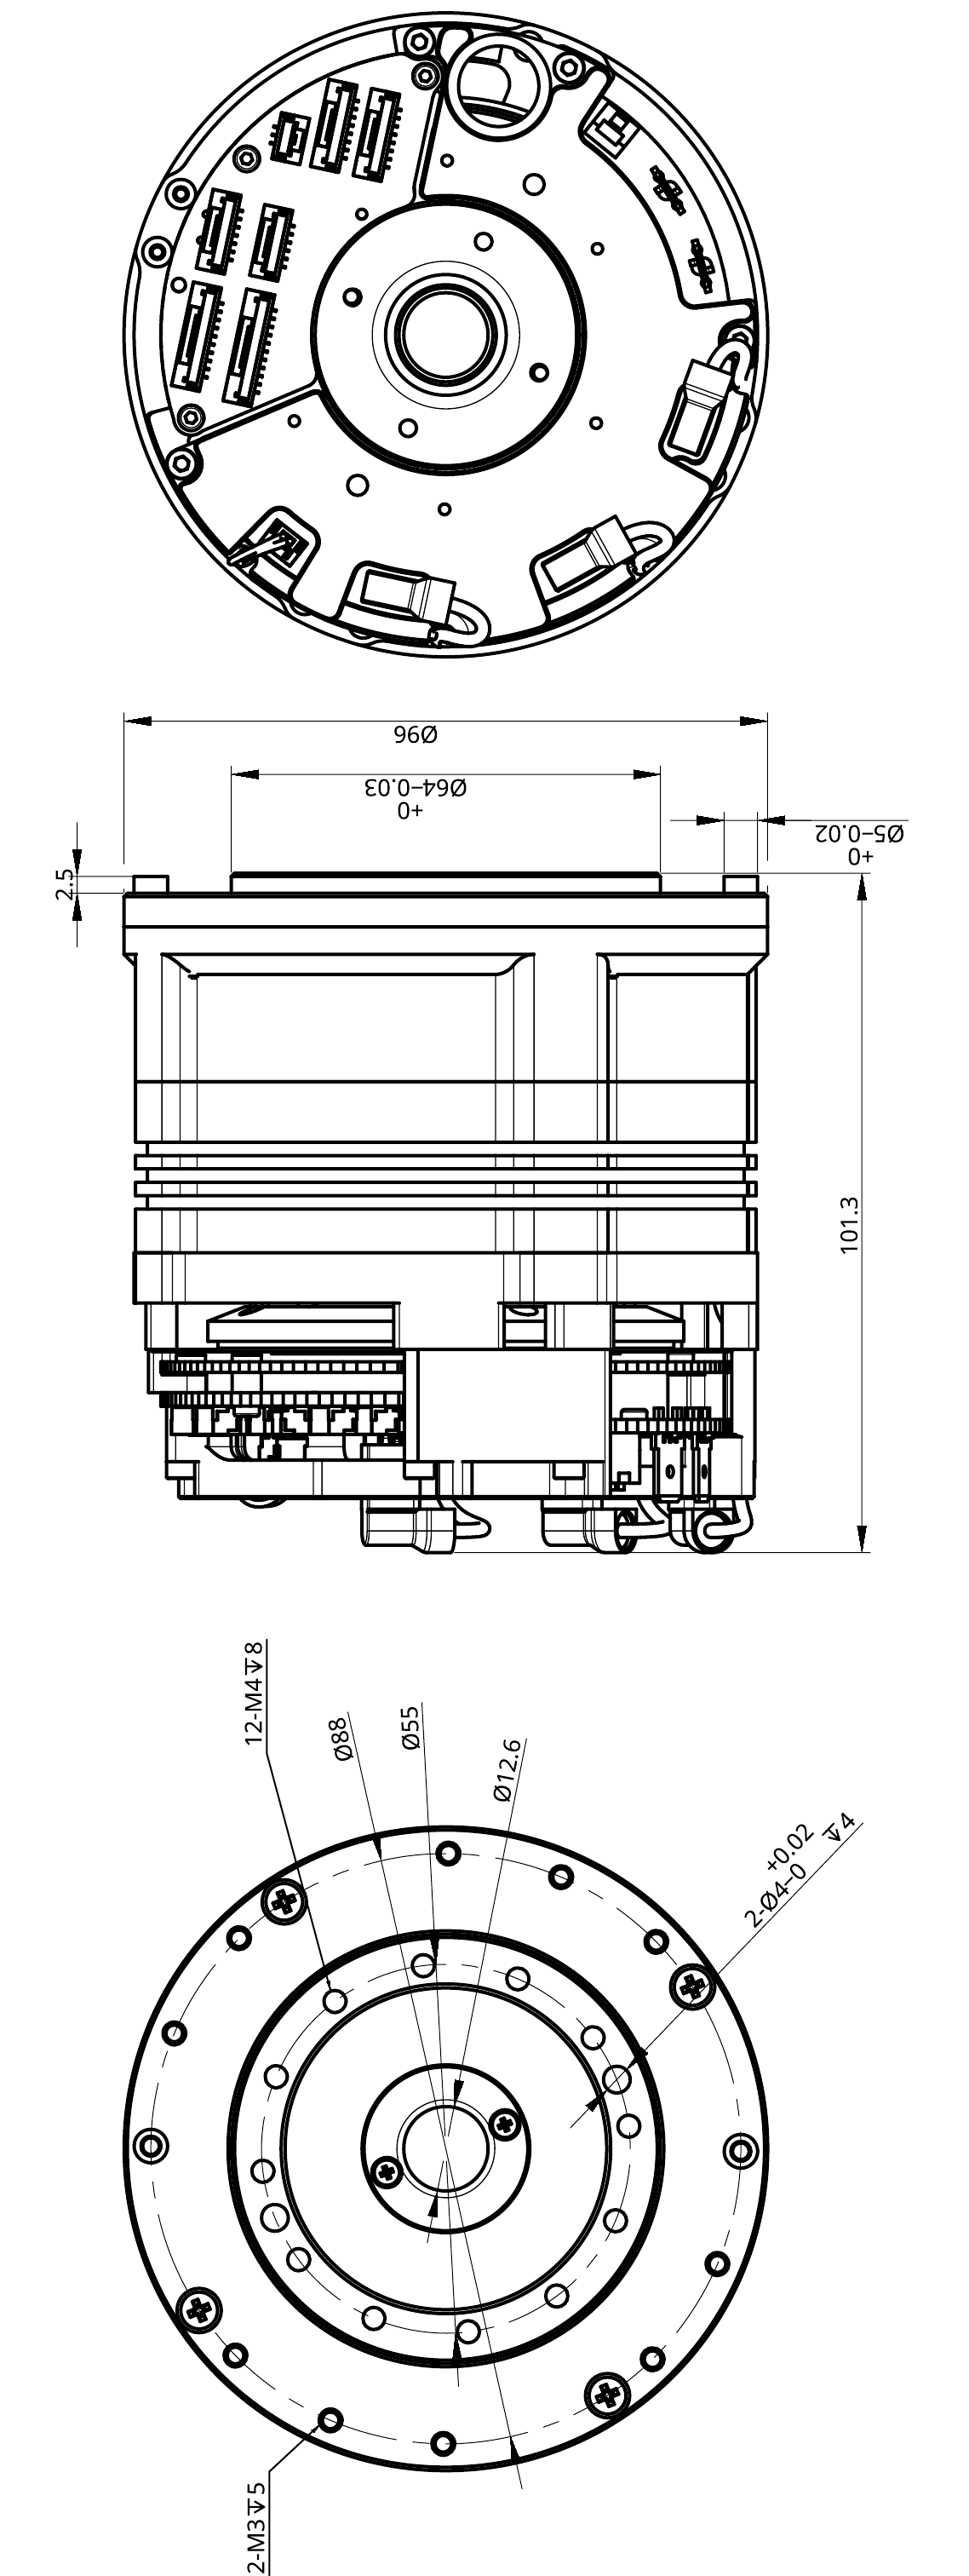
ACTILINK-JD10 DUO 치수 도면

ECD1 치수 도면: 이중 인코더(모터 및 출력축), 중공축. 모든 치수는 mm 단위입니다.

48V에서의 출력
정격 토크
120 rpm에서 38 Nm
, 60 rpm에서 43 Nm
최대 가속 토크
120 Nm
정격 출력
477 W
토크 밀도 (피크)
77.8 Nm/kg
공회전 회전수
170 rpm
정격 회전수
120 rpm
구동 베어링
동적 정격 하중
5,680 N
정적 하중 용량
8,680 N
롤러 분원 직경 Ø
67 mm
베어링 중심에서 출력축까지
9.5 mm
정격 수명
1,000,000 회전
역학
무게 †
1,542 g
외경
96 mm
길이 *
101.3 mm
중공축 직경
Ø 12.6 mm
질량 관성 (기어 기준)
0,07 kg·m²
변속기
2단 유성 기어
번역
19,612 : 1
기어 유격
< 10 arcmin
파워트레인 및 전자 장치
모터
20 쌍의 극 (40극)
토크 상수
131,1 mNm/Arms
상 저항
70 mΩ
위상 인덕턴스
1 kHz에서 93 µH
통합 구동 장치
SOMANET Circulo 9 (CR9-48-60)
공급 전압
24~48V, 최대 60V
피드백 및 보안
모터 인코더
20비트 절대값
출력 엔코더
20비트 절대값, 배터리 구동 멀티턴(D1형)
통신
EtherCAT(DS402)
보안 기능
STO-SBC / 안전 모션 (FSoE)
표준 구성
AJB-10…ECD1SS
이중 인코더, STO-SBC
AJB-10…ECD1SM
이중 인코더, 세이프 모션
주변 환경
작동 온도
0~50 °C (주변 공기)
보관 온도
-30~70 °C

† ECD1SS 모델. ECD1SM의 무게는 1,567 g입니다.
* 길이는 표준 커넥터를 포함한 것입니다. 고객 맞춤형 커넥터를 사용할 경우 길이가 최대 7 mm까지 짧아집니다.

AJB-12-200-120
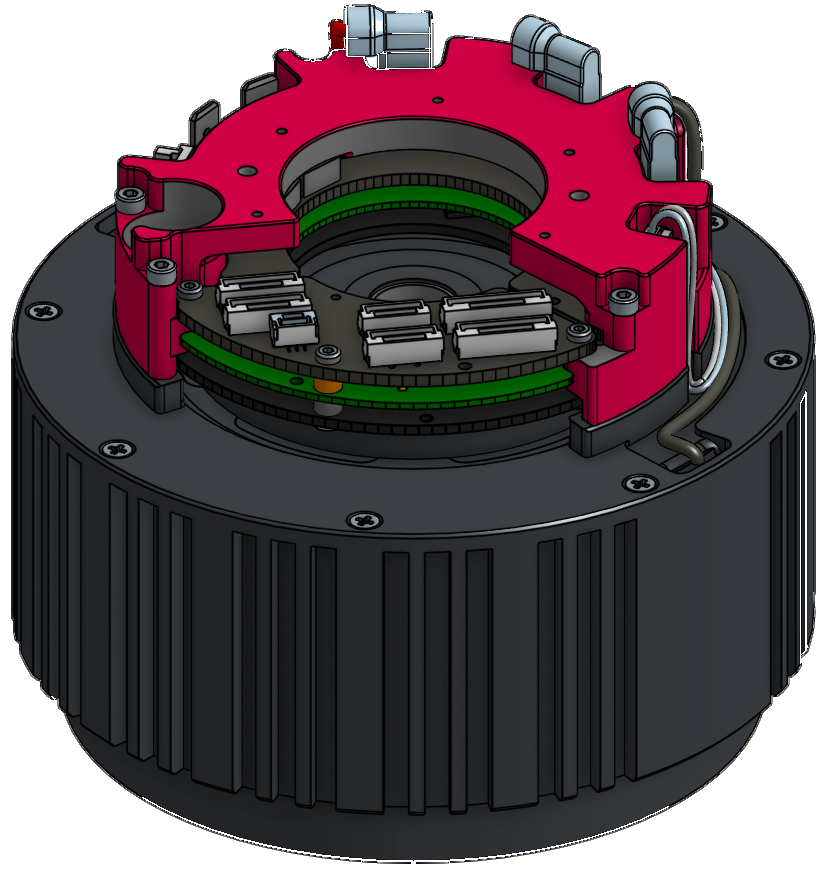
ACTILINK-JD12 DUO

SOMANET Circulo 9가 내장된 ACTILINK-JD12 DUO 액추에이터
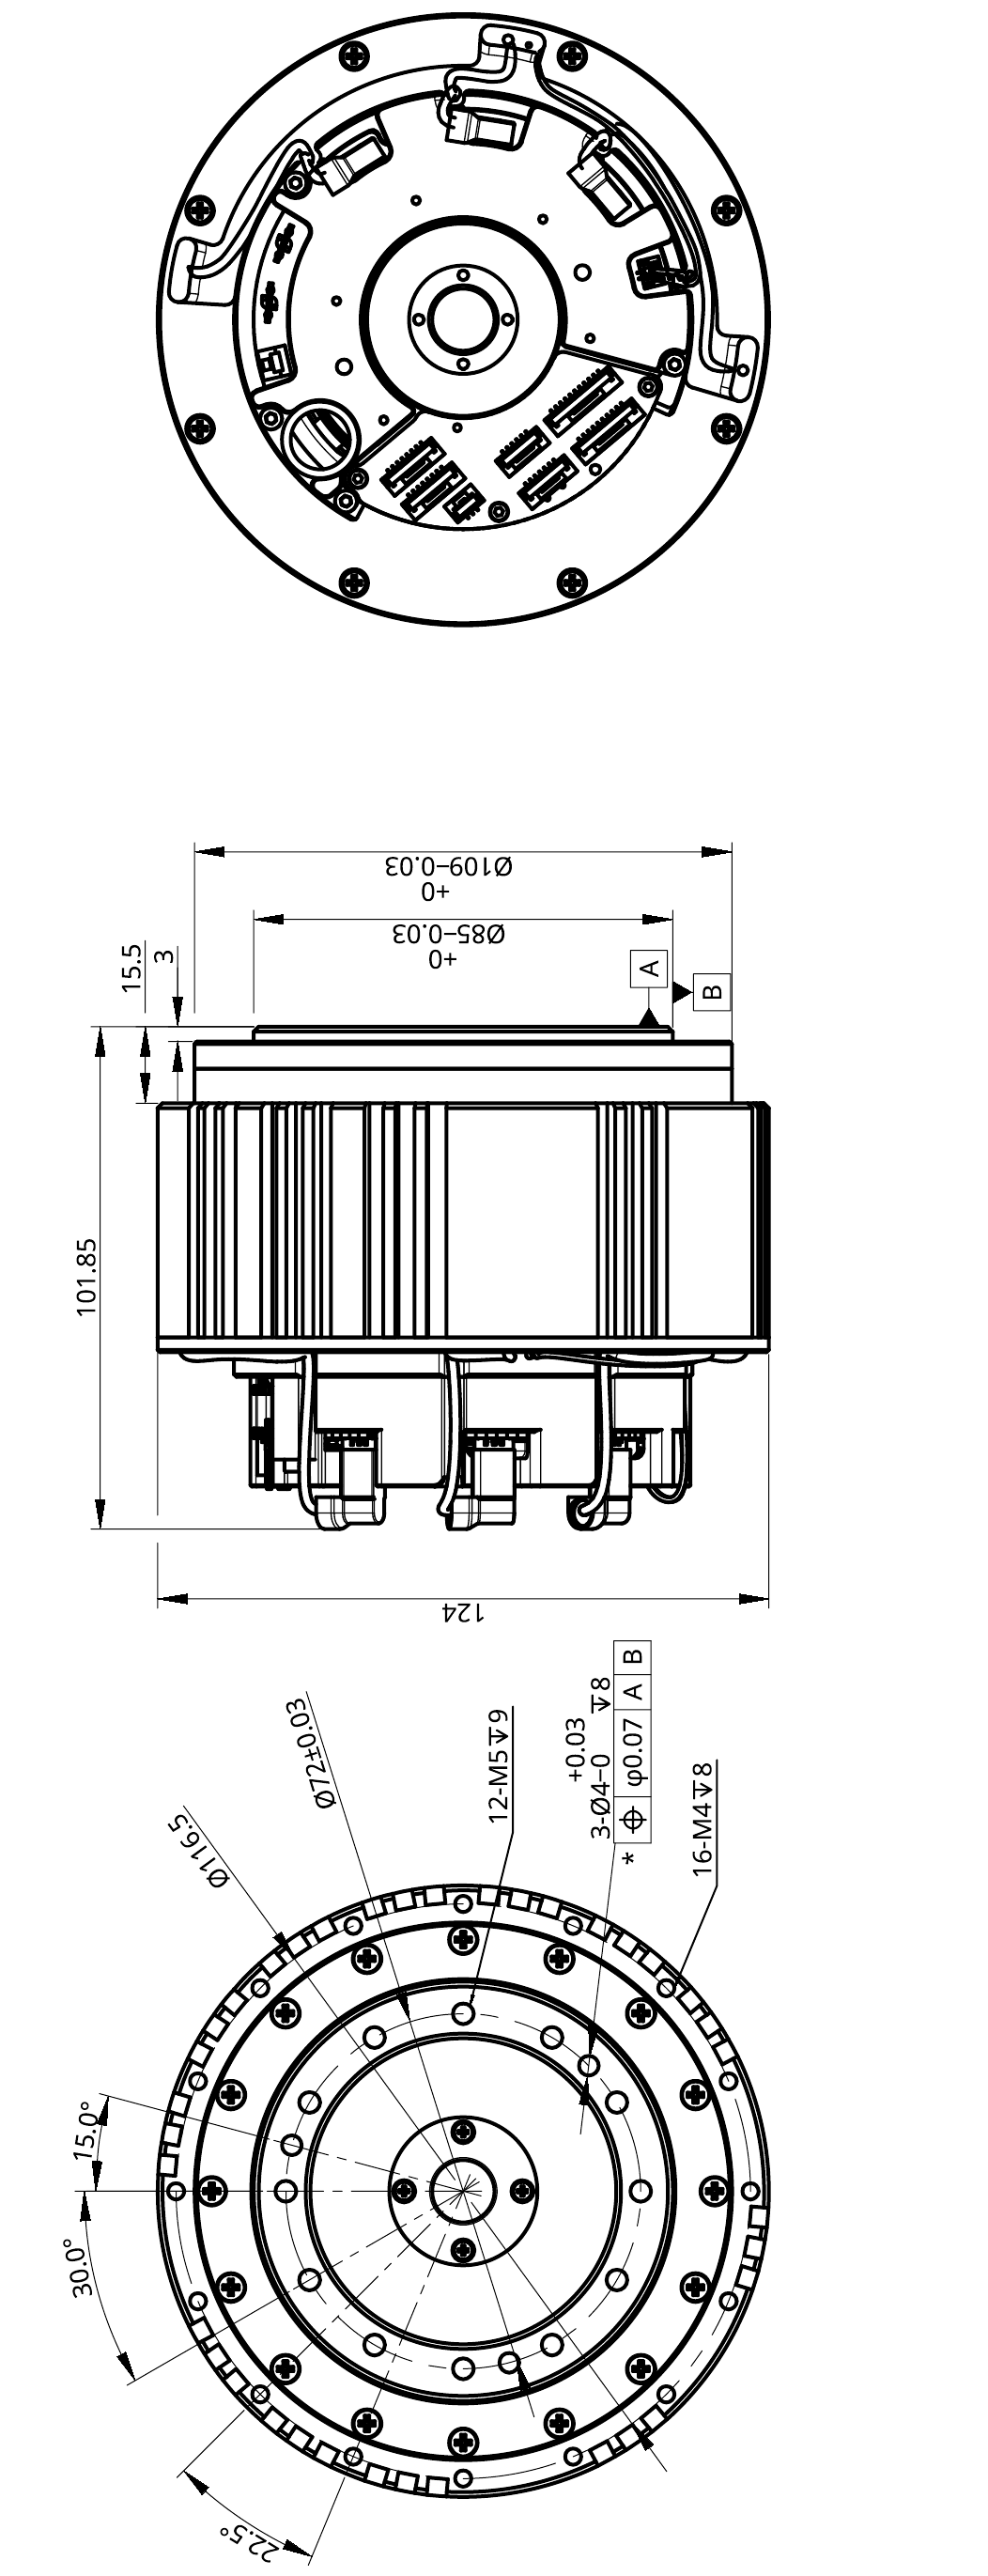
ACTILINK-JD12 DUO 치수 도면

ECD1 치수 도면: 이중 인코더(모터 및 출력축), 중공축. 모든 치수는 mm 단위입니다.

48V에서의 출력
정격 토크
100 rpm에서 60 Nm
30 rpm에서 75 Nm
10 rpm에서 95 Nm
최대 가속 토크
215 Nm
정격 출력
628 W
토크 밀도 (피크)
86.5 Nm/kg
공회전 회전수
120 rpm
정격 회전수
100 rpm
구동 베어링
동적 정격 하중
6,370 N
정적 하중 용량
11,300 N
롤러 분원 직경 Ø
87 mm
베어링 중심에서 출력축까지
10 mm
정격 수명
1,000,000 회전
역학
무게 †
2,485 g
외경
124 mm
길이 *
102.2 mm
중공축 직경
Ø 12.6 mm
질량 관성 (기어 기준)
0,33 kg·m²
변속기
2단 유성 기어
번역
20 : 1
기어 유격
< 10 arcmin
파워트레인 및 전자 장치
모터
20 쌍의 극 (40극)
토크 상수
206,7 mNm/팔
상 저항
43 mΩ
위상 인덕턴스
1 kHz에서 25 µH
통합 구동 장치
SOMANET Circulo 9 (CR9-48-60)
공급 전압
24~48V, 최대 60V
피드백 및 보안
모터 인코더
20비트 절대값
출력 엔코더
20비트 절대값, 배터리 구동 멀티턴(D1형)
통신
EtherCAT(DS402)
보안 기능
STO-SBC / 안전 모션 (FSoE)
표준 구성
AJB-12…ECD1SS
이중 인코더, STO-SBC
AJB-12…ECD1SM
이중 인코더, 세이프 모션
주변 환경
작동 온도
0~50 °C (주변 공기)
보관 온도
-30~70 °C

† ECD1SS 모델. ECD1SM의 무게는 2,510 g입니다.
* 길이는 표준 커넥터를 포함한 것입니다. 고객 맞춤형 커넥터를 사용할 경우 길이가 최대 7 mm까지 짧아집니다.

유형 코드

제조업체 부품 번호(MPN)는 각 모델을 고유하게 식별합니다. 예: AJB-12-200-120-ECD1SMN-00

제품군

AJB

액틸링크 조인트 다이내믹 듀오

외경, 토크 및 회전수 등급

12-200-120

10-120-150: 약 100 mm, 120 Nm, 150 rpm
12-200-120: 약 120 mm, 200 Nm, 120 rpm

필드버스

EC

EC: EtherCAT

피드백 인코더

D1

D1: 듀얼, 모터 및 출력축, 내부
D3: 기타 조합

안전

SM

SS: IO를 통한 STO / SBC
SM: FSoE를 통한 Safe Motion

브레이크

N

N: 브레이크 없음
S: 스프링 구동식 마찰 브레이크
P: 영구자석 마찰 브레이크
M: Synapticon Microcoil

버전

00

00: 표준 버전

고객 맞춤형

XXXX

비어 있음: 기본값

고객 맞춤형 구성, 납기 및 최소 주문 수량은 문의해 주시기 바랍니다.

고객 맞춤형 옵션

Synapticon은 기계적 구성 요소를 넘어 구동 장치, 제어 시스템, 센서 기술은 물론 전신 안전에 이르기까지, 로봇 시스템 전반에 걸친 개념 설계, 디자인, 타당성 조사 및 통합 솔루션을 제공합니다.

브레이크: 마찰 브레이크 또는 Synapticon Microcoil

통합에 적합한 기계적 설계 및 인터페이스

엔진 및 변속기 선정 (전달비, 토크 및 회전수 등급)

추가 센서 기능: 토크 측정, IMU

베어링 및 지지 구조 설계

상승 기류, 비상 정지 및 수명의 균형

요청 시 NRE 비용이 발생할 수 있습니다. 기술 사양은 변경될 수 있습니다.