en

N°1
INTEGRATED
MOTION
MOTION
데이터 시트
휴머노이드 및 사족 로봇용 1단 유성 기어 방식의 동적 액추에이터
1단 유성 기어, 고토크 모터 및 통합형 SOMANET™ Circulo 구동 장치를 갖춘 준직접 구동 방식. 외경 78.5~120 mm의 4가지 규격으로 제공되며, EtherCAT 및 FSoE를 통한 Safe Motion 기능을 지원합니다.
기술 사양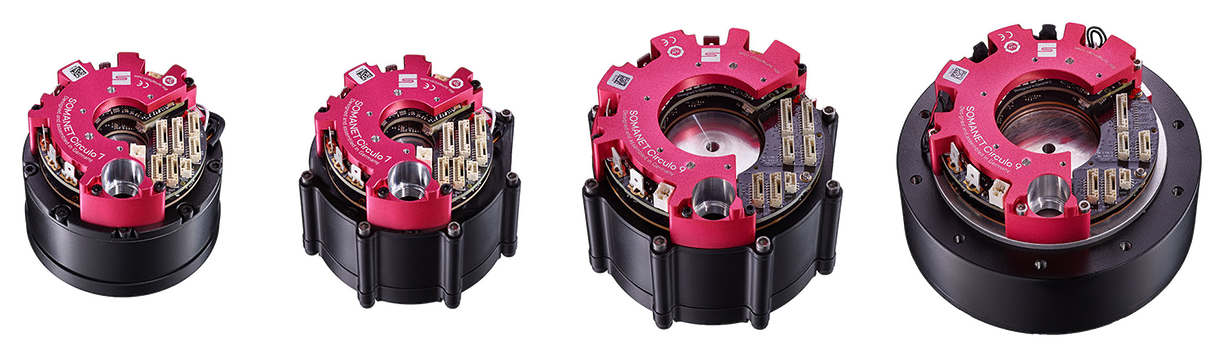
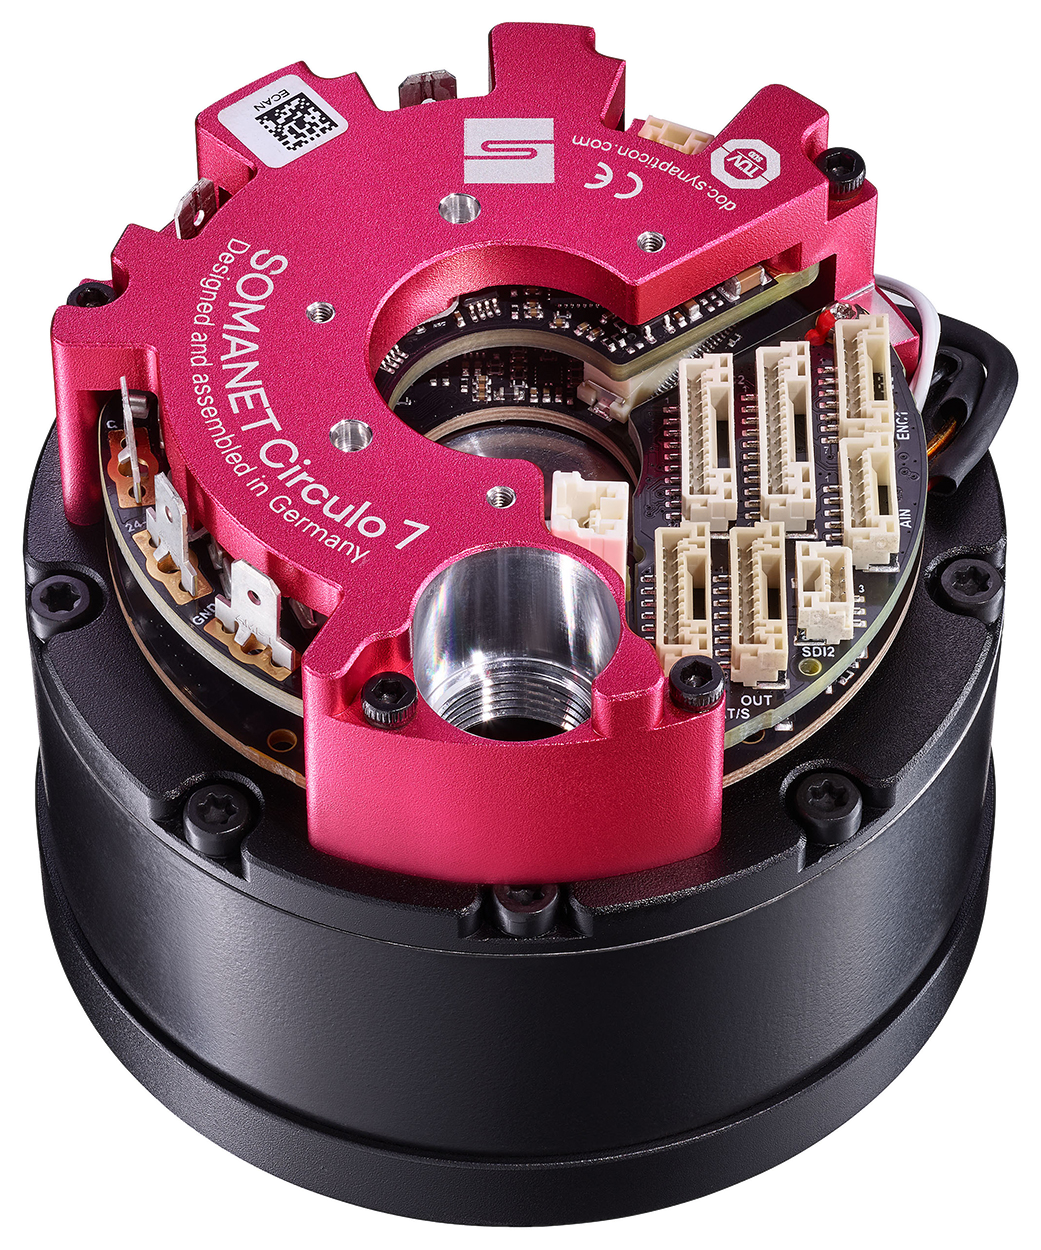
ACTILINK-JD 시리즈는 컴팩트한 동축 설계와 높은 토크 밀도, 백래시가 적은 기어박스를 결합한 제품입니다. 1단 행성 기어박스, 고토크 모터 및 통합형 SOMANET™ Circulo 구동 장치는 휴머노이드 로봇, 로봇견 및 외골격 로봇이 기계적 하중 하에서도 높은 동적 성능, 역구동성 및 신뢰성을 발휘할 수 있도록 보장합니다.
1단 유성 기어: 저 잠금 토크를 가진 동축 구조, 높은 동적 성능과 역구동성을 갖춘 준직접 구동 방식.
4가지 모델: JD08, JD09, JD10 및 JD12, 최대 가속 토크 17~102 Nm.
SOMANET™ Motion Drive: EtherCAT, 고성능 모션 제어, 높은 효율.
기능 안전성: STO 및 SBC는 표준 사양이며, FSoE를 통한 세이프 모션은 옵션으로 제공됩니다(SIL 3, PL e, 카테고리 3).
4
모델 크기: JD08, JD09, JD10 및 JD12
102 Nm
최대 가속 토크 (JD12)
64.8 Nm/kg
토크 밀폐형 팁 (JD10)
< 11 arcmin
변속기 기어비 (JD12)
48V 공급 전압에서의 성능 사양.
특징
ACTILINK-JD08
ACTILINK-JD09 ▲
ACTILINK-JD10
ACTILINK-JD12
제품 변형
AJD-08-20-400
AJD-09-30-500
AJD-10-60-200
AJD-12-120-200
공급 전압
24~48V, 최대 60V
24~48V, 최대 60V
24~48V, 최대 60V
24~48V, 최대 60V
토크 밀도 (피크)
33.3 Nm/kg
44,1 Nm/kg
64.8 Nm/kg
64.6 Nm/kg
최고의 성과
397 W
696 W
624 W
1.036 W
최대 가속 토크
17 Nm
30 Nm
68 Nm
102 Nm
공회전 회전수
400 rpm
470 rpm
210 rpm
200 rpm
정격 토크
7 Nm
11 Nm
21 Nm
29 Nm
정격 회전수
250 rpm
250 rpm
100 rpm
100 rpm
외경 *
78.5 mm
88 mm
106 mm
120 mm
길이 *
65.5 mm
70.29 mm
72.8 mm
72.8 mm
무게 *
510 g
680 g
1.050 g
1.580 g
변속기
단단 기어식 유성 기어
단단 기어식 유성 기어
단단 기어식 유성 기어
단단 기어식 유성 기어
번역
7.75 : 1
9 : 1
9 : 1
9 : 1
통합 구동 장치
SOMANET 시르쿨로 7
SOMANET 시르쿨로 7
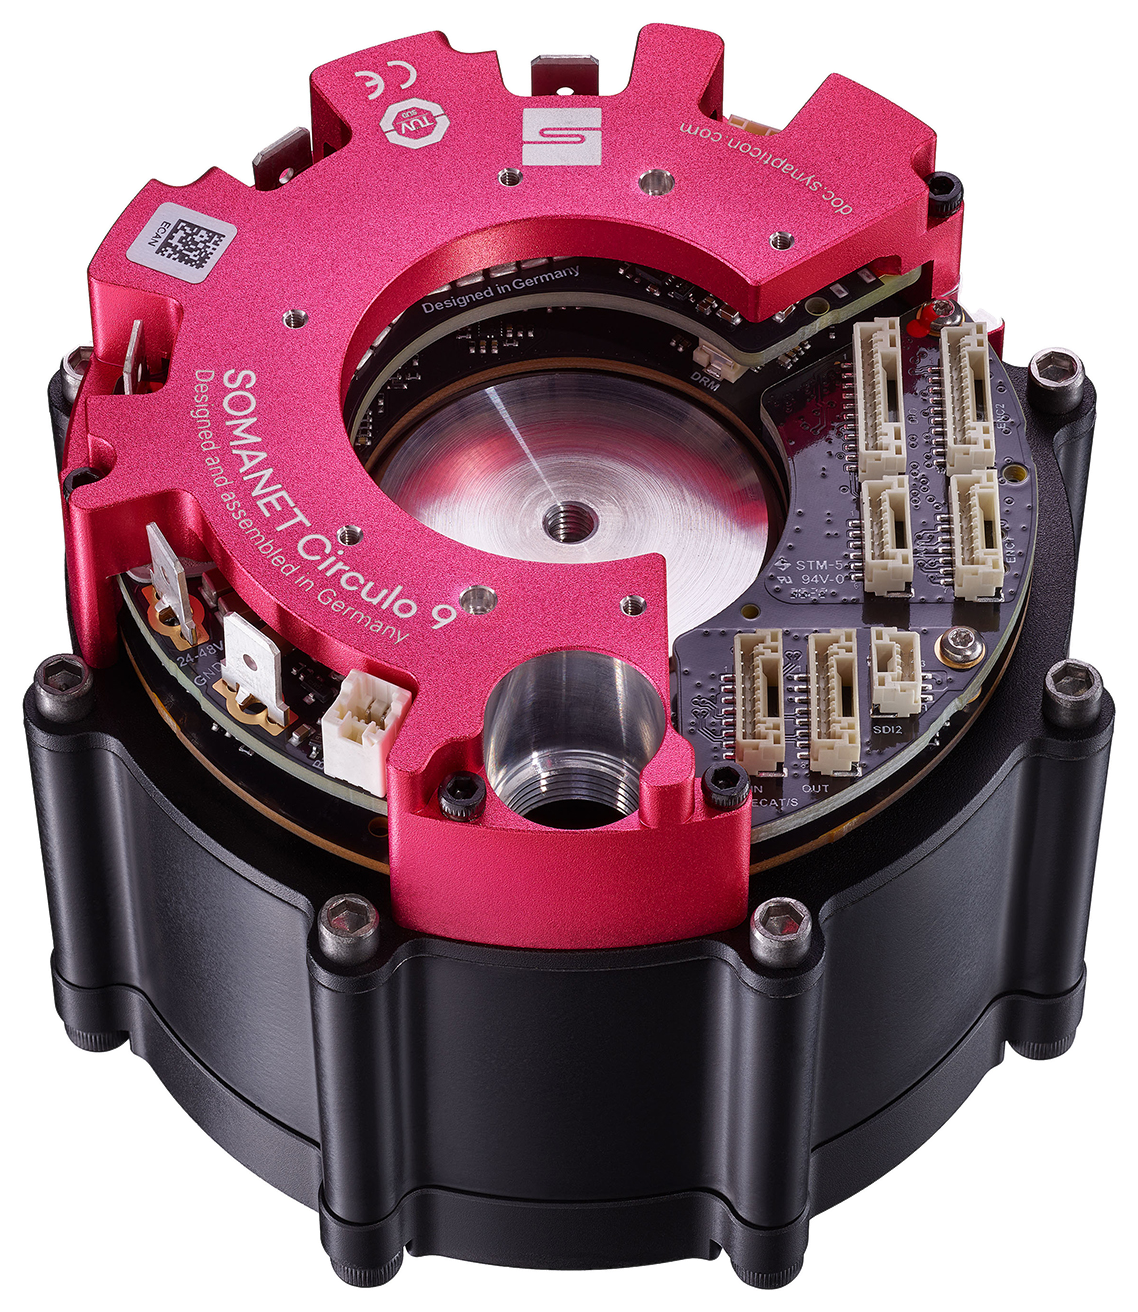
SOMANET Circulo 9
SOMANET Circulo 9
모터 인코더
19비트 절대값, MT
19비트 절대값, MT
20비트 절대값, MT
20비트 절대값, MT
출력 엔코더
출력 측에서 20비트 절대값 (옵션 D2)
출력 측에서 20비트 절대값 (옵션 D2)
출력 측에서 20비트 절대값 (옵션 D2)
출력 측에서 20비트 절대값 (옵션 D2)
통신
EtherCAT(DS402)
EtherCAT(DS402)
EtherCAT(DS402)
EtherCAT(DS402)
보안 기능
STO-SBC / 안전 모션 (FSoE)
STO-SBC / 안전 모션 (FSoE)
STO-SBC / 안전 모션 (FSoE)
STO-SBC / 안전 모션 (FSoE)
▲ ACTILINK-JD09는 시제품 단계에 있는 제품입니다. * 외경, 길이 및 무게는 인코더 1개가 장착된 ECS1SS 모델의 사양입니다. 이중 인코더가 장착된 ECD2 모델에는 추가로 출력축 인코더가 포함되어 있으며, 자세한 내용은 각 모델별 사양을 참조하십시오.
AJD-08-20-400
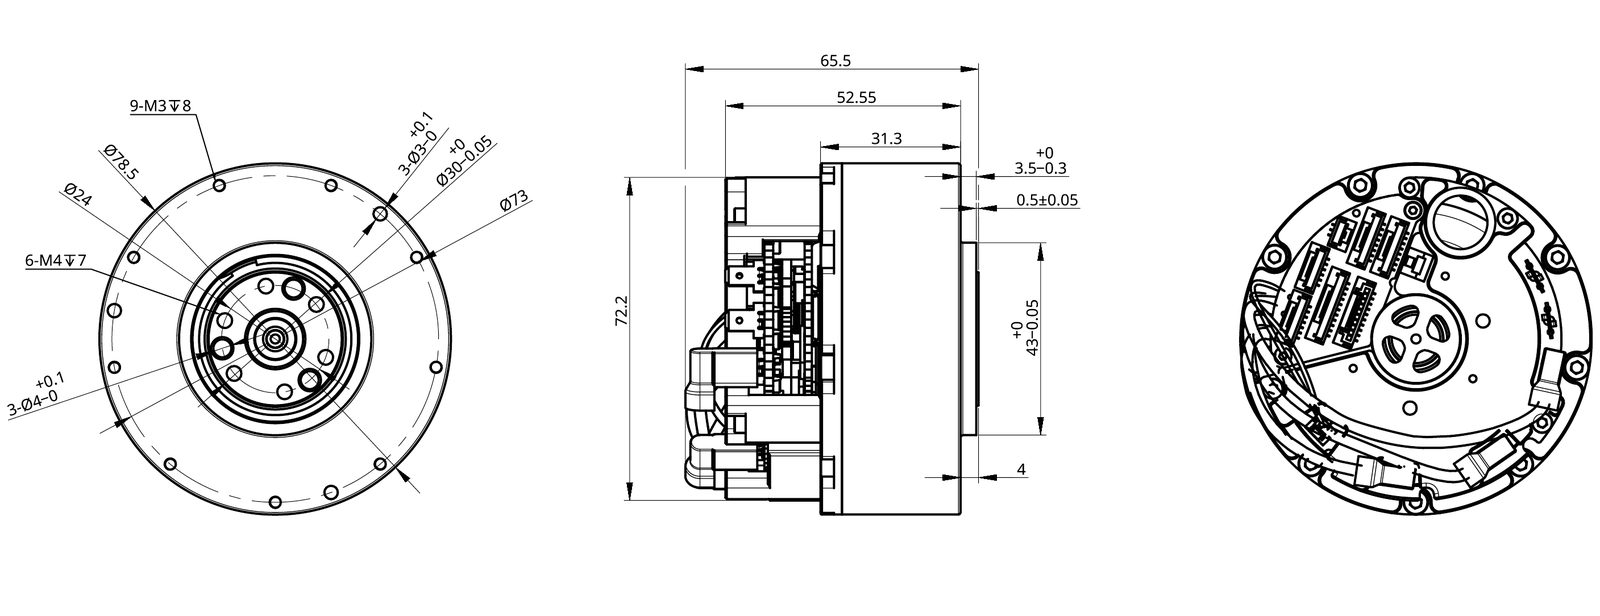
ECS1 치수 도면: 일체형 인코더(모터). 모든 치수는 mm 단위입니다.
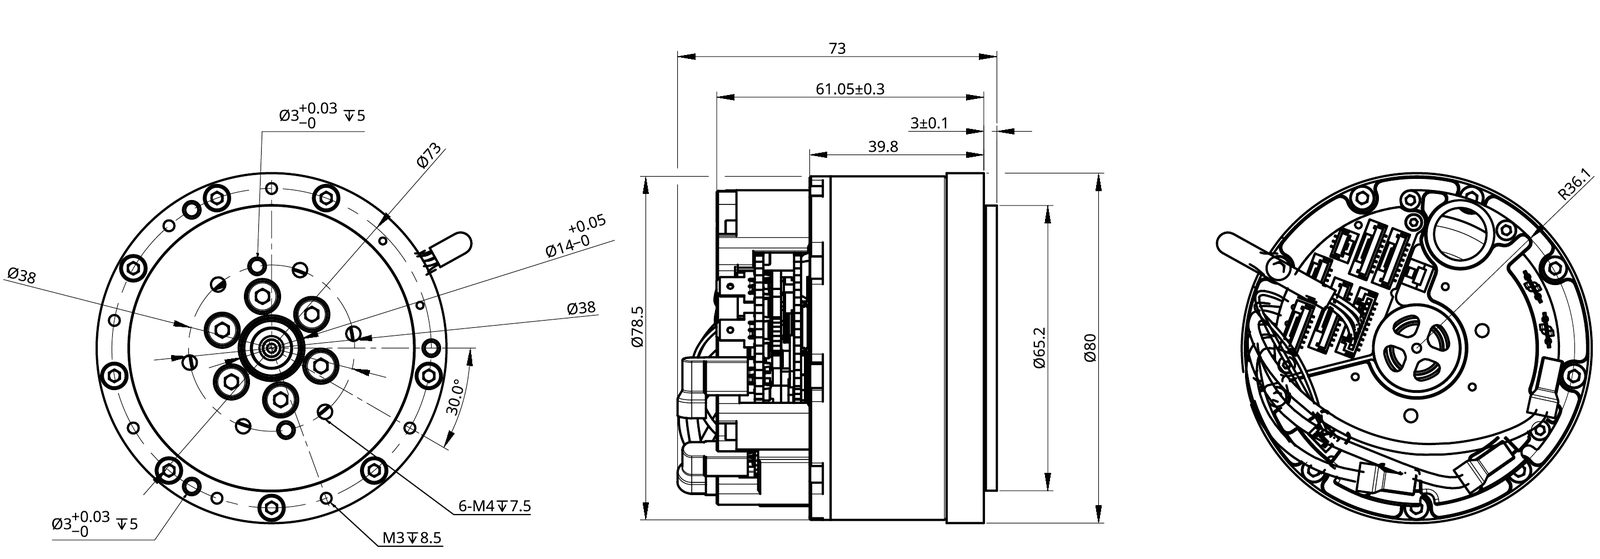
ECD2 치수 도면: 이중 인코더(모터 및 출력축). 모든 치수는 mm 단위입니다.
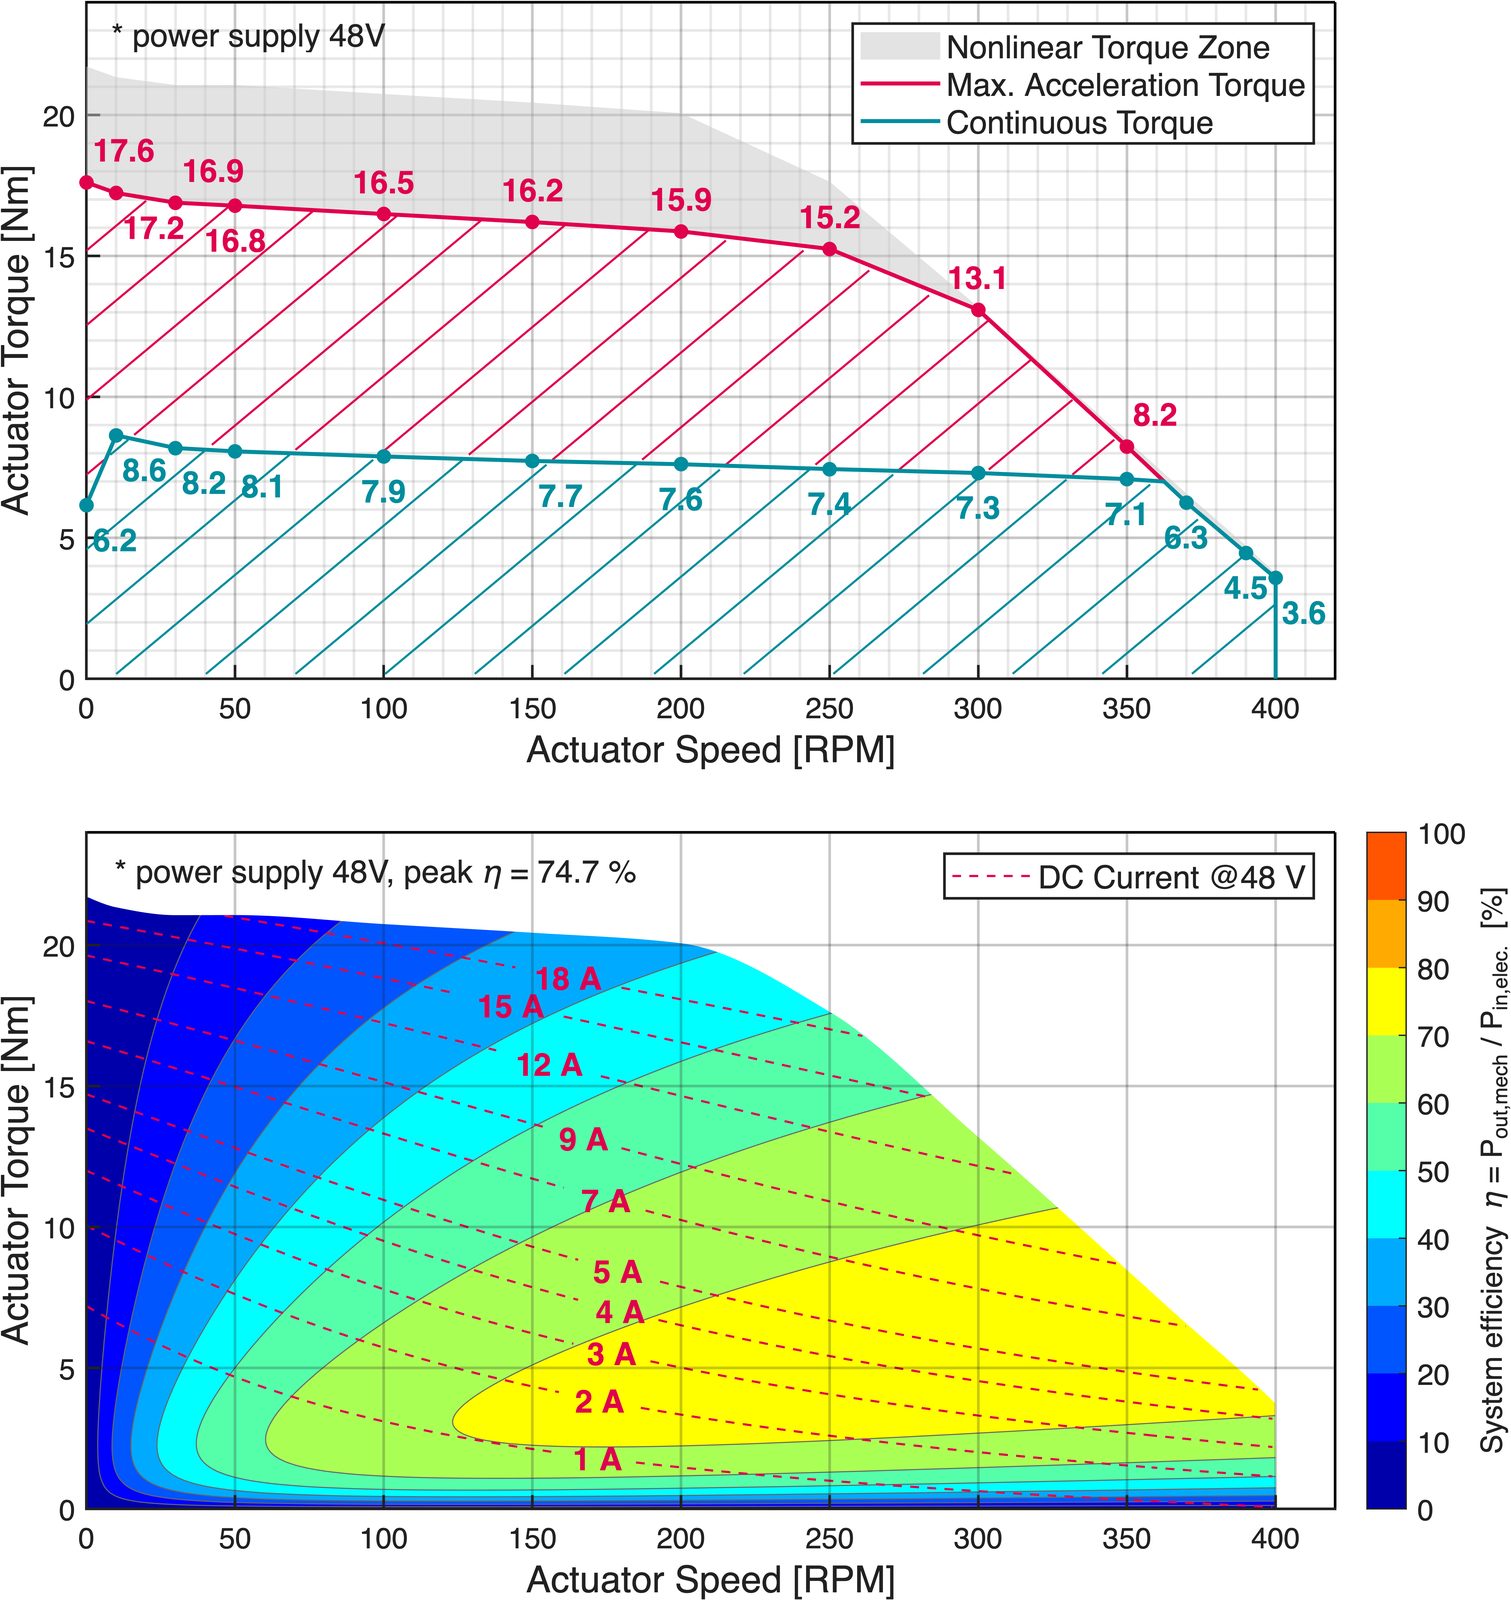
48 V 조건에서의 토크-회전수 특성 곡선(주변 온도 25 °C에서의 지속 토크, 최대 가속 토크, 비선형 영역) 및 DC 전류 사용 시 시스템 효율.
48V에서의 출력
정격 토크
7 Nm
최대 가속 토크
17 Nm
최고의 성과
397 W
정격 회전수
250 rpm
공회전 회전수
400 rpm
토크 밀도 (피크)
33.3 Nm/kg
비상 정지 모드
비상 정지 순간
30 Nm
비상 정지 지연 시간
6,000 rad/s²
역학
무게 †
510 g
외경 †
78.5 mm
길이 †
65.5 mm
질량 관성 (기어 기준)
0.0042 kg·m²
변속기
단단 기어식 유성 기어
번역
7.75 : 1
기어 유격
< 22 arcmin
허용 하중 ‡
전도 모멘트 (S1 / D2)
K · 3.4 / 3.2 Nm
방사형 하중 (S1 / D2)
K · 167.4 / 161.8 N
축방향 하중
K · 107.2 N
정적 하중 시 K
2,21
파워트레인 및 전자 장치
모터
14 쌍의 극 (28극)
토크 상수
156,4 mNm/Arms
상 저항
270 mΩ
위상 인덕턴스
1 kHz에서 167 µH
통합 구동 장치
SOMANET Circulo 7 (CR7-48-24)
공급 전압
24~48V, 최대 60V
피드백 및 보안
모터 인코더
19비트 절대값, MT (배터리)
출력 엔코더 (옵션)
기어박스 출력 측에서 20비트 절대값
통신
EtherCAT(DS402)
보안 기능
STO-SBC / 안전 모션 (FSoE)
표준 구성
AJD-08…ECS1SS
모터 인코더, STO-SBC
AJD-08…ECD2SS
+ 출력 엔코더, STO-SBC
AJD-08…ECD2SM
+ 출력 엔코더, 안전 모션
주변 환경
작동 온도
0~50 °C (주변 공기)
보관 온도
-30~70 °C
† ECS1SS 모델 (Ø 78.5 mm). ECD2 모델은 Ø 80 mm입니다: 620 g / 73 mm (D2SS), 640 g / 73 mm (D2SM). ‡ 허용 하중은 상수 K를 사용합니다: K = 1 (정격 회전수 및 10,000시간 수명 기준), K = (10,000 · 정격 회전수 / t / v)^1/3 (회전수 v는 rpm, 수명 t는 시간 단위).
AJD-09-30-500
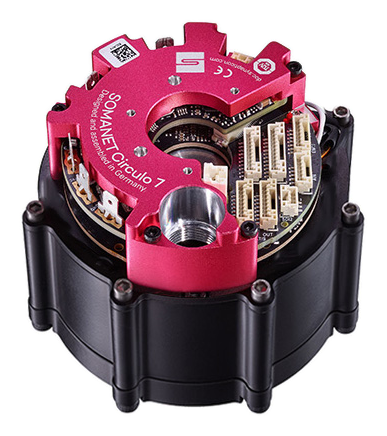

ECS1 치수 도면: 일체형 인코더(모터). 모든 치수는 mm 단위입니다.
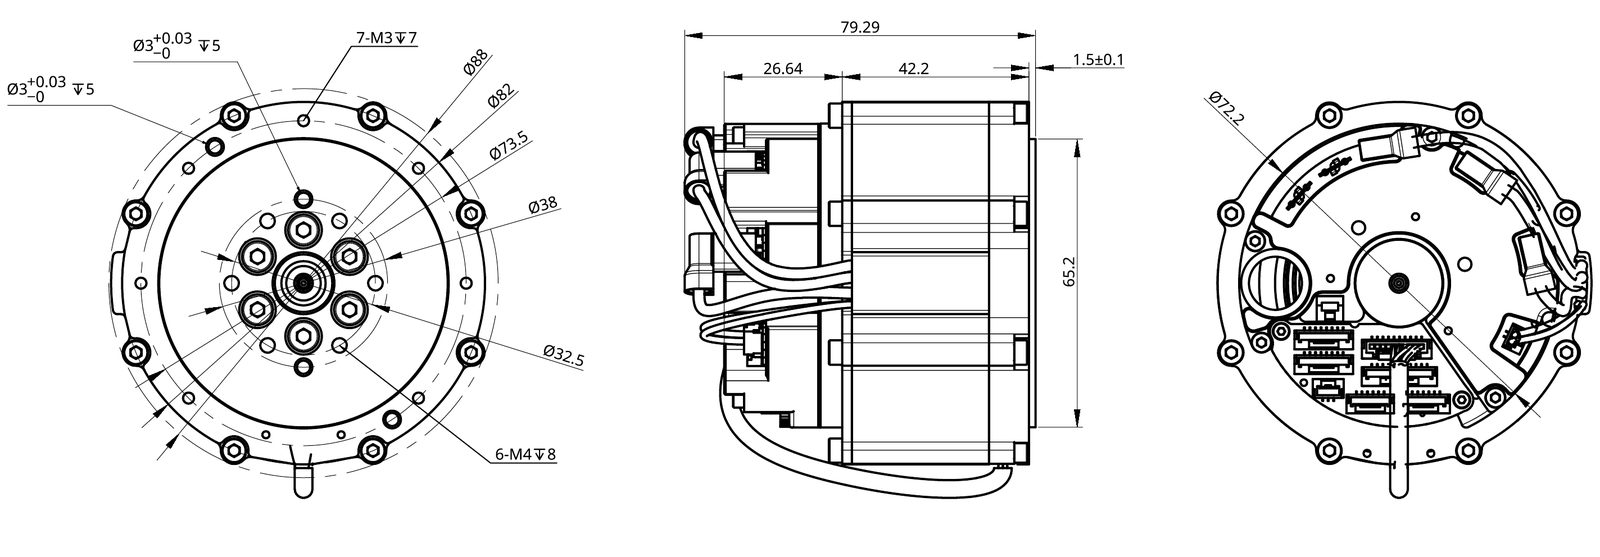
ECD2 치수 도면: 이중 인코더(모터 및 출력축). 모든 치수는 mm 단위입니다.
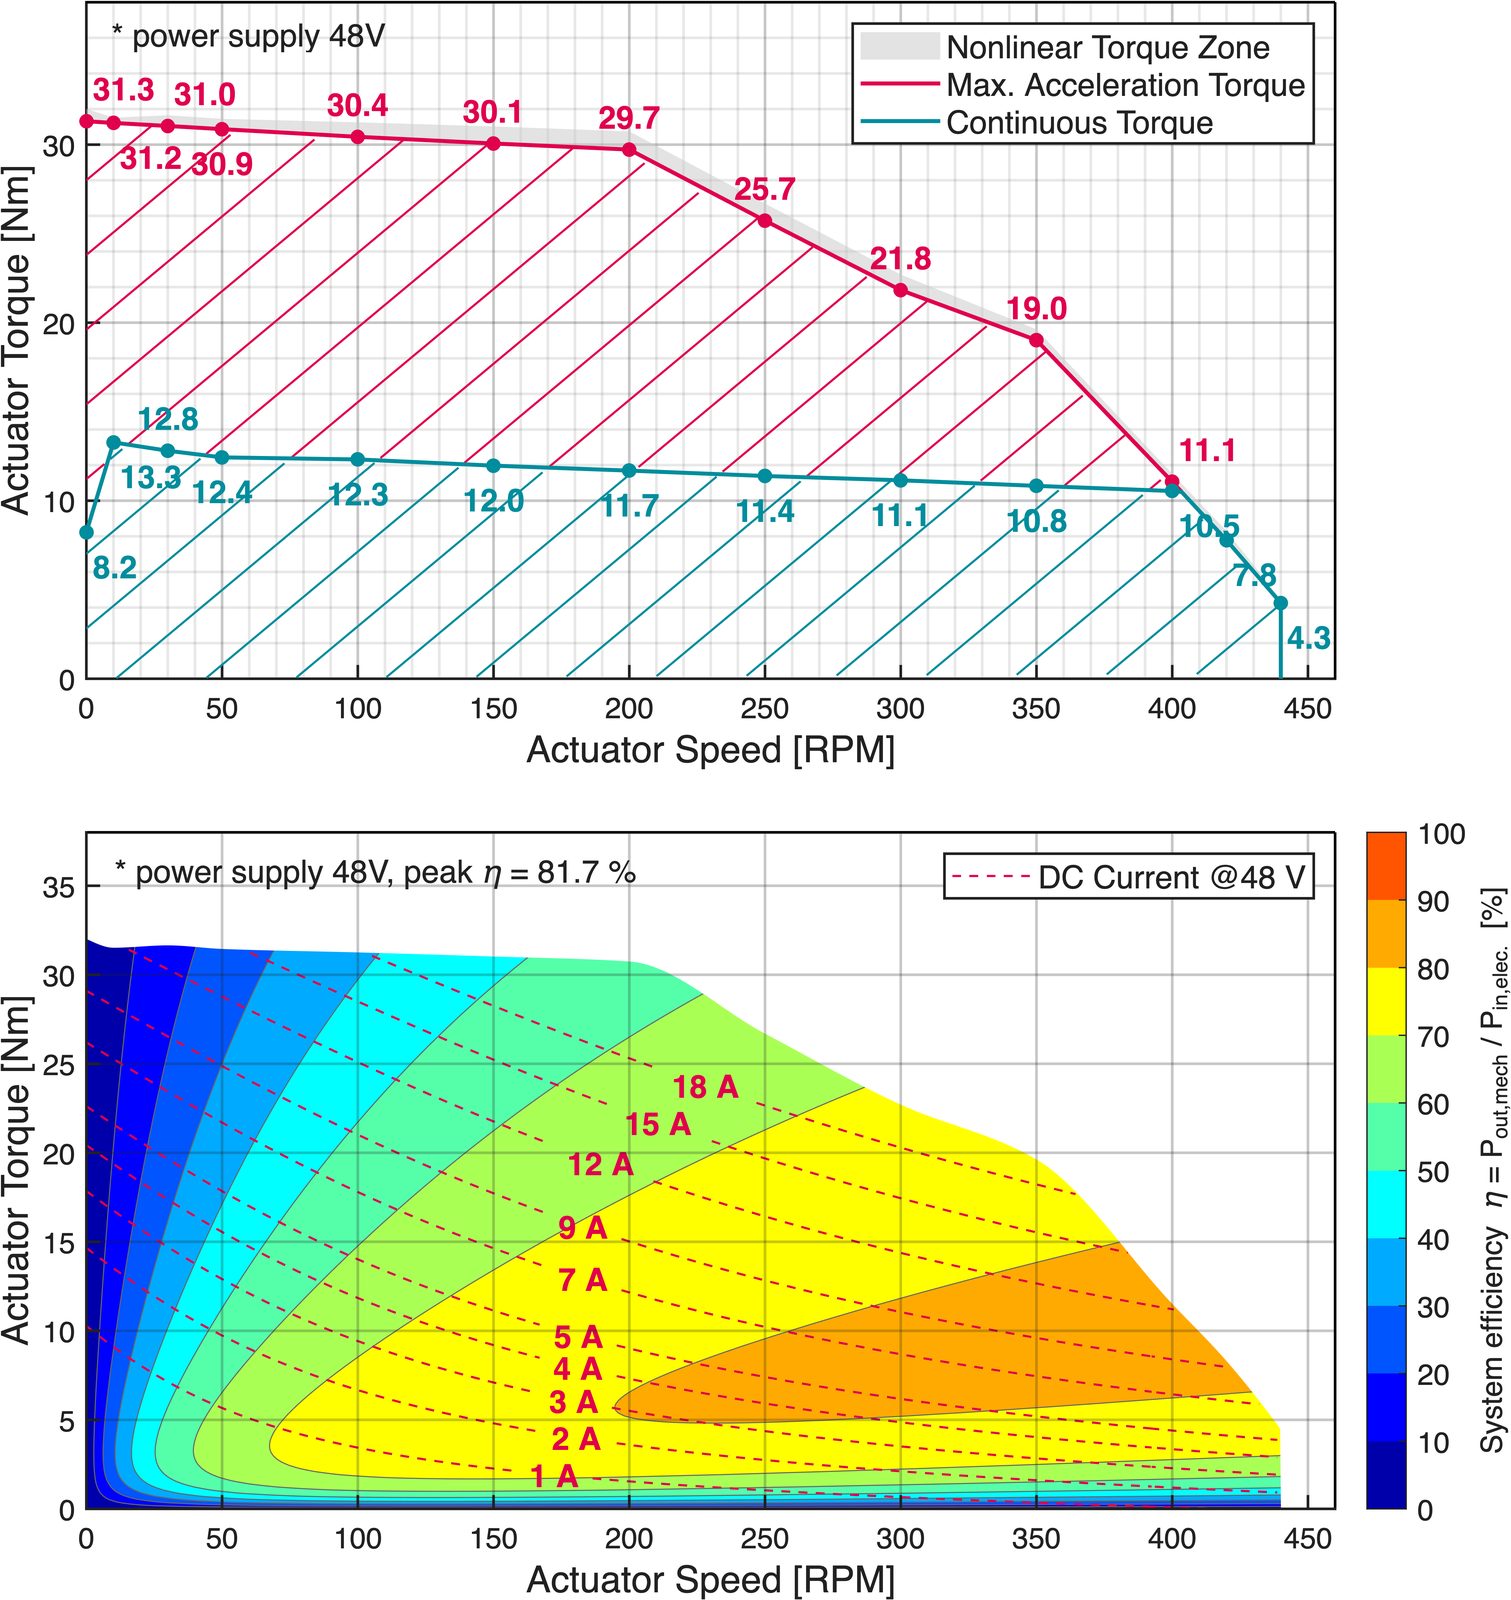
48 V 조건에서의 토크-회전수 특성 곡선(주변 온도 25 °C에서의 지속 토크, 최대 가속 토크, 비선형 영역) 및 DC 전류 사용 시 시스템 효율.
48V에서의 출력
정격 토크
11 Nm
최대 가속 토크
30 Nm
최고의 성과
696 W
정격 회전수
250 rpm
공회전 회전수
470 rpm
토크 밀도 (피크)
44,1 Nm/kg
비상 정지 모드
비상 정지 순간
다음과 같이
비상 정지 지연 시간
다음과 같이
역학
무게 †
680 g
외경
88 mm
길이 †
70.29 mm
질량 관성 (기어 기준)
0.0086 kg·m²
변속기
단단 기어식 유성 기어
번역
9 : 1
기어 유격
< 15 arcmin
허용 하중 ‡
전도 모멘트
K · 12.5 Nm
방사형 하중 (S1 / D2)
K · 595.9 / 417.2 N
축방향 하중
K · 446.9 N
정적 하중 시 K
1,78
파워트레인 및 전자 장치
모터
14 쌍의 극 (28극)
토크 상수
122,2 mNm/Arms
상 저항
110 mΩ
위상 인덕턴스
1 kHz에서 72 µH
통합 구동 장치
SOMANET Circulo 7 (CR7-48-24)
공급 전압
24~48V, 최대 60V
피드백 및 보안
모터 인코더
19비트 절대값, MT (배터리)
출력 엔코더 (옵션)
기어박스 출력 측에서 20비트 절대값
통신
EtherCAT(DS402)
보안 기능
STO-SBC / 안전 모션 (FSoE)
표준 구성
AJD-09…ECS1SS
모터 인코더, STO-SBC
AJD-09…ECD2SS
+ 출력 엔코더, STO-SBC
AJD-09…ECD2SM
+ 출력 엔코더, 안전 모션
주변 환경
작동 온도
0~50 °C (주변 공기)
보관 온도
-30~70 °C
† ECS1SS 모델. ECD2SS: 800 g / 79.29 mm, ECD2SM: 820 g / 79.29 mm. ACTILINK-JD09는 시제품 단계에 있는 제품으로, 개별 사양은 추후 공개될 예정입니다. ‡ 허용 하중은 상수 K를 사용합니다: K = 1 (정격 회전수 및 10,000시간 수명 기준), K = (10,000 · 정격 회전수 / t / v)^1/3 (회전수 v는 rpm, 수명 t는 시간 단위).
AJD-10-60-200
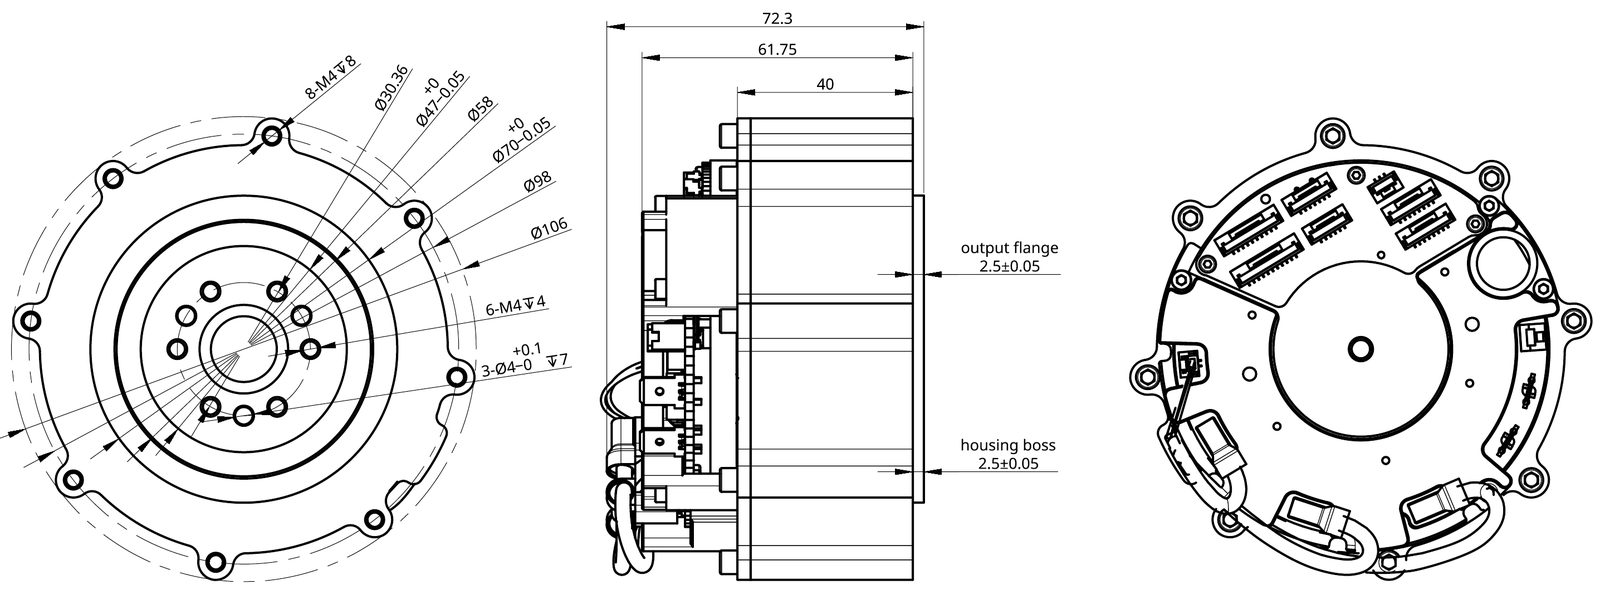
ECS1 치수 도면: 일체형 인코더(모터). 모든 치수는 mm 단위입니다.
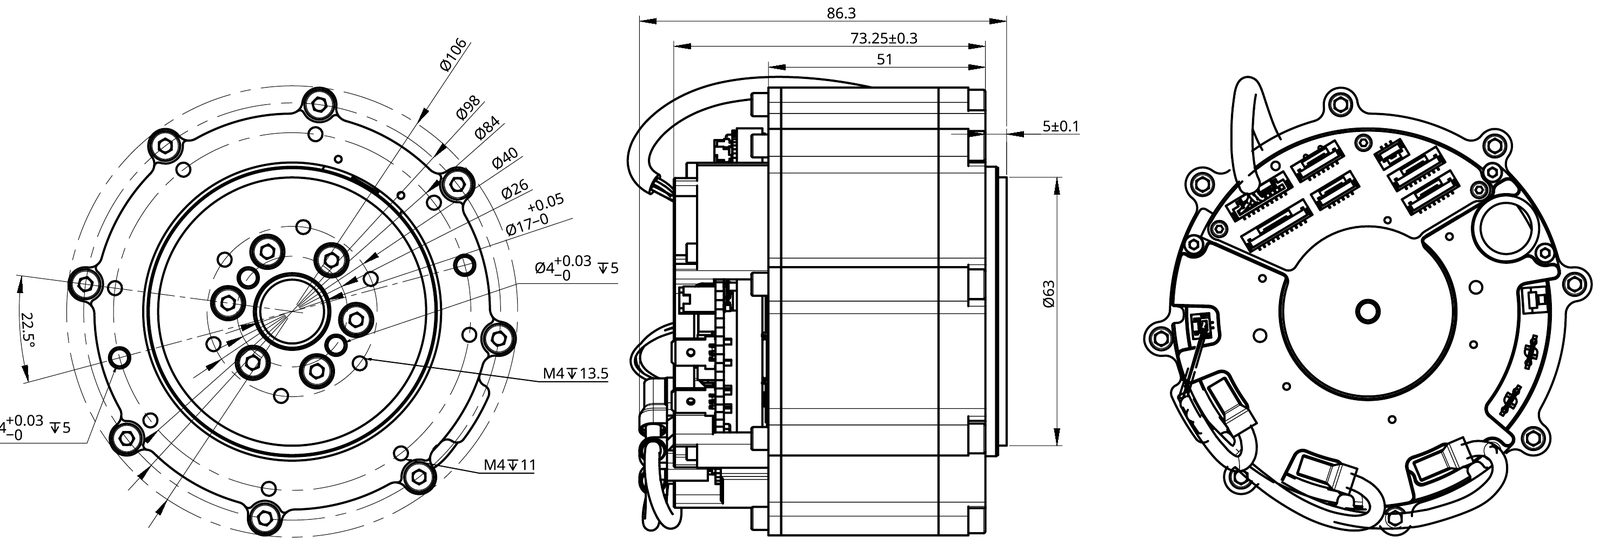
ECD2 치수 도면: 이중 인코더(모터 및 출력축). 모든 치수는 mm 단위입니다.
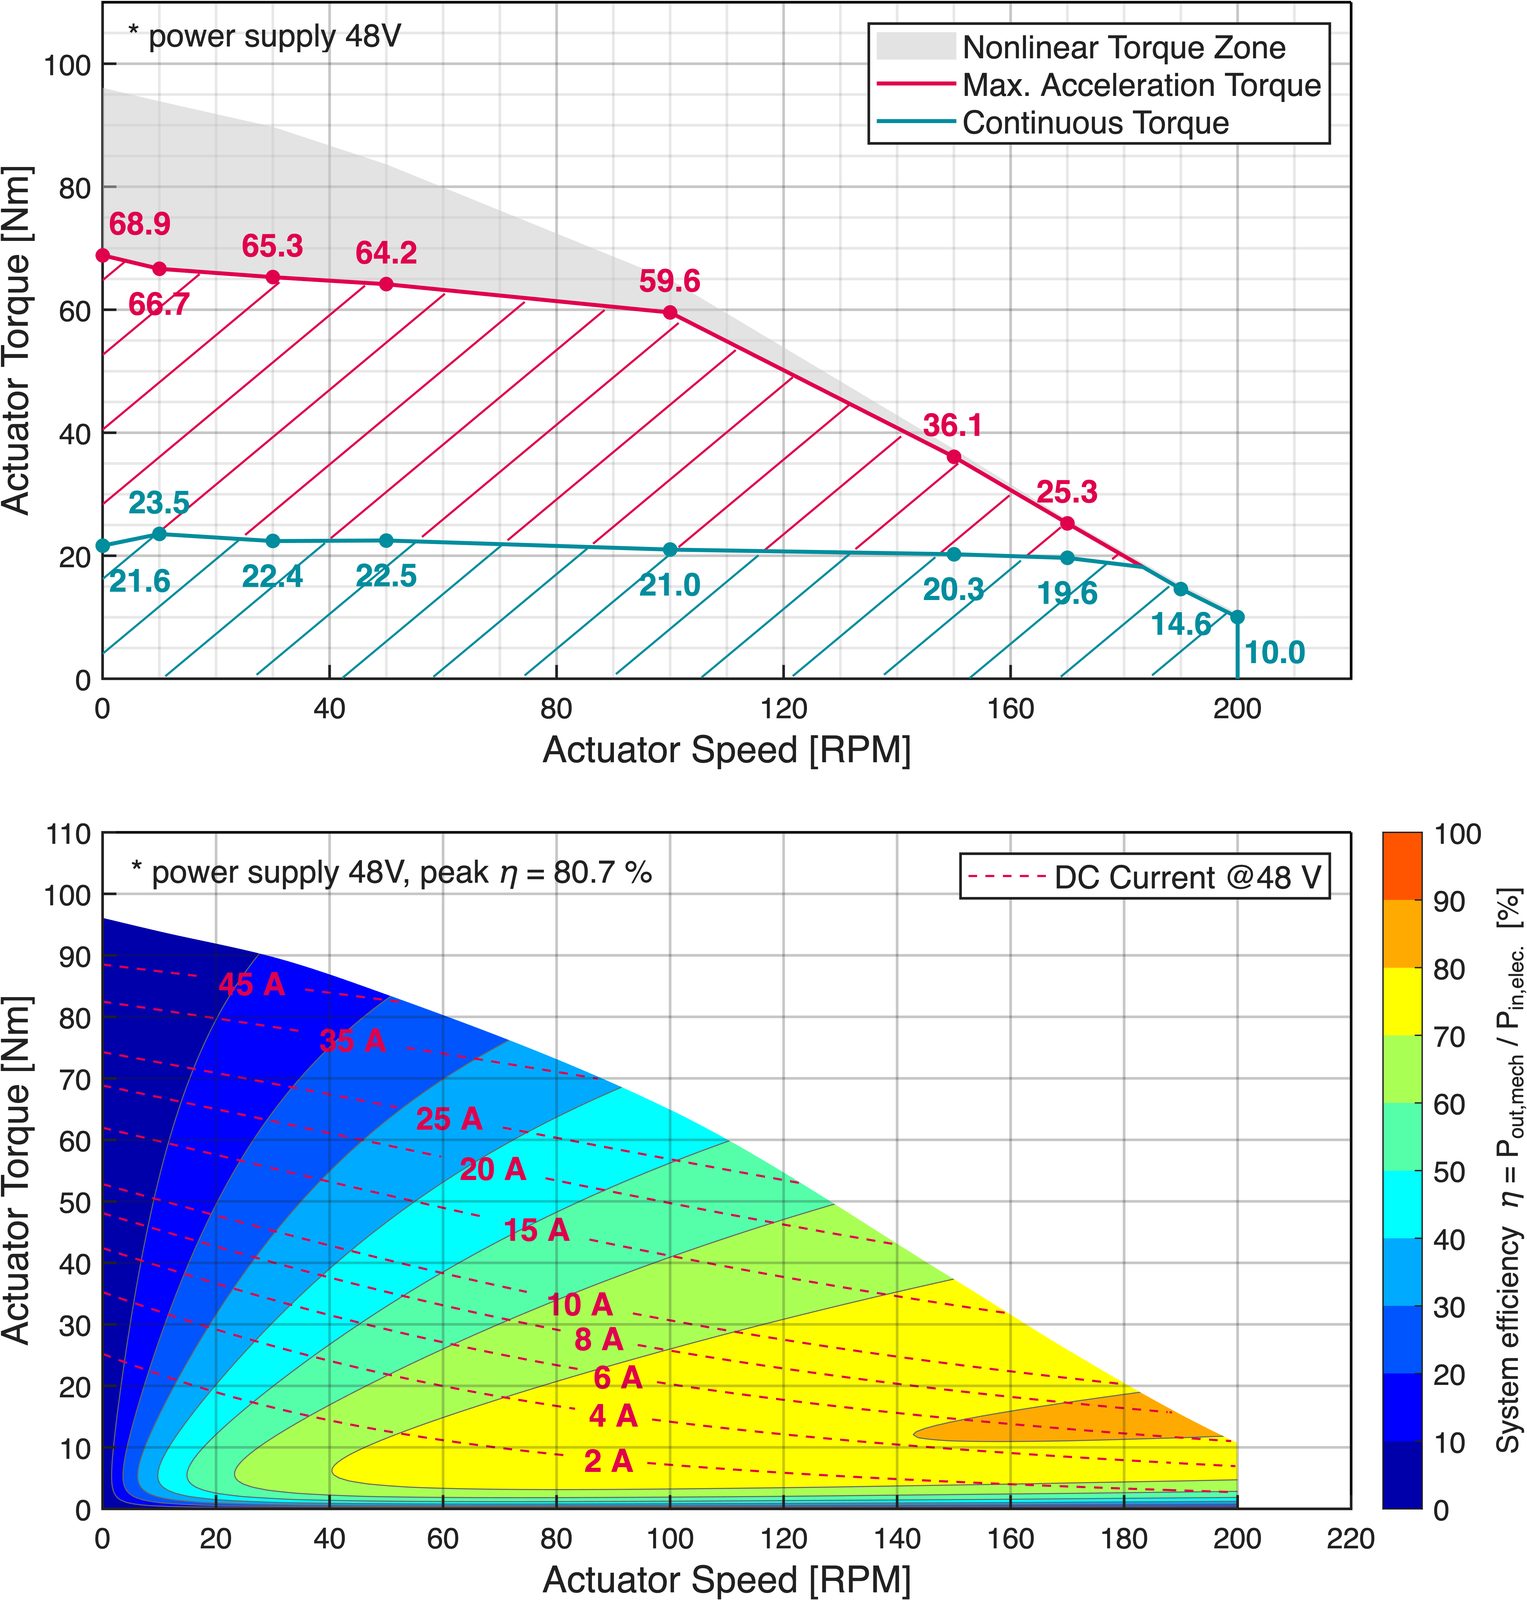
48 V 조건에서의 토크-회전수 특성 곡선(주변 온도 25 °C에서의 지속 토크, 최대 가속 토크, 비선형 영역) 및 DC 전류 사용 시 시스템 효율.
48V에서의 출력
정격 토크
21 Nm
최대 가속 토크
68 Nm
최고의 성과
624 W
정격 회전수
100 rpm
공회전 회전수
210 rpm
토크 밀도 (피크)
64.8 Nm/kg
비상 정지 모드
비상 정지 순간
105 Nm
비상 정지 지연 시간
4,200 rad/s²
역학
무게 †
1.050 g
외경
106 mm
길이 †
72.8 mm
질량 관성 (기어 기준)
0,02 kg·m²
변속기
단단 기어식 유성 기어
번역
9 : 1
기어 유격
< 13 arcmin
허용 하중 ‡
전도 모멘트
K · 24.5 Nm
방사형 하중 (S1 / D2)
K · 1,021.7 / 653.9 N
축방향 하중
K · 766.3 N
정적 하중 시 K
1,92
파워트레인 및 전자 장치
모터
20 쌍의 극 (40극)
토크 상수
241,7 mNm/Arms
상 저항
195 mΩ
위상 인덕턴스
1 kHz에서 110 µH
통합 구동 장치
SOMANET Circulo 9 (CR9-48-60)
공급 전압
24~48V, 최대 60V
피드백 및 보안
모터 인코더
20비트 절대값, MT (배터리)
출력 엔코더 (옵션)
기어박스 출력 측에서 20비트 절대값
통신
EtherCAT(DS402)
보안 기능
STO-SBC / 안전 모션 (FSoE)
표준 구성
AJD-10…ECS1SS
모터 인코더, STO-SBC
AJD-10…ECD2SS
+ 출력 엔코더, STO-SBC
AJD-10…ECD2SM
+ 출력 엔코더, 안전 모션
주변 환경
작동 온도
0~50 °C (주변 공기)
보관 온도
-30~70 °C
† ECS1SS 모델. ECD2SS: 1,230 g / 86.3 mm, ECD2SM: 1,255 g / 86.3 mm. ‡ 허용 하중은 상수 K를 사용합니다: K = 1 (정격 회전수 및 10,000시간 수명 기준), K = (10,000 · 정격 회전수 / t / v)^1/3 (회전수 v는 rpm, 수명 t는 시간 단위).
AJD-12-120-200
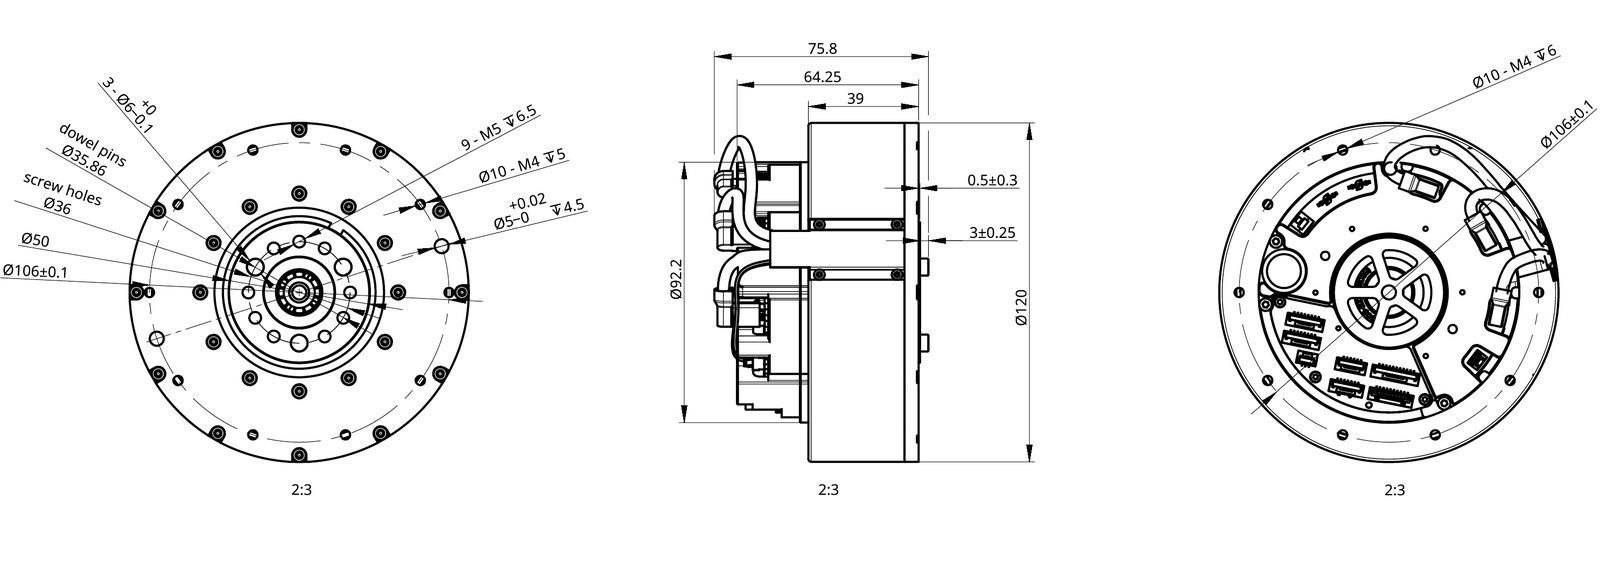
ECS1 치수 도면: 일체형 인코더(모터). 모든 치수는 mm 단위입니다.
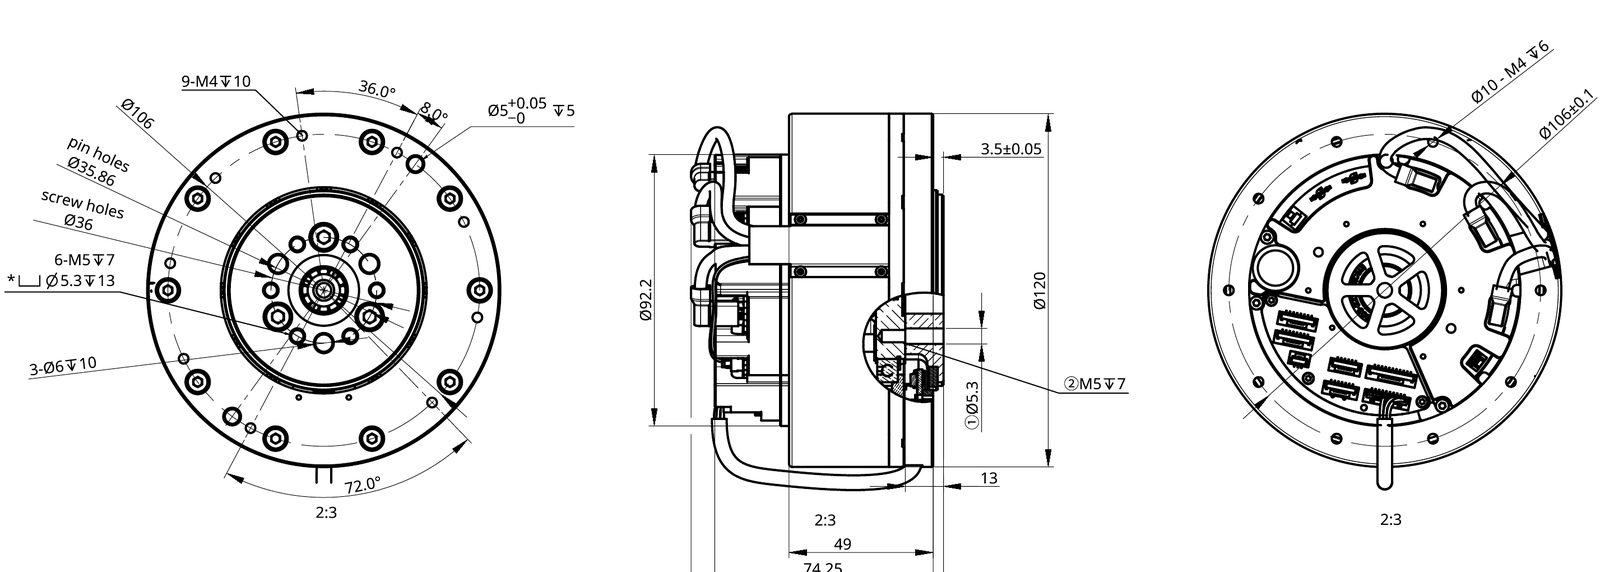
ECD2 치수 도면: 이중 인코더(모터 및 출력축). 모든 치수는 mm 단위입니다.
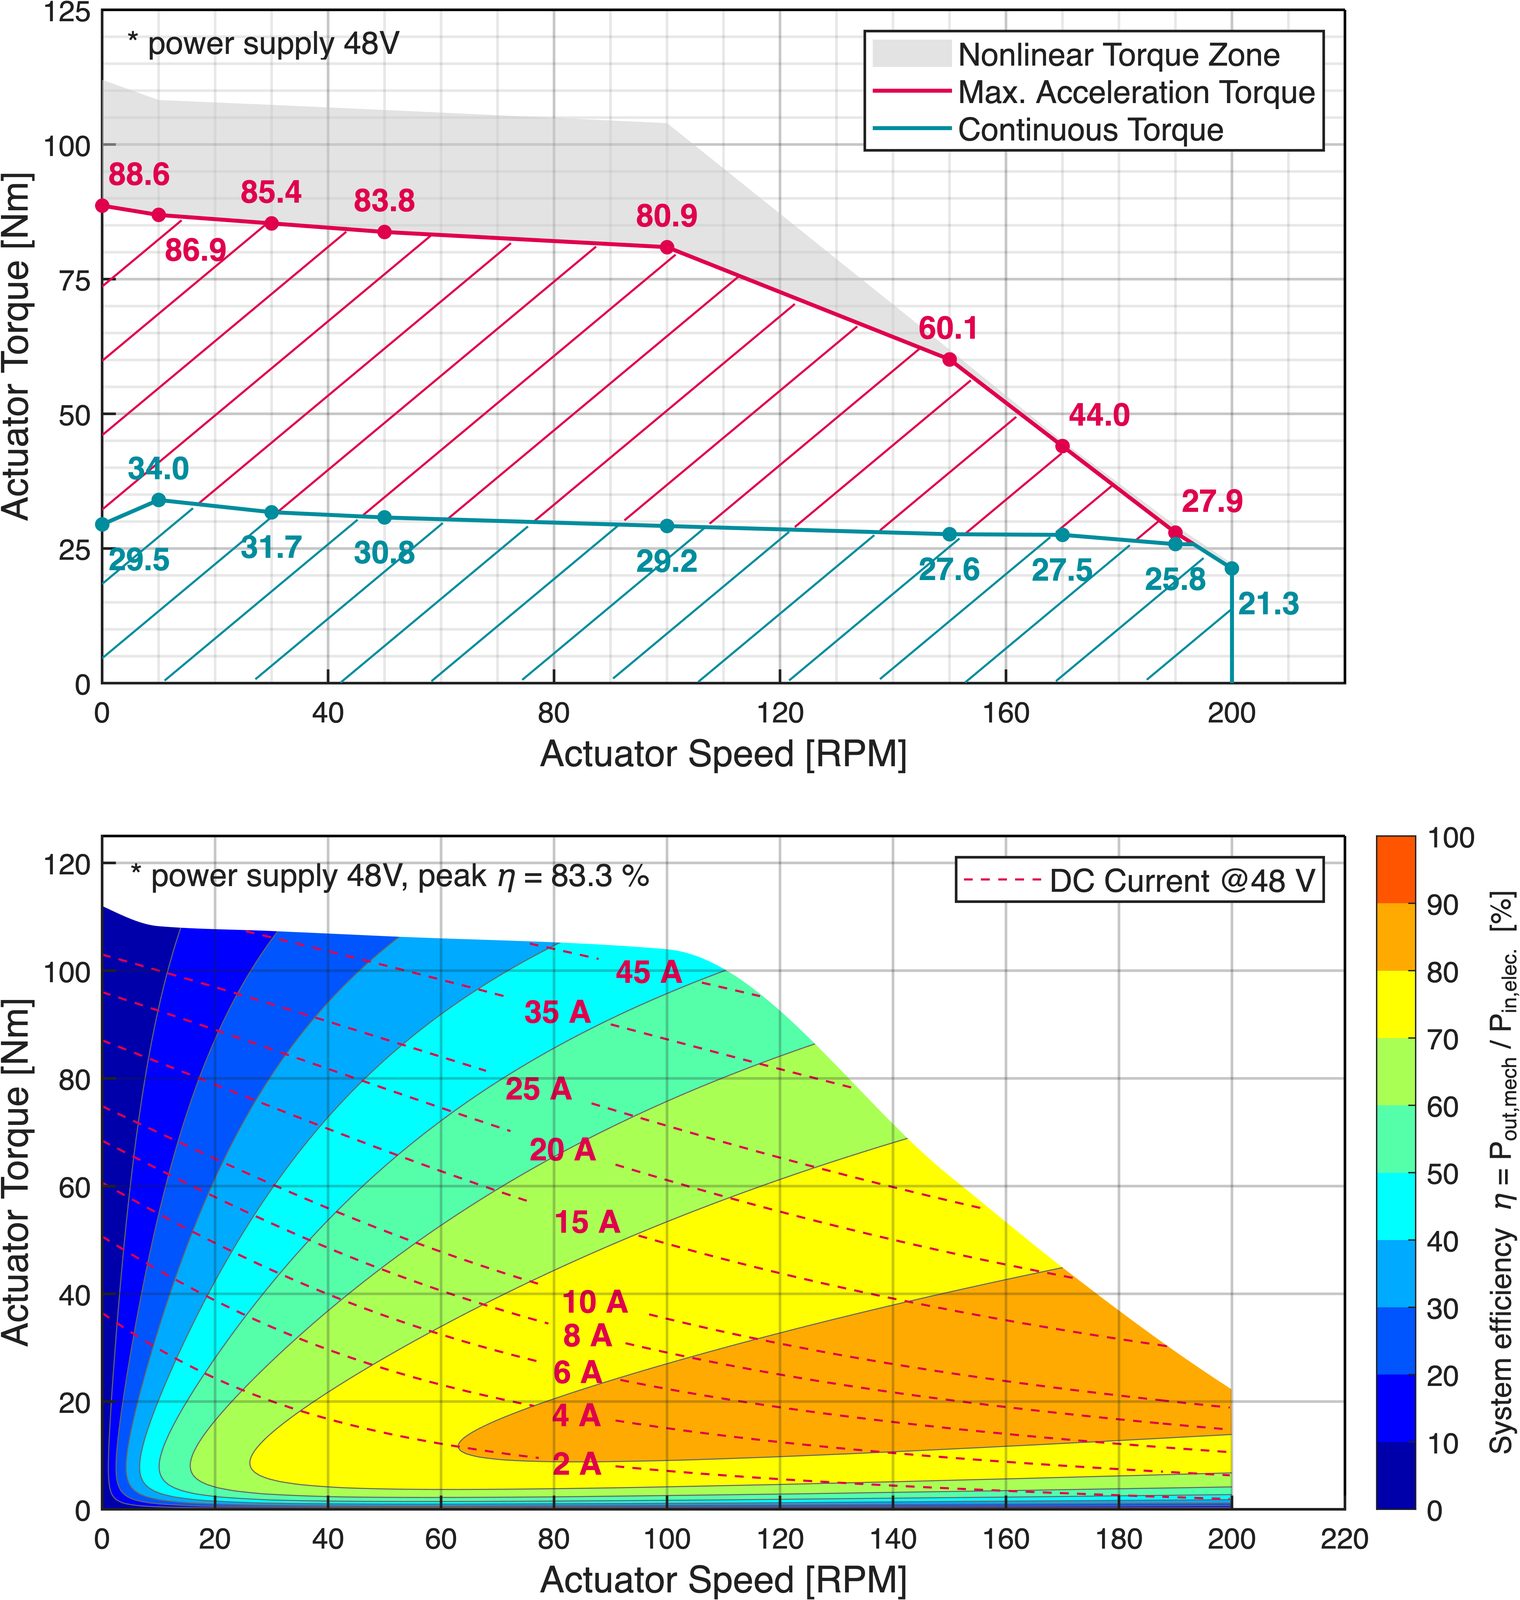
48 V 조건에서의 토크-회전수 특성 곡선(주변 온도 25 °C에서의 지속 토크, 최대 가속 토크, 비선형 영역) 및 DC 전류 사용 시 시스템 효율.
48V에서의 출력
정격 토크
29 Nm
최대 가속 토크
102 Nm
최고의 성과
1.036 W
정격 회전수
100 rpm
공회전 회전수
200 rpm
토크 밀도 (피크)
64.6 Nm/kg
비상 정지 모드
비상 정지 순간
210 Nm
비상 정지 지연 시간
4,200 rad/s²
역학
무게 †
1.580 g
외경
120 mm
길이 †
72.8 mm
질량 관성 (기어 기준)
0.04 kg·m²
변속기
단단 기어식 유성 기어
번역
9 : 1
기어 유격
< 11 arcmin
허용 하중 ‡
전도 모멘트
K · 30.6 Nm
방사형 하중 (S1 / D2)
K · 1,331.0 / 850.4 N
축방향 하중
K · 900.4 N
정적 하중 시 K
1,72
파워트레인 및 전자 장치
모터
21쌍의 극(42극)
토크 상수
233,9 mNm/Arms
상 저항
85 mΩ
위상 인덕턴스
1 kHz에서 90 µH
통합 구동 장치
SOMANET Circulo 9 (CR9-48-60)
공급 전압
24~48V, 최대 60V
피드백 및 보안
모터 인코더
20비트 절대값, MT (배터리)
출력 엔코더 (옵션)
기어박스 출력 측에서 20비트 절대값
통신
EtherCAT(DS402)
보안 기능
STO-SBC / 안전 모션 (FSoE)
표준 구성
AJD-12…ECS1SS
모터 인코더, STO-SBC
AJD-12…ECD2SS
+ 출력 엔코더, STO-SBC
AJD-12…ECD2SM
+ 출력 엔코더, 안전 모션
주변 환경
작동 온도
0~50 °C (주변 공기)
보관 온도
-30~70 °C
† ECS1SS 모델. ECD2SS: 1,845 g / 85.5 mm, ECD2SM: 1,870 g / 85.5 mm. ‡ 허용 하중은 상수 K를 사용합니다: K = 1 (정격 회전수 및 10,000시간 수명 기준), K = (10,000 · 정격 회전수 / t / v)^1/3 (회전수 v는 rpm, 수명 t는 시간 단위).
제조업체 부품 번호(MPN)는 각 모델을 고유하게 식별합니다. 예: AJD-08-20-400-ECD2SMS-00
제품군
AJD
액틸링크 조인트 다이내믹
외경, 토크 및 회전수 등급
08-20-400
08-20-400: Ø 78.5 mm, 약 20 Nm, 7.75:1 · 09-30-500: Ø 88 mm, 약 30 Nm, 9:1 · 10-60-200: Ø 106 mm, 약 60 Nm, 9:1 · 12-120-200: Ø 120 mm, 약 120 Nm, 9:1 · 10-40-500: Ø 106 mm, 약 40 Nm, 9:1
필드버스
EC
EC: EtherCAT
피드백 인코더
D2
S1: 내부 인코더(모터) · D2: 이중 인코더, 모터 내부 및 구동부 외부에 각각 장착 · D3: 기타 조합
안전
SM
SS: STO / SBC (IO를 통해) · SM: 안전 모션 (SIL 3, PL e, 카테고리 3)
브레이크
S
N: 브레이크 없음 · S: 스프링 작동식 마찰 브레이크 · P: 영구자석 마찰 브레이크 · M: Synapticon Microcoil (리프트 마그넷 볼트)
버전
00
00: 표준 버전
고객 맞춤형
XXXX
비어 있음: 기본값
각 모델별 표준 사양은 해당 모델 설명에 기재되어 있습니다. 고객 맞춤형 사양, 납기 및 최소 주문 수량은 문의해 주시기 바랍니다.
Synapticon은 기계적 구성 요소를 넘어 구동 장치, 제어 및 센서 기술은 물론 전체 시스템의 제어 및 안전에 이르기까지, 로봇 시스템 전반에 걸친 개념 수립, 설계, 타당성 조사 및 통합 서비스를 제공합니다.
브레이크: 마찰 브레이크 또는 Synapticon Microcoil
통합에 적합한 기계적 설계 및 인터페이스
엔진 및 변속기 선정 (전달비, 토크 및 회전수 등급)
추가 센서 기능: 토크 측정, IMU
베어링 및 지지 구조 설계
상승 기류, 비상 정지 및 수명의 균형
요청 시 NRE 비용이 발생할 수 있습니다. 기술 사양은 변경될 수 있습니다.
