en

N°1
INTEGRATED
MOTION
MOTION
DATENBLATT
DYNAMISCHE AKTUATOREN MIT EINSTUFIGEM PLANETENGETRIEBE FÜR HUMANOIDE UND VIERBEINIGE ROBOTER
Quasi-Direktantrieb mit einstufigem Planetengetriebe, drehmomentstarkem Motor und integriertem SOMANET™ Circulo Antrieb. Vier Baugrößen von 78,5 bis 120 mm Außendurchmesser, mit EtherCAT und Safe Motion über FSoE.
TECHNISCHE DATEN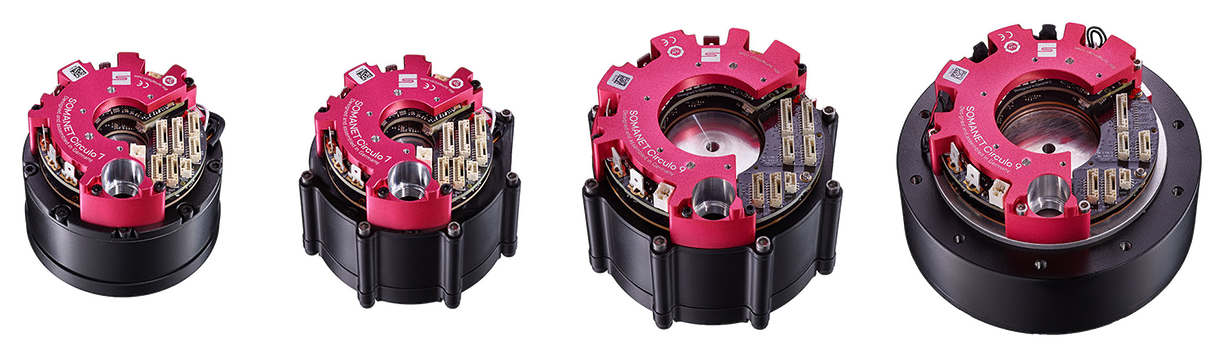
Die ACTILINK-JD Serie kombiniert ein kompaktes koaxiales Design mit hoher Drehmomentdichte und spielarmem Getriebe. Einstufiges Planetengetriebe, drehmomentstarker Motor und integrierter SOMANET™ Circulo Antrieb sorgen für hohe Dynamik, Rücktreibbarkeit und Zuverlässigkeit unter mechanischer Last, für humanoide Roboter, Roboterhunde und Exoskelette.
Einstufiges Planetengetriebe: koaxialer Aufbau mit geringem Rastmoment, Quasi-Direktantrieb mit hoher Dynamik und Rücktreibbarkeit.
Vier Baugrößen: JD08, JD09, JD10 und JD12, mit 17 bis 102 Nm max. Beschleunigungsmoment.
SOMANET™ Motion Drive: EtherCAT, leistungsfähige Motion Control, hoher Wirkungsgrad.
Funktionale Sicherheit: STO und SBC im Standard, Safe Motion über FSoE als Option (SIL 3, PL e, Kat. 3).
4
BAUGRÖSSEN: JD08, JD09, JD10 UND JD12
102 Nm
MAX. BESCHLEUNIGUNGSMOMENT (JD12)
64,8 Nm/kg
DREHMOMENTDICHTE SPITZE (JD10)
< 11 arcmin
GETRIEBESPIEL (JD12)
Leistungsdaten bei 48 V Versorgungsspannung.
MERKMAL
ACTILINK-JD08
ACTILINK-JD09 ▲
ACTILINK-JD10
ACTILINK-JD12
Produktvariante
AJD-08-20-400
AJD-09-30-500
AJD-10-60-200
AJD-12-120-200
Versorgungsspannung
24 bis 48 V, 60 V Spitze
24 bis 48 V, 60 V Spitze
24 bis 48 V, 60 V Spitze
24 bis 48 V, 60 V Spitze
Drehmomentdichte (Spitze)
33,3 Nm/kg
44,1 Nm/kg
64,8 Nm/kg
64,6 Nm/kg
Spitzenleistung
397 W
696 W
624 W
1.036 W
Max. Beschleunigungsmoment
17 Nm
30 Nm
68 Nm
102 Nm
Leerlaufdrehzahl
400 rpm
470 rpm
210 rpm
200 rpm
Dauerdrehmoment
7 Nm
11 Nm
21 Nm
29 Nm
Nenndrehzahl
250 rpm
250 rpm
100 rpm
100 rpm
Außendurchmesser *
78,5 mm
88 mm
106 mm
120 mm
Länge *
65,5 mm
70,29 mm
72,8 mm
72,8 mm
Gewicht *
510 g
680 g
1.050 g
1.580 g
Getriebe
Einstufiges Planetengetriebe
Einstufiges Planetengetriebe
Einstufiges Planetengetriebe
Einstufiges Planetengetriebe
Übersetzung
7,75 : 1
9 : 1
9 : 1
9 : 1
Integrierter Antrieb
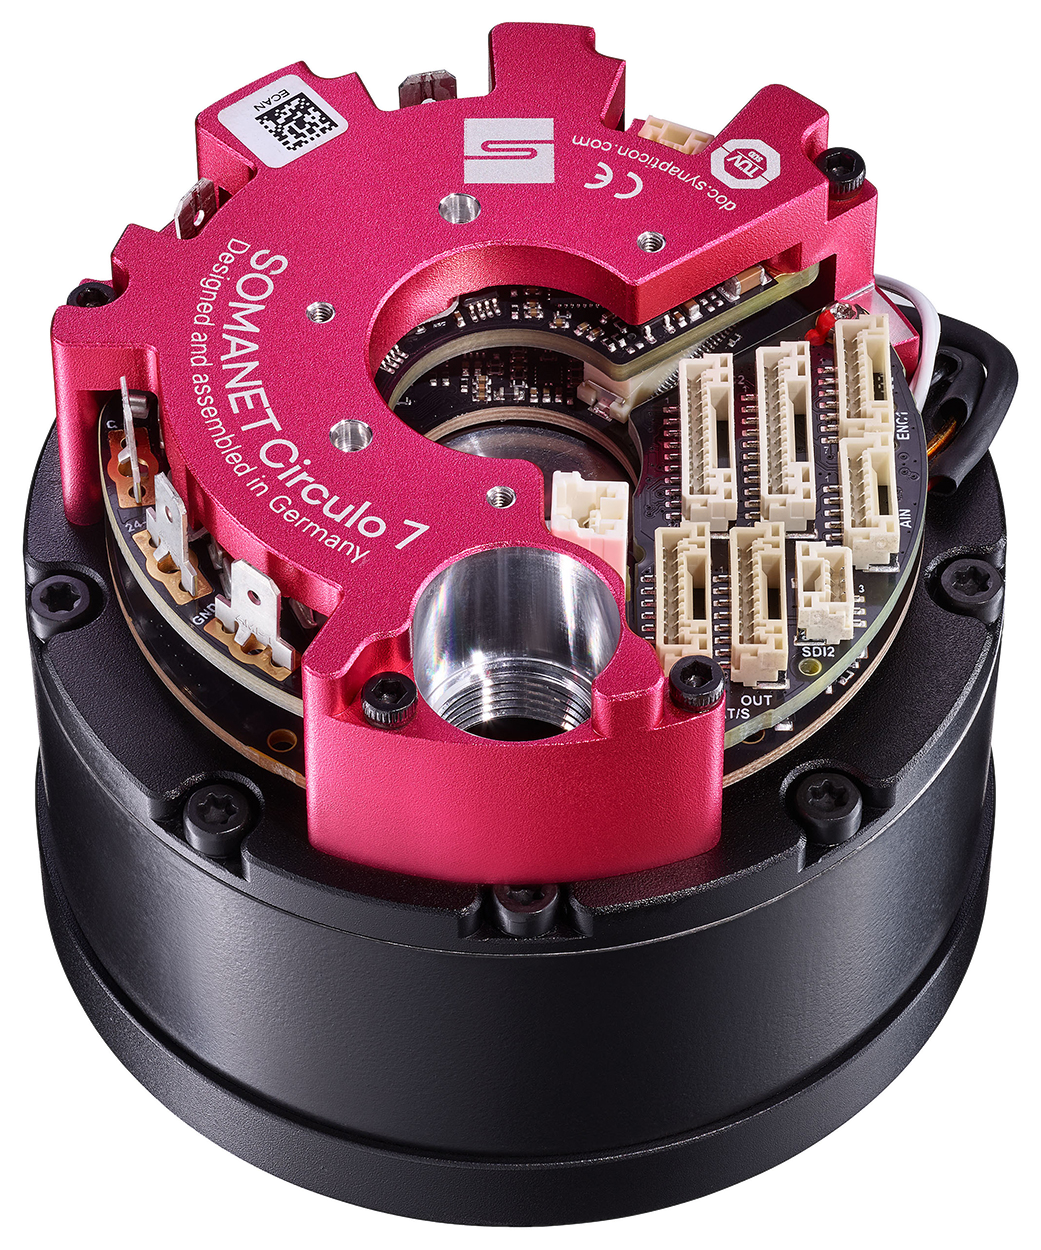
SOMANET Circulo 7
SOMANET Circulo 7
SOMANET Circulo 9
SOMANET Circulo 9
Motorencoder
19 bit absolut, MT
19 bit absolut, MT
20 bit absolut, MT
20 bit absolut, MT
Abtriebsencoder
20 bit absolut am Abtrieb (Option D2)
20 bit absolut am Abtrieb (Option D2)
20 bit absolut am Abtrieb (Option D2)
20 bit absolut am Abtrieb (Option D2)
Kommunikation
EtherCAT (DS402)
EtherCAT (DS402)
EtherCAT (DS402)
EtherCAT (DS402)
Sicherheitsfunktionen
STO-SBC / Safe Motion (FSoE)
STO-SBC / Safe Motion (FSoE)
STO-SBC / Safe Motion (FSoE)
STO-SBC / Safe Motion (FSoE)
▲ ACTILINK-JD09 ist ein Produkt im Musterstadium. * Außendurchmesser, Länge und Gewicht gelten für die Ausführung ECS1SS mit einem Encoder. Ausführungen ECD2 mit Doppelencoder haben zusätzlich den Abtriebsencoder, Details bei der jeweiligen Variante.
AJD-08-20-400
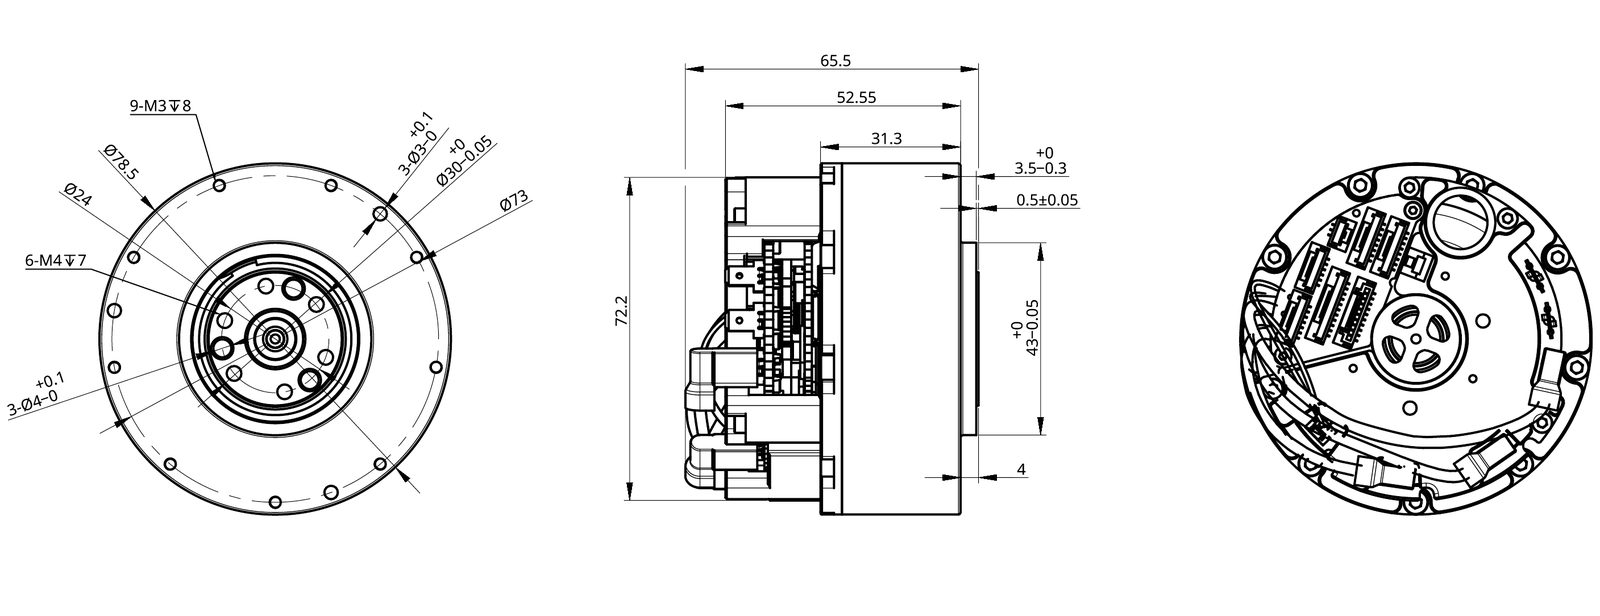
Maßzeichnung ECS1: ein integrierter Encoder (Motor). Alle Maße in mm.
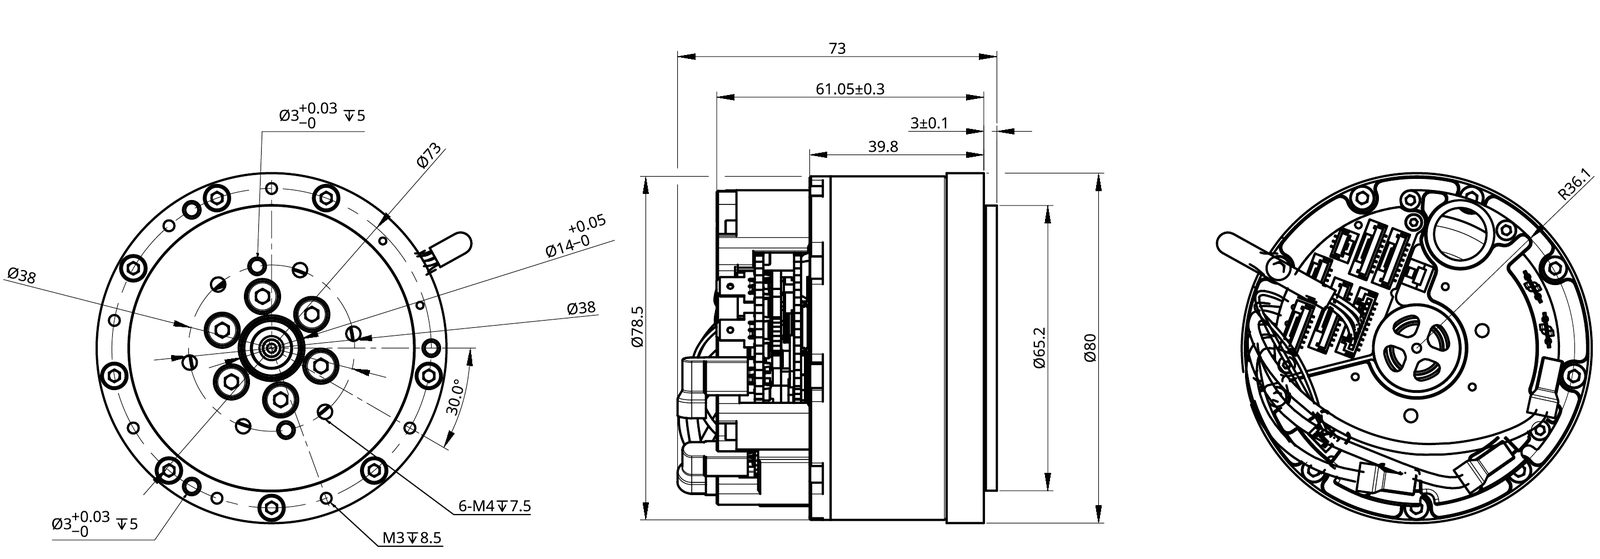
Maßzeichnung ECD2: Doppelencoder (Motor und Abtrieb). Alle Maße in mm.
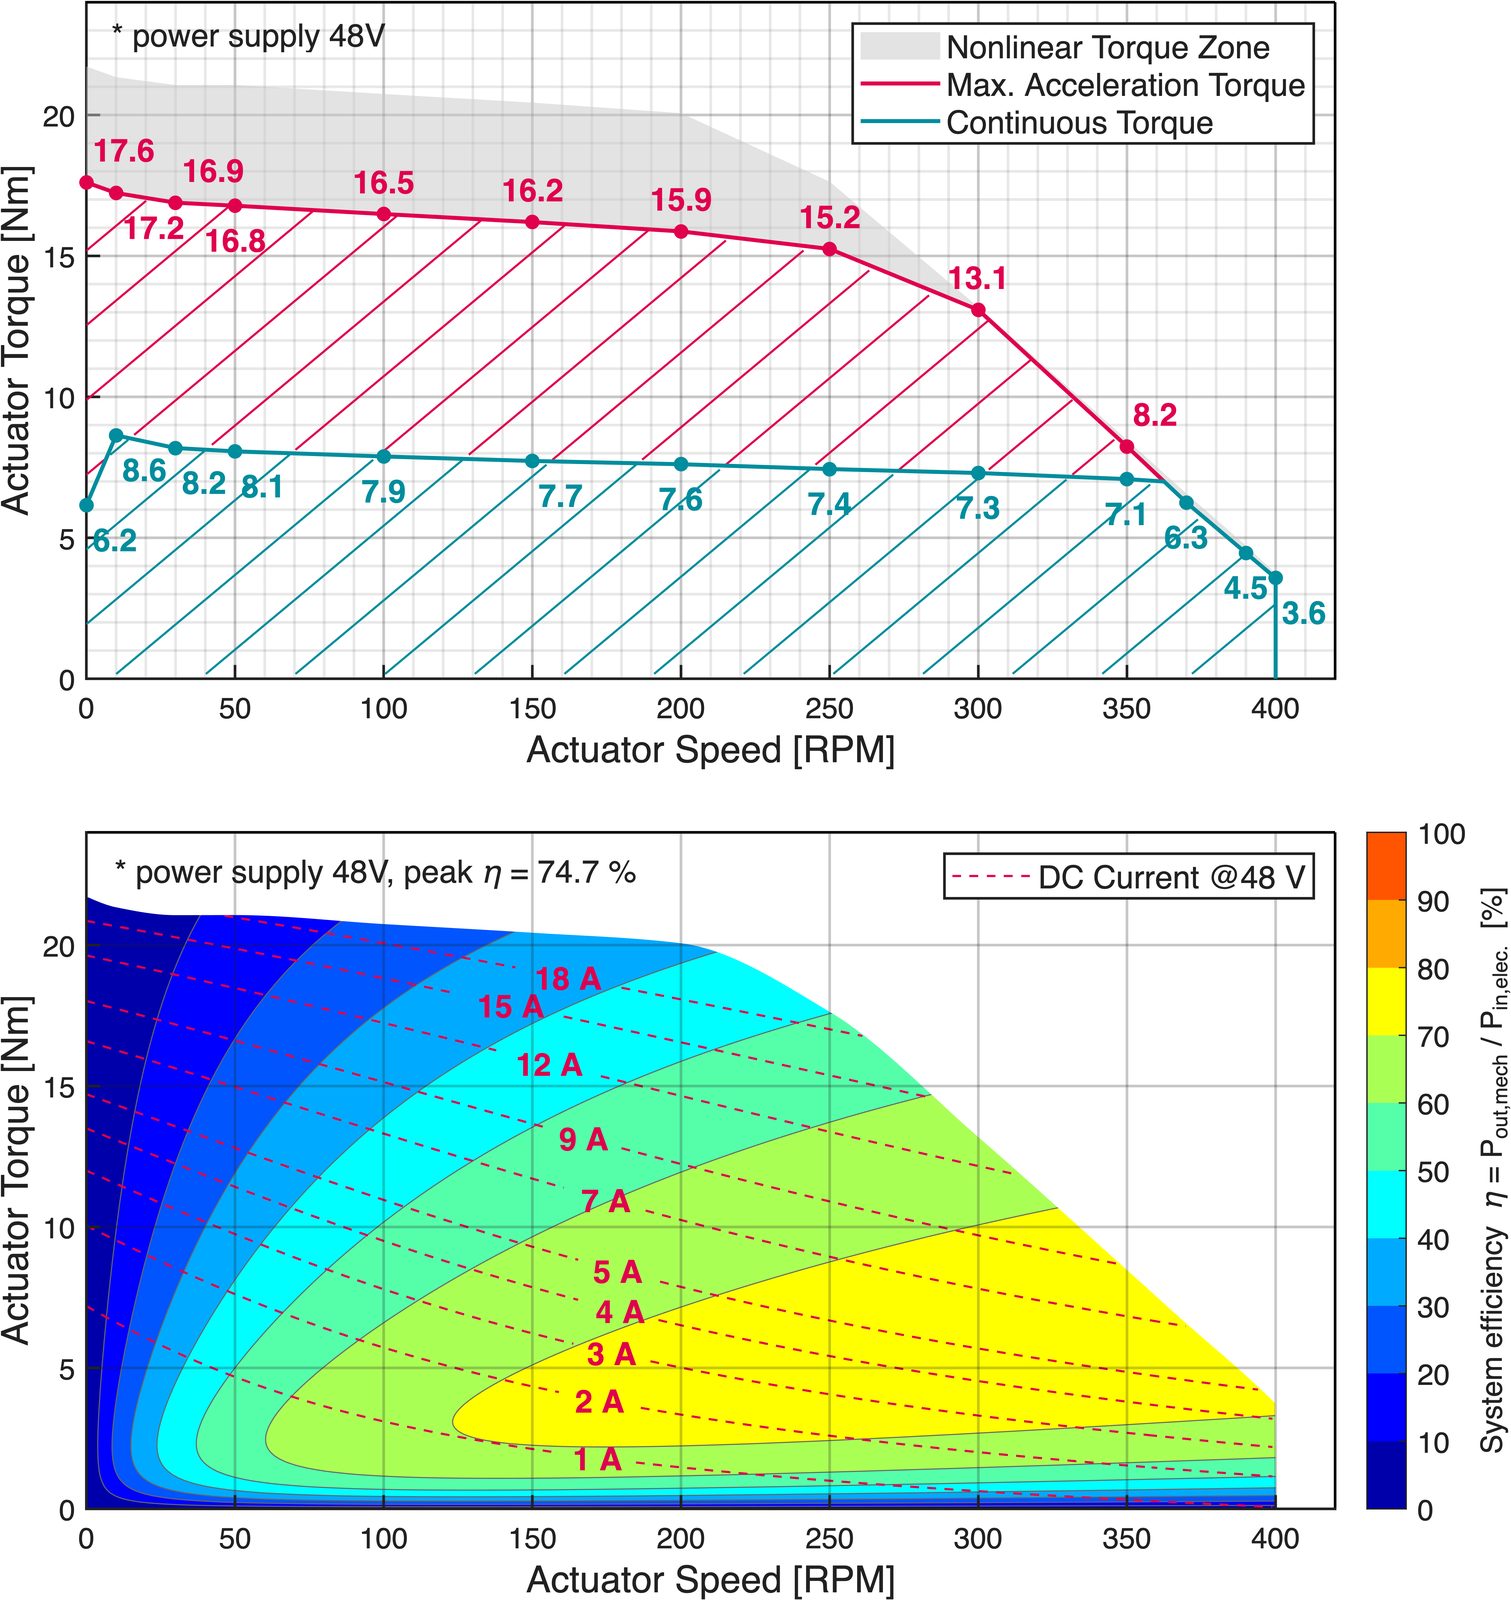
Drehmoment-Drehzahl-Kennlinien bei 48 V (Dauerdrehmoment bei 25 °C Umgebung, max. Beschleunigungsmoment, nichtlinearer Bereich) und Systemwirkungsgrad mit DC-Strom.
LEISTUNG BEI 48 V
Dauerdrehmoment
7 Nm
Max. Beschleunigungsmoment
17 Nm
Spitzenleistung
397 W
Nenndrehzahl
250 rpm
Leerlaufdrehzahl
400 rpm
Drehmomentdichte (Spitze)
33,3 Nm/kg
NOT-HALT-BETRIEB
Not-Halt-Moment
30 Nm
Not-Halt-Verzögerung
6.000 rad/s²
MECHANIK
Gewicht †
510 g
Außendurchmesser †
78,5 mm
Länge †
65,5 mm
Massenträgheit (nach Getriebe)
0,0042 kg·m²
Getriebe
Einstufiges Planetengetriebe
Übersetzung
7,75 : 1
Getriebespiel
< 22 arcmin
ZULÄSSIGE BELASTUNG ‡
Kippmoment (S1 / D2)
K · 3,4 / 3,2 Nm
Radiallast (S1 / D2)
K · 167,4 / 161,8 N
Axiallast
K · 107,2 N
K bei statischer Last
2,21
ANTRIEBSSTRANG UND ELEKTRONIK
Motor
14 Polpaare (28 Pole)
Drehmomentkonstante
156,4 mNm/Arms
Phasenwiderstand
270 mΩ
Phaseninduktivität
167 µH bei 1 kHz
Integrierter Antrieb
SOMANET Circulo 7 (CR7-48-24)
Versorgungsspannung
24 bis 48 V, 60 V Spitze
FEEDBACK UND SICHERHEIT
Motorencoder
19 bit absolut, MT (Batterie)
Abtriebsencoder (Option)
20 bit absolut am Getriebeabtrieb
Kommunikation
EtherCAT (DS402)
Sicherheitsfunktionen
STO-SBC / Safe Motion (FSoE)
STANDARDKONFIGURATIONEN
AJD-08…ECS1SS
Motorencoder, STO-SBC
AJD-08…ECD2SS
+ Abtriebsencoder, STO-SBC
AJD-08…ECD2SM
+ Abtriebsencoder, Safe Motion
UMGEBUNG
Betriebstemperatur
0 bis 50 °C (Umgebungsluft)
Lagertemperatur
-30 bis 70 °C
† Ausführung ECS1SS (Ø 78,5 mm). Ausführungen ECD2 haben Ø 80 mm: 620 g / 73 mm (D2SS), 640 g / 73 mm (D2SM). ‡ Die zulässige Belastung nutzt die Konstante K: K = 1 bei Nenndrehzahl und 10.000 h Lebensdauer, K = (10.000 · Nenndrehzahl / t / v)^1/3 für die Drehzahl v in rpm und die Lebensdauer t in Stunden.
AJD-09-30-500
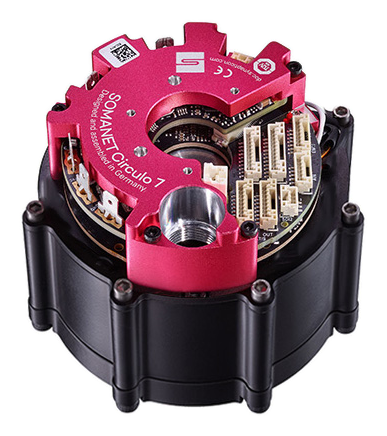

Maßzeichnung ECS1: ein integrierter Encoder (Motor). Alle Maße in mm.
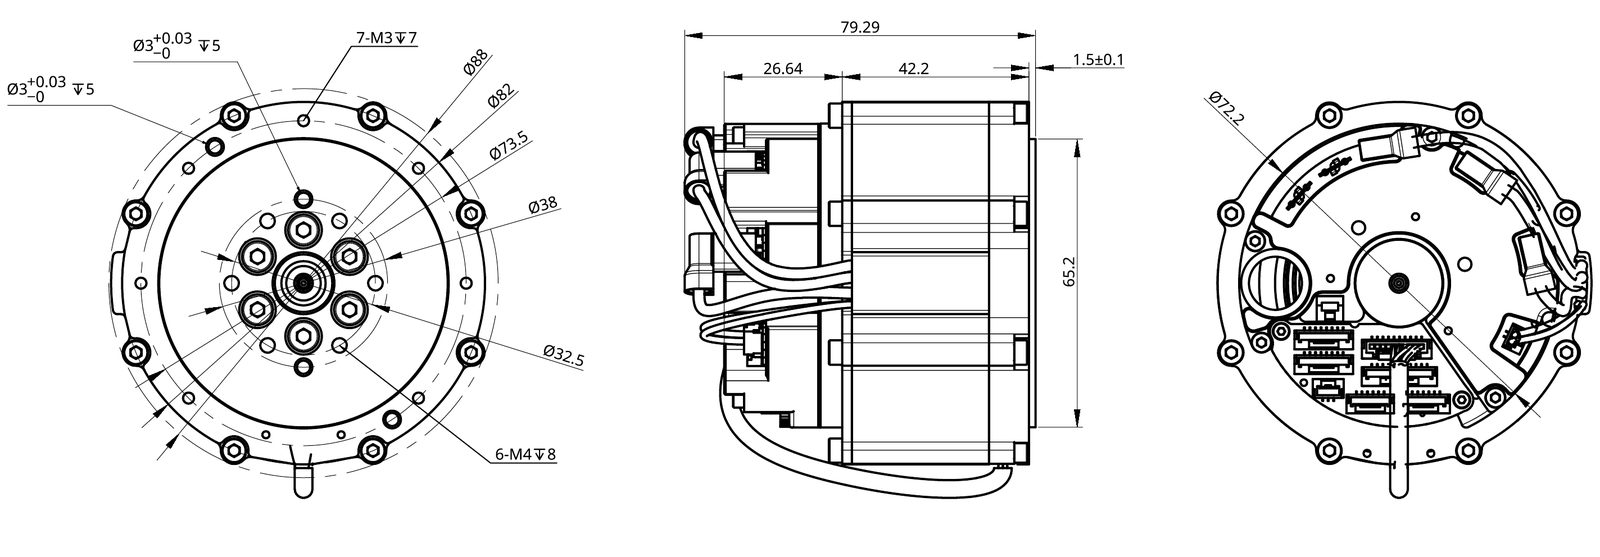
Maßzeichnung ECD2: Doppelencoder (Motor und Abtrieb). Alle Maße in mm.
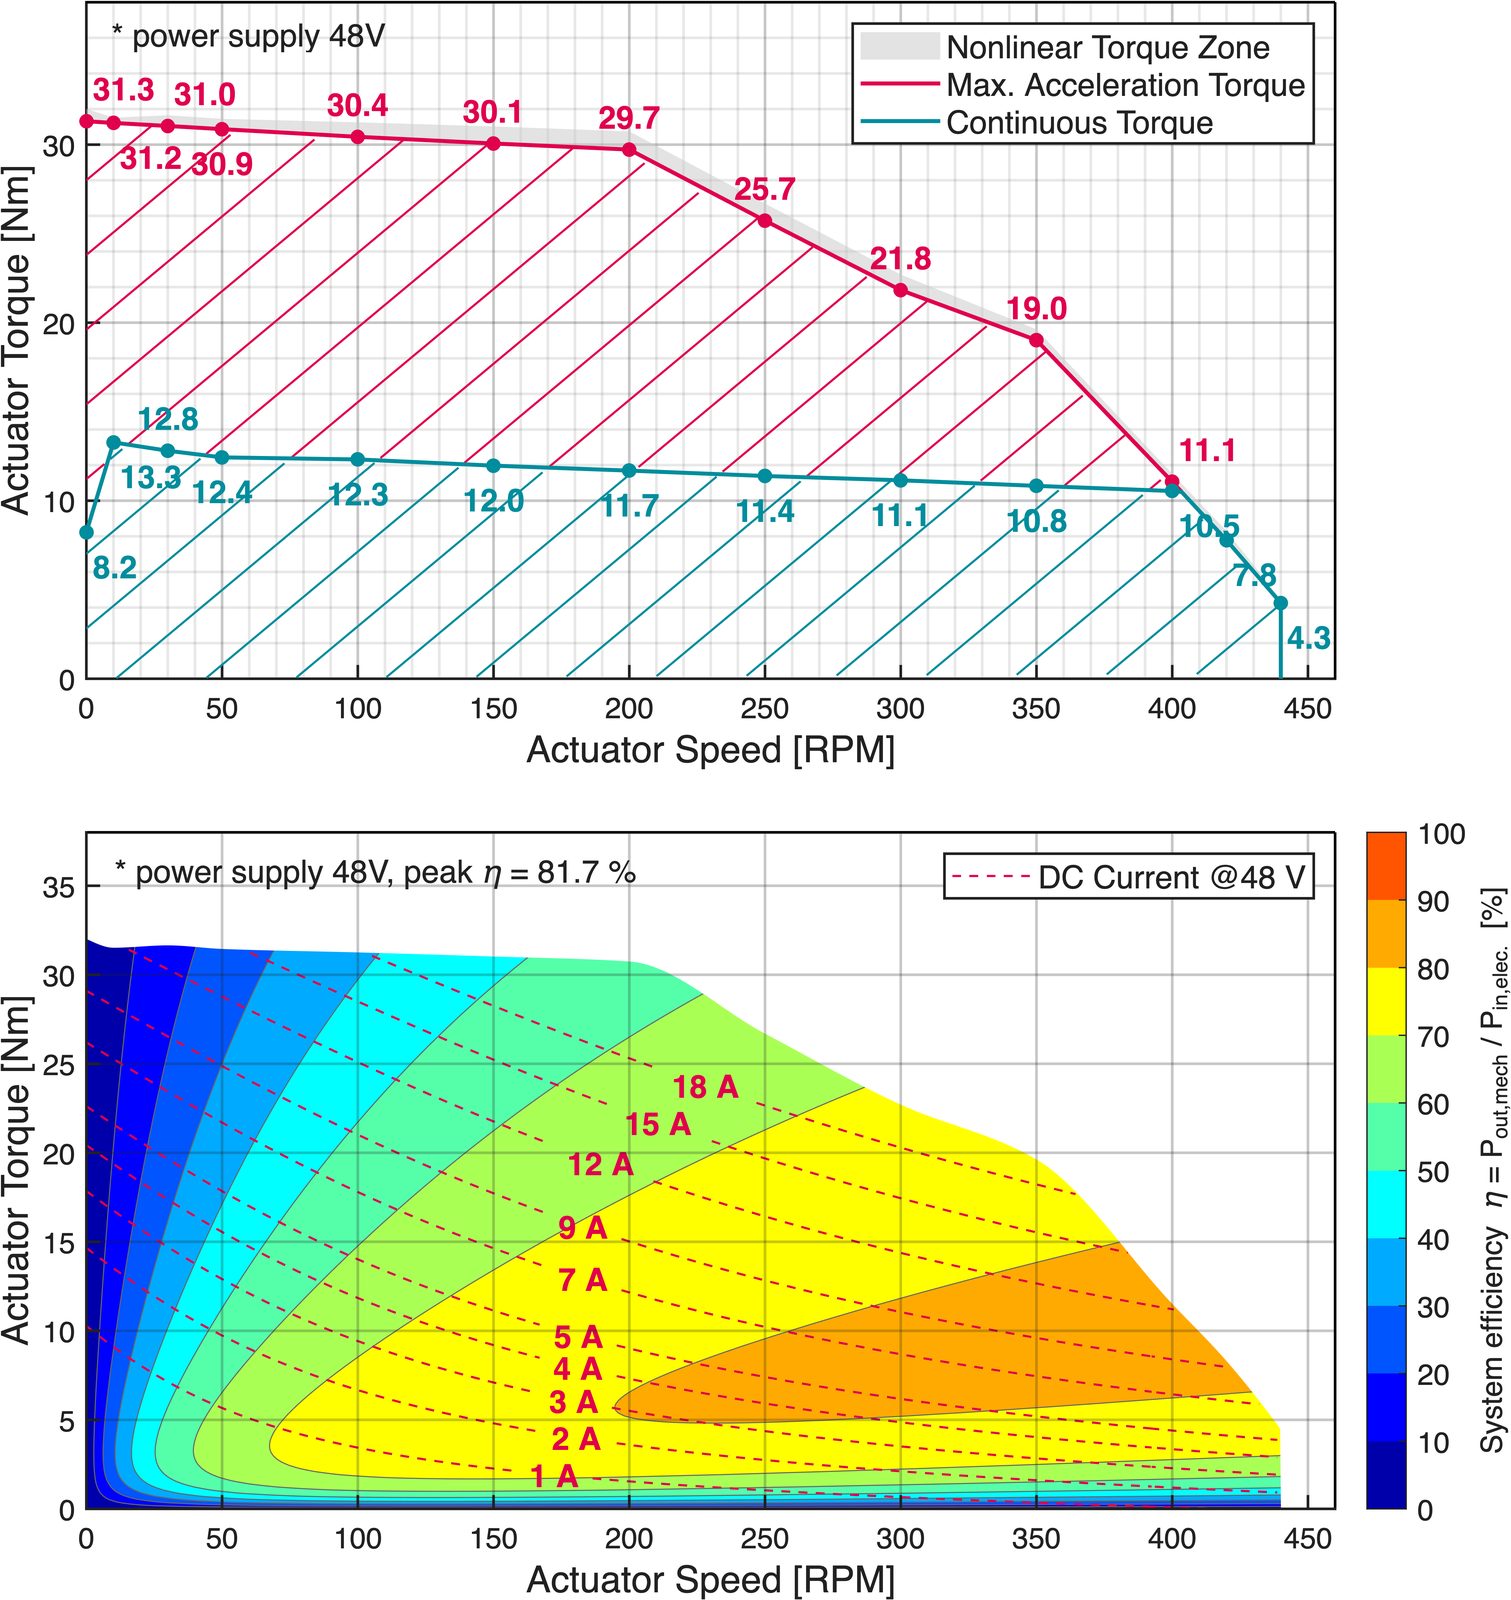
Drehmoment-Drehzahl-Kennlinien bei 48 V (Dauerdrehmoment bei 25 °C Umgebung, max. Beschleunigungsmoment, nichtlinearer Bereich) und Systemwirkungsgrad mit DC-Strom.
LEISTUNG BEI 48 V
Dauerdrehmoment
11 Nm
Max. Beschleunigungsmoment
30 Nm
Spitzenleistung
696 W
Nenndrehzahl
250 rpm
Leerlaufdrehzahl
470 rpm
Drehmomentdichte (Spitze)
44,1 Nm/kg
NOT-HALT-BETRIEB
Not-Halt-Moment
folgt
Not-Halt-Verzögerung
folgt
MECHANIK
Gewicht †
680 g
Außendurchmesser
88 mm
Länge †
70,29 mm
Massenträgheit (nach Getriebe)
0,0086 kg·m²
Getriebe
Einstufiges Planetengetriebe
Übersetzung
9 : 1
Getriebespiel
< 15 arcmin
ZULÄSSIGE BELASTUNG ‡
Kippmoment
K · 12,5 Nm
Radiallast (S1 / D2)
K · 595,9 / 417,2 N
Axiallast
K · 446,9 N
K bei statischer Last
1,78
ANTRIEBSSTRANG UND ELEKTRONIK
Motor
14 Polpaare (28 Pole)
Drehmomentkonstante
122,2 mNm/Arms
Phasenwiderstand
110 mΩ
Phaseninduktivität
72 µH bei 1 kHz
Integrierter Antrieb
SOMANET Circulo 7 (CR7-48-24)
Versorgungsspannung
24 bis 48 V, 60 V Spitze
FEEDBACK UND SICHERHEIT
Motorencoder
19 bit absolut, MT (Batterie)
Abtriebsencoder (Option)
20 bit absolut am Getriebeabtrieb
Kommunikation
EtherCAT (DS402)
Sicherheitsfunktionen
STO-SBC / Safe Motion (FSoE)
STANDARDKONFIGURATIONEN
AJD-09…ECS1SS
Motorencoder, STO-SBC
AJD-09…ECD2SS
+ Abtriebsencoder, STO-SBC
AJD-09…ECD2SM
+ Abtriebsencoder, Safe Motion
UMGEBUNG
Betriebstemperatur
0 bis 50 °C (Umgebungsluft)
Lagertemperatur
-30 bis 70 °C
† Ausführung ECS1SS. ECD2SS: 800 g / 79,29 mm, ECD2SM: 820 g / 79,29 mm. ACTILINK-JD09 ist ein Produkt im Musterstadium, einzelne Werte folgen. ‡ Die zulässige Belastung nutzt die Konstante K: K = 1 bei Nenndrehzahl und 10.000 h Lebensdauer, K = (10.000 · Nenndrehzahl / t / v)^1/3 für die Drehzahl v in rpm und die Lebensdauer t in Stunden.
AJD-10-60-200
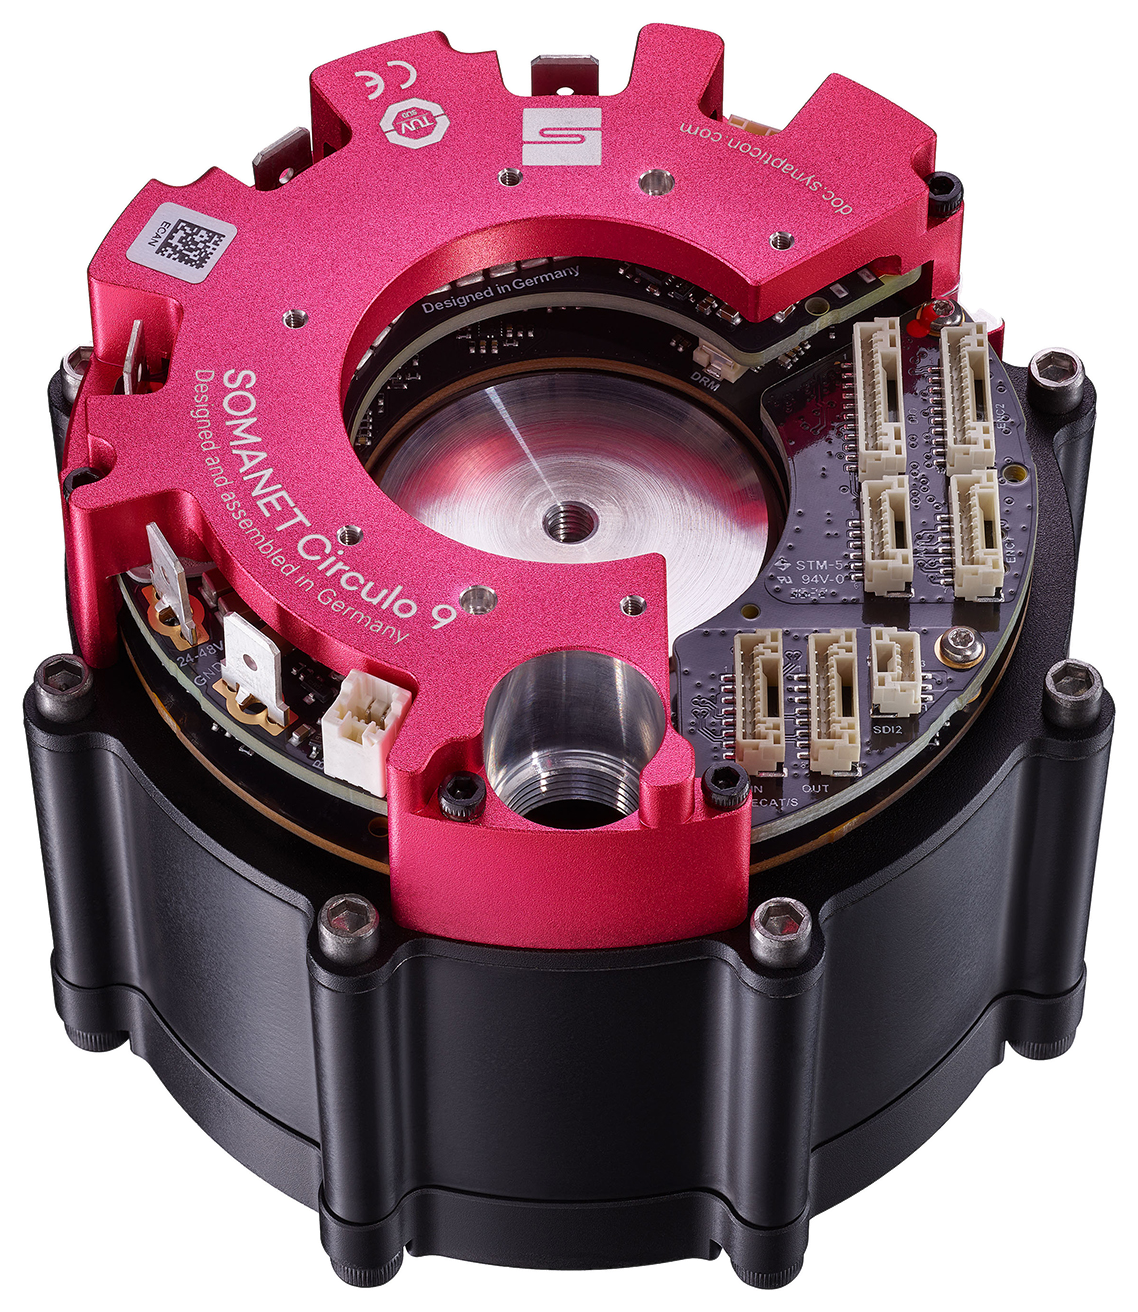
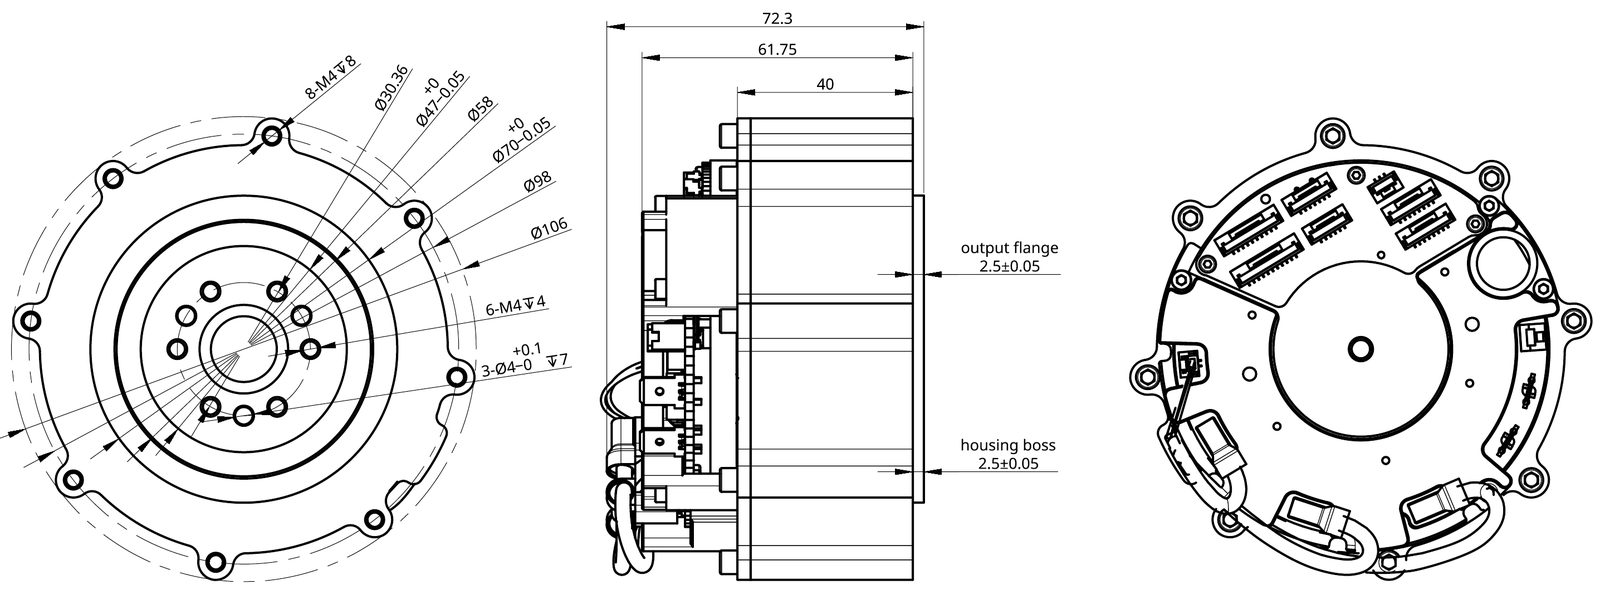
Maßzeichnung ECS1: ein integrierter Encoder (Motor). Alle Maße in mm.
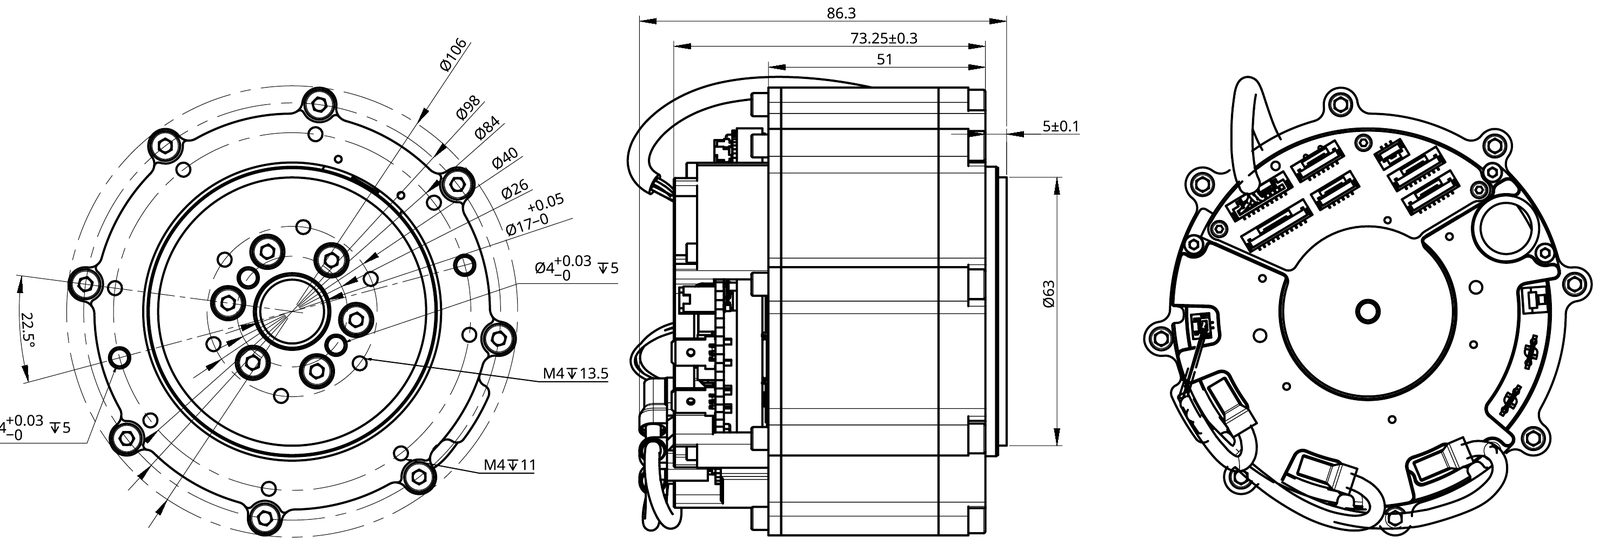
Maßzeichnung ECD2: Doppelencoder (Motor und Abtrieb). Alle Maße in mm.
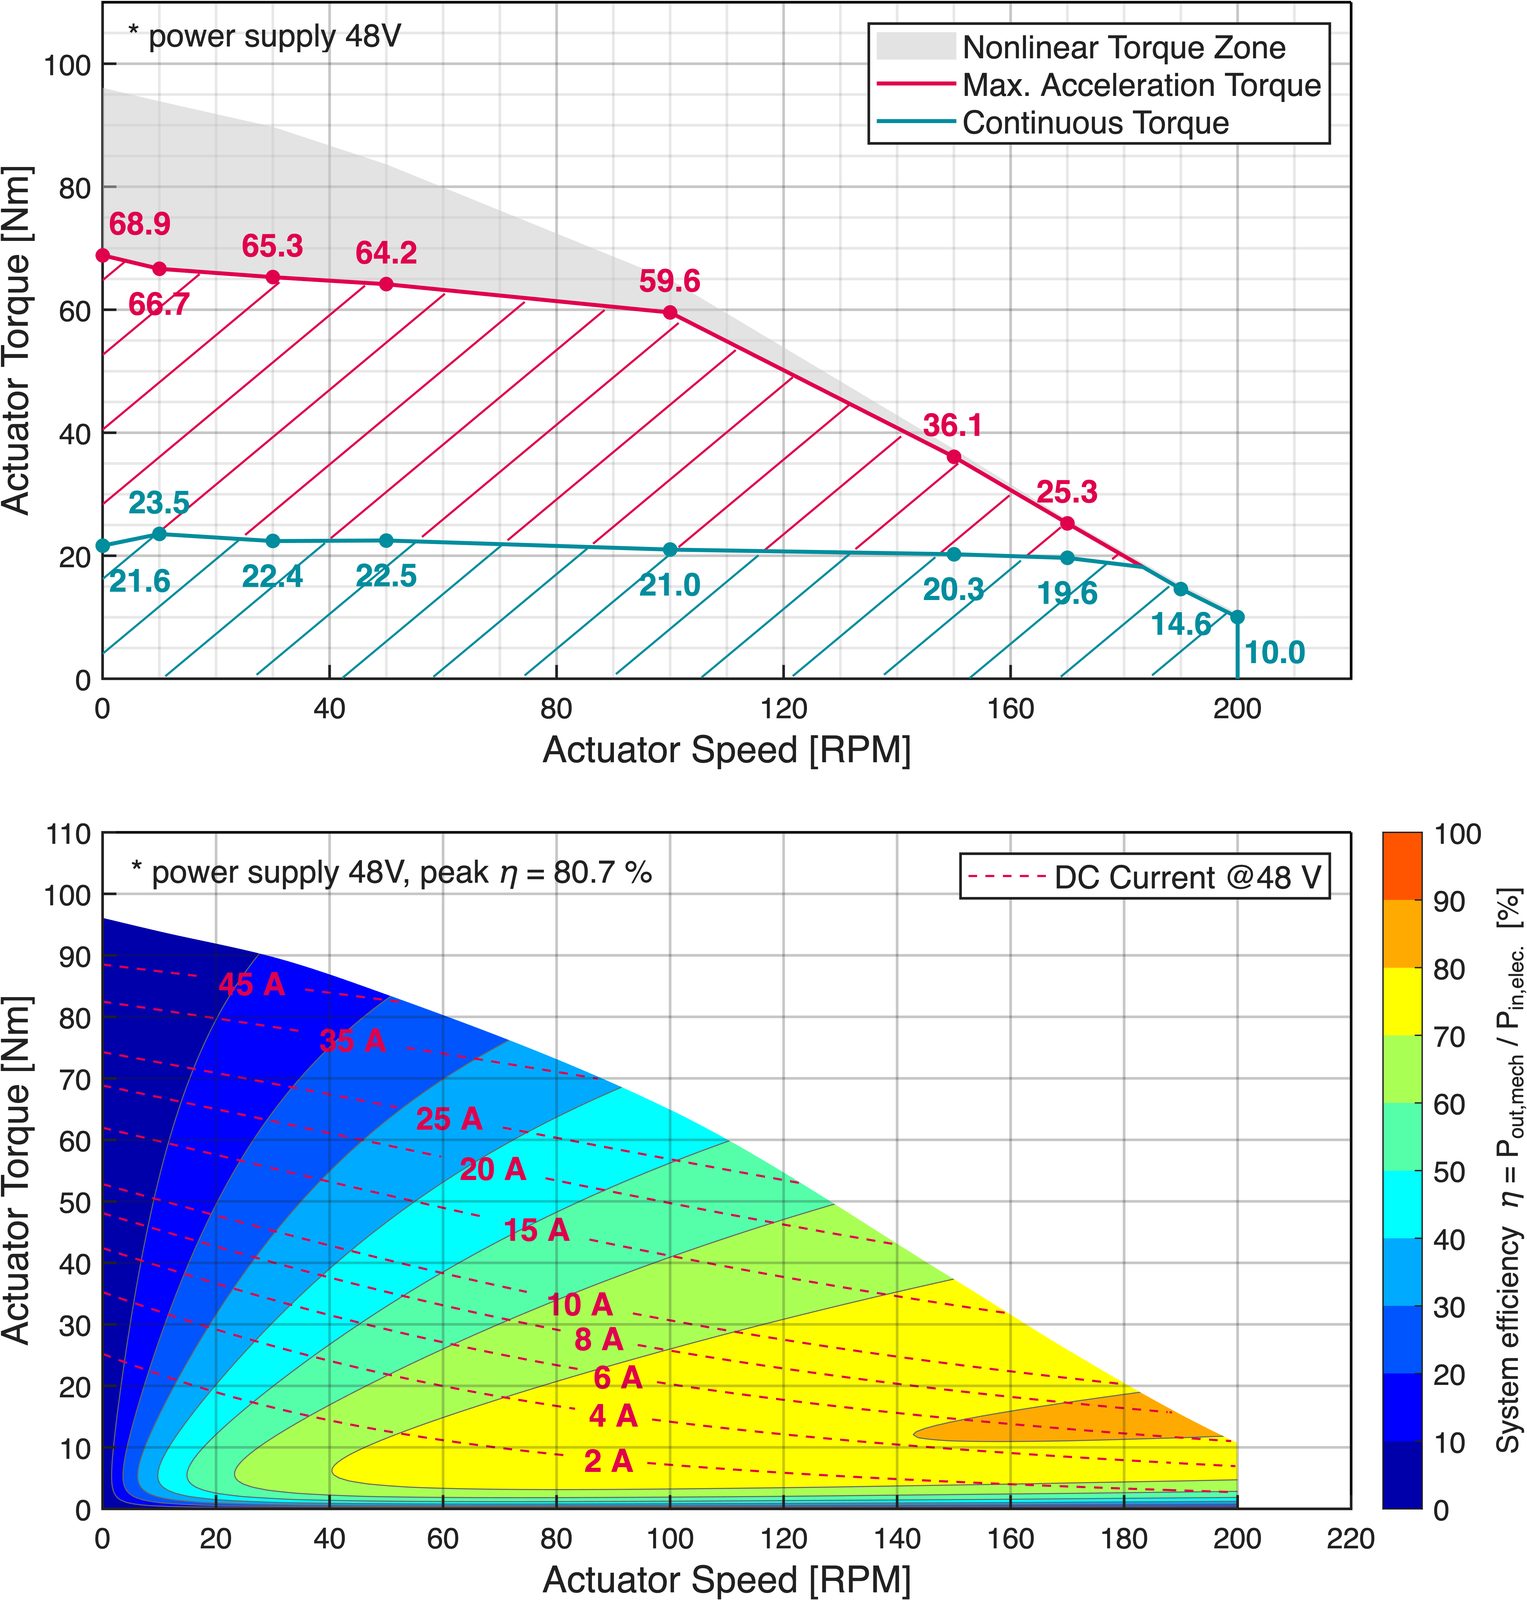
Drehmoment-Drehzahl-Kennlinien bei 48 V (Dauerdrehmoment bei 25 °C Umgebung, max. Beschleunigungsmoment, nichtlinearer Bereich) und Systemwirkungsgrad mit DC-Strom.
LEISTUNG BEI 48 V
Dauerdrehmoment
21 Nm
Max. Beschleunigungsmoment
68 Nm
Spitzenleistung
624 W
Nenndrehzahl
100 rpm
Leerlaufdrehzahl
210 rpm
Drehmomentdichte (Spitze)
64,8 Nm/kg
NOT-HALT-BETRIEB
Not-Halt-Moment
105 Nm
Not-Halt-Verzögerung
4.200 rad/s²
MECHANIK
Gewicht †
1.050 g
Außendurchmesser
106 mm
Länge †
72,8 mm
Massenträgheit (nach Getriebe)
0,02 kg·m²
Getriebe
Einstufiges Planetengetriebe
Übersetzung
9 : 1
Getriebespiel
< 13 arcmin
ZULÄSSIGE BELASTUNG ‡
Kippmoment
K · 24,5 Nm
Radiallast (S1 / D2)
K · 1.021,7 / 653,9 N
Axiallast
K · 766,3 N
K bei statischer Last
1,92
ANTRIEBSSTRANG UND ELEKTRONIK
Motor
20 Polpaare (40 Pole)
Drehmomentkonstante
241,7 mNm/Arms
Phasenwiderstand
195 mΩ
Phaseninduktivität
110 µH bei 1 kHz
Integrierter Antrieb
SOMANET Circulo 9 (CR9-48-60)
Versorgungsspannung
24 bis 48 V, 60 V Spitze
FEEDBACK UND SICHERHEIT
Motorencoder
20 bit absolut, MT (Batterie)
Abtriebsencoder (Option)
20 bit absolut am Getriebeabtrieb
Kommunikation
EtherCAT (DS402)
Sicherheitsfunktionen
STO-SBC / Safe Motion (FSoE)
STANDARDKONFIGURATIONEN
AJD-10…ECS1SS
Motorencoder, STO-SBC
AJD-10…ECD2SS
+ Abtriebsencoder, STO-SBC
AJD-10…ECD2SM
+ Abtriebsencoder, Safe Motion
UMGEBUNG
Betriebstemperatur
0 bis 50 °C (Umgebungsluft)
Lagertemperatur
-30 bis 70 °C
† Ausführung ECS1SS. ECD2SS: 1.230 g / 86,3 mm, ECD2SM: 1.255 g / 86,3 mm. ‡ Die zulässige Belastung nutzt die Konstante K: K = 1 bei Nenndrehzahl und 10.000 h Lebensdauer, K = (10.000 · Nenndrehzahl / t / v)^1/3 für die Drehzahl v in rpm und die Lebensdauer t in Stunden.
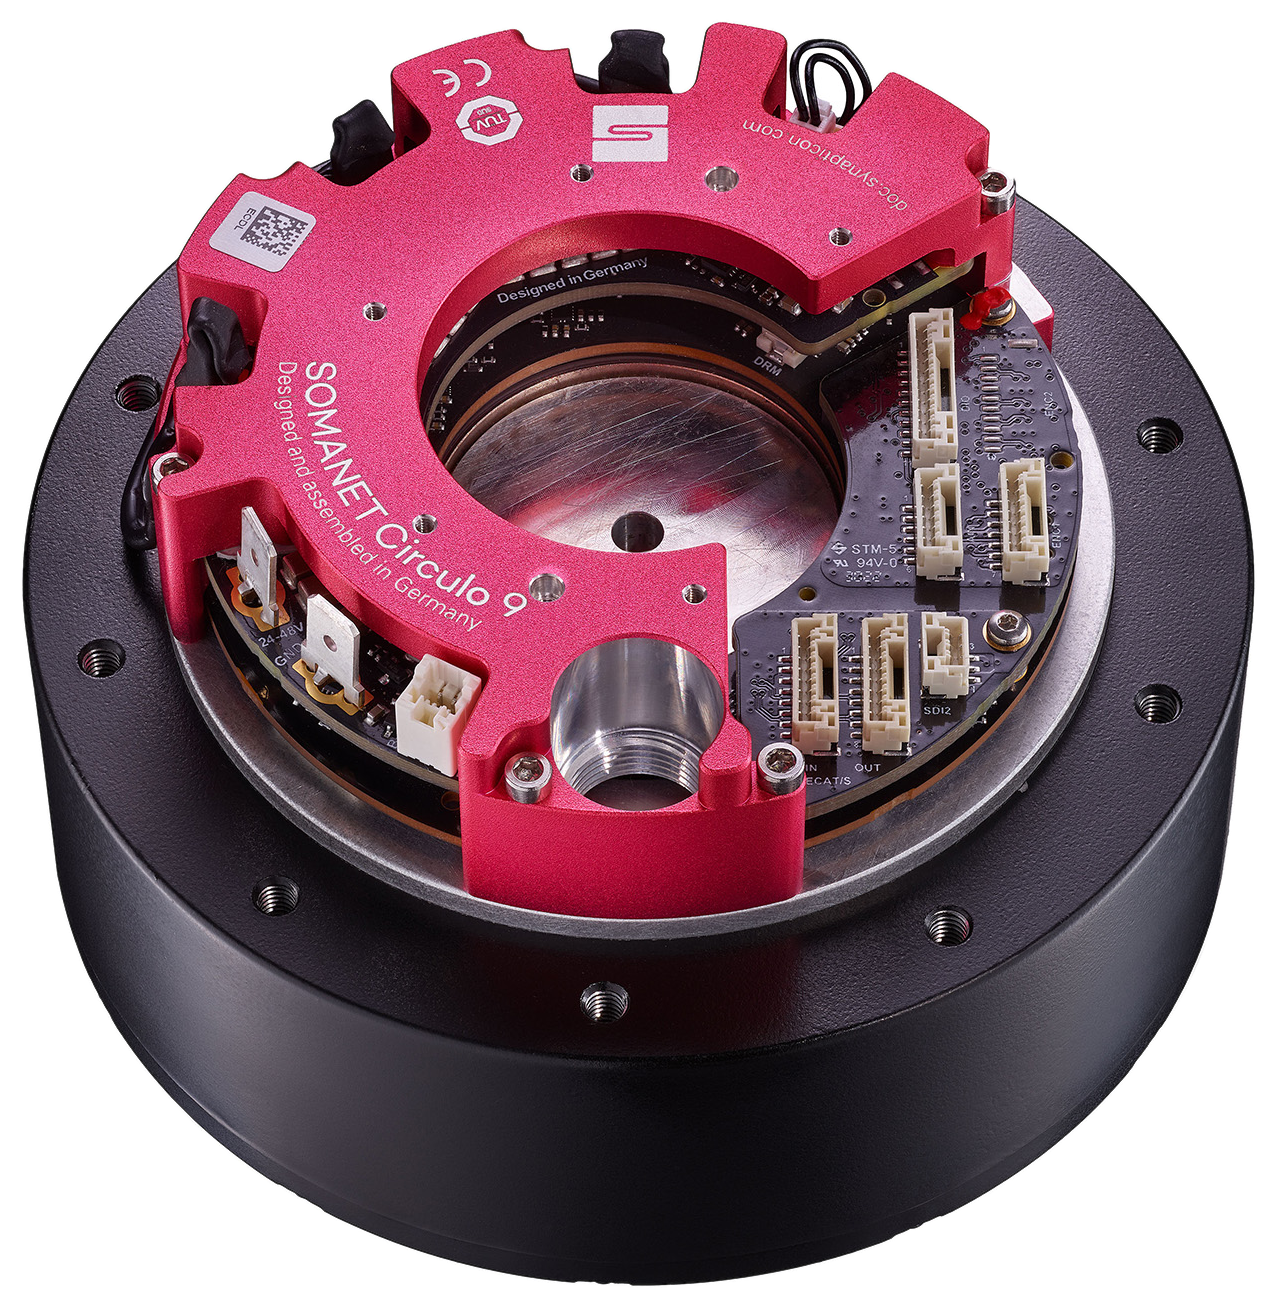
AJD-12-120-200
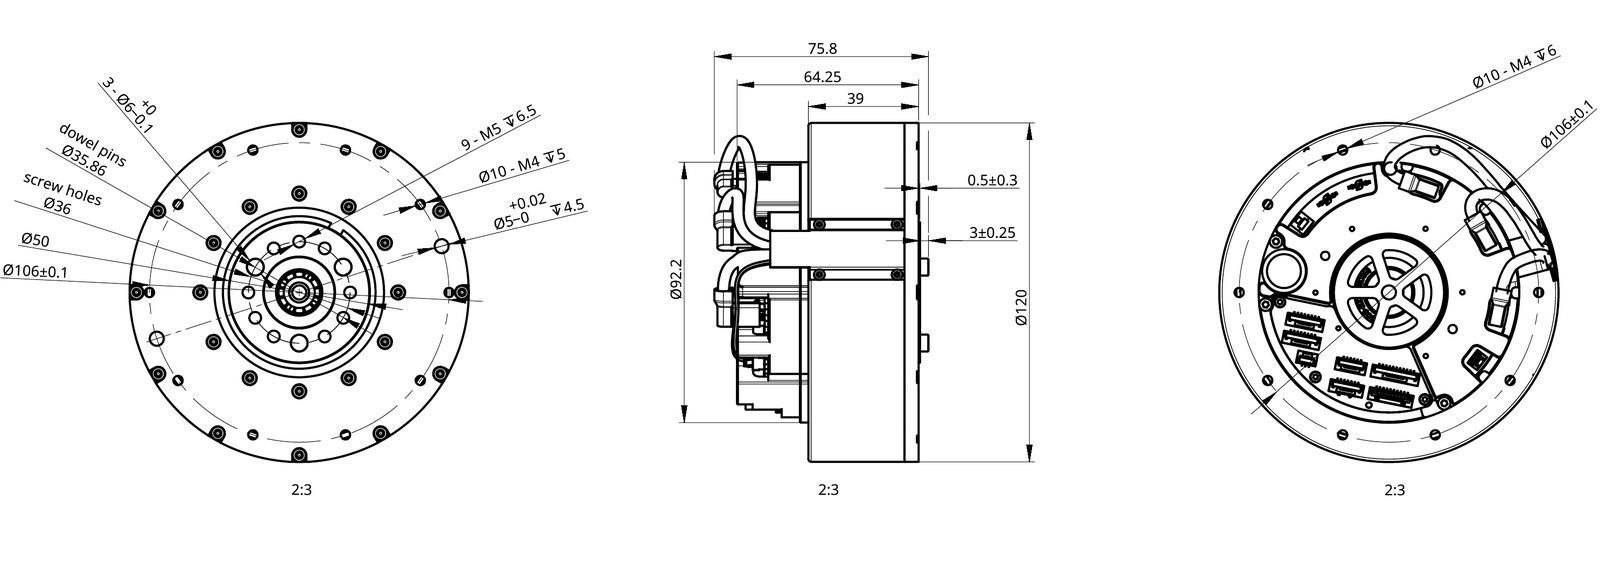
Maßzeichnung ECS1: ein integrierter Encoder (Motor). Alle Maße in mm.
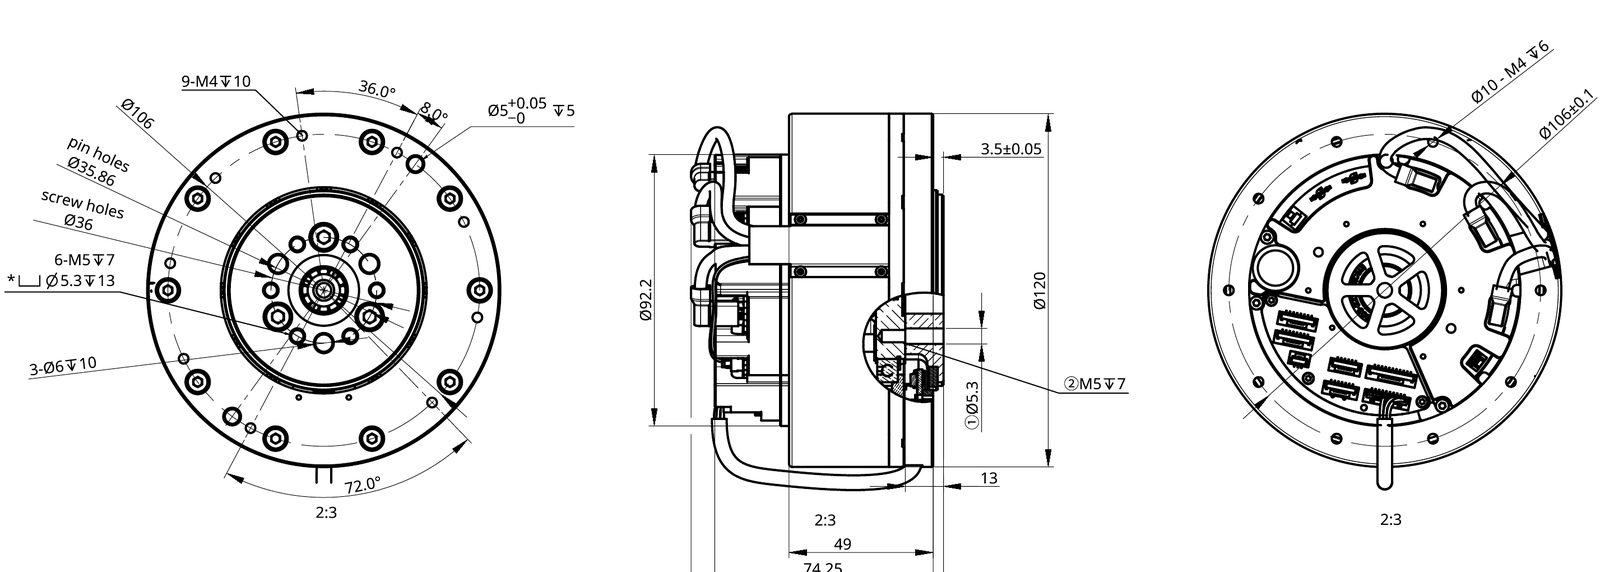
Maßzeichnung ECD2: Doppelencoder (Motor und Abtrieb). Alle Maße in mm.
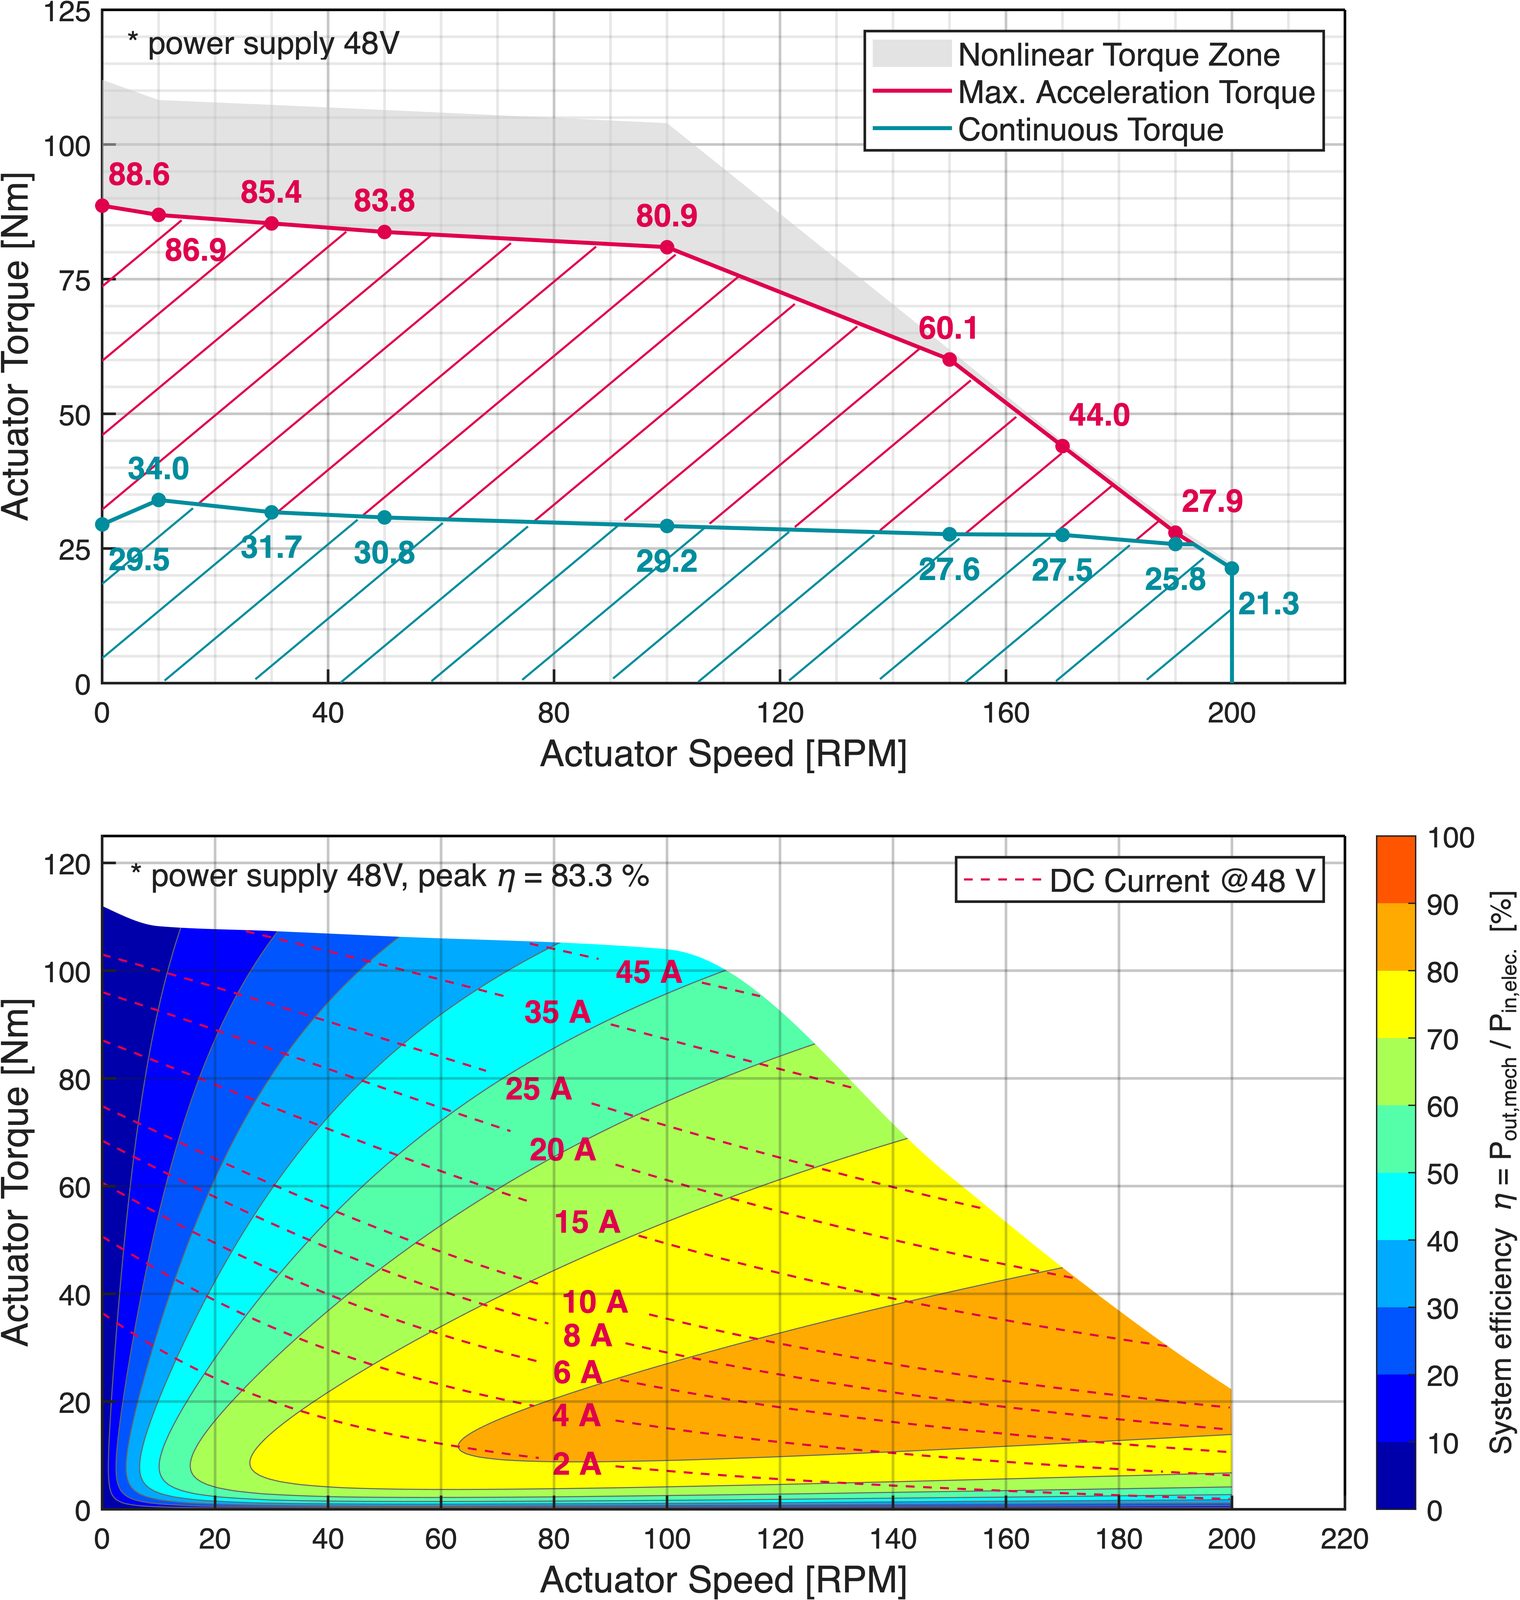
Drehmoment-Drehzahl-Kennlinien bei 48 V (Dauerdrehmoment bei 25 °C Umgebung, max. Beschleunigungsmoment, nichtlinearer Bereich) und Systemwirkungsgrad mit DC-Strom.
LEISTUNG BEI 48 V
Dauerdrehmoment
29 Nm
Max. Beschleunigungsmoment
102 Nm
Spitzenleistung
1.036 W
Nenndrehzahl
100 rpm
Leerlaufdrehzahl
200 rpm
Drehmomentdichte (Spitze)
64,6 Nm/kg
NOT-HALT-BETRIEB
Not-Halt-Moment
210 Nm
Not-Halt-Verzögerung
4.200 rad/s²
MECHANIK
Gewicht †
1.580 g
Außendurchmesser
120 mm
Länge †
72,8 mm
Massenträgheit (nach Getriebe)
0,04 kg·m²
Getriebe
Einstufiges Planetengetriebe
Übersetzung
9 : 1
Getriebespiel
< 11 arcmin
ZULÄSSIGE BELASTUNG ‡
Kippmoment
K · 30,6 Nm
Radiallast (S1 / D2)
K · 1.331,0 / 850,4 N
Axiallast
K · 900,4 N
K bei statischer Last
1,72
ANTRIEBSSTRANG UND ELEKTRONIK
Motor
21 Polpaare (42 Pole)
Drehmomentkonstante
233,9 mNm/Arms
Phasenwiderstand
85 mΩ
Phaseninduktivität
90 µH bei 1 kHz
Integrierter Antrieb
SOMANET Circulo 9 (CR9-48-60)
Versorgungsspannung
24 bis 48 V, 60 V Spitze
FEEDBACK UND SICHERHEIT
Motorencoder
20 bit absolut, MT (Batterie)
Abtriebsencoder (Option)
20 bit absolut am Getriebeabtrieb
Kommunikation
EtherCAT (DS402)
Sicherheitsfunktionen
STO-SBC / Safe Motion (FSoE)
STANDARDKONFIGURATIONEN
AJD-12…ECS1SS
Motorencoder, STO-SBC
AJD-12…ECD2SS
+ Abtriebsencoder, STO-SBC
AJD-12…ECD2SM
+ Abtriebsencoder, Safe Motion
UMGEBUNG
Betriebstemperatur
0 bis 50 °C (Umgebungsluft)
Lagertemperatur
-30 bis 70 °C
† Ausführung ECS1SS. ECD2SS: 1.845 g / 85,5 mm, ECD2SM: 1.870 g / 85,5 mm. ‡ Die zulässige Belastung nutzt die Konstante K: K = 1 bei Nenndrehzahl und 10.000 h Lebensdauer, K = (10.000 · Nenndrehzahl / t / v)^1/3 für die Drehzahl v in rpm und die Lebensdauer t in Stunden.
Die Herstellerteilenummer (MPN) beschreibt jede Ausführung eindeutig. Beispiel: AJD-08-20-400-ECD2SMS-00
PRODUKTFAMILIE
AJD
Actilink Joint Dynamic
AUSSEN-Ø, MOMENT- UND DREHZAHLKLASSE
08-20-400
08-20-400: Ø 78,5 mm, rund 20 Nm, 7,75:1 · 09-30-500: Ø 88 mm, rund 30 Nm, 9:1 · 10-60-200: Ø 106 mm, rund 60 Nm, 9:1 · 12-120-200: Ø 120 mm, rund 120 Nm, 9:1 · 10-40-500: Ø 106 mm, rund 40 Nm, 9:1
FELDBUS
EC
EC: EtherCAT
FEEDBACK-ENCODER
D2
S1: ein interner Encoder (Motor) · D2: Doppelencoder, intern am Motor, extern am Abtrieb · D3: andere Kombinationen
SAFETY
SM
SS: STO / SBC über IO · SM: Safe Motion (SIL 3, PL e, Kat. 3)
BREMSE
S
N: keine Bremse · S: federbetätigte Reibbremse · P: Permanentmagnet-Reibbremse · M: Synapticon Microcoil (Hubmagnet-Bolzen)
VERSION
00
00: Standardversion
KUNDENSPEZIFISCH
XXXX
leer: Standard
Standardkonfigurationen stehen bei der jeweiligen Variante. Kundenspezifische Konfigurationen, Lieferzeiten und Mindestabnahmemengen auf Anfrage.
Über die Mechanik hinaus liefert Synapticon Antriebe, Regelung und Sensorik bis hin zu Regelung und Sicherheit des Gesamtsystems: Konzepte, Designs, Machbarkeitsstudien und Integration über das gesamte Robotersystem.
Bremse: Reibbremse oder Synapticon Microcoil
Integrationsgerechtes mechanisches Design und Schnittstellen
Motor- und Getriebeauswahl (Übersetzung, Moment- und Drehzahlklasse)
Zusätzliche Sensorik: Drehmomentmessung, IMU
Lager- und tragende Strukturauslegung
Abstimmung von Thermik, Not-Halt und Lebensdauer
Auf Anfrage, NRE-Kosten können anfallen. Technische Änderungen vorbehalten.
