en

N°1
一体化
运动控制
运动控制
数据表
适用于类人机器人和四足机器人的高扭矩两级执行器
高扭矩电机、低间隙的两级行星齿轮箱以及集成的SOMANET™ Circulo 9驱动系统,全部集成于带空心轴的紧凑型外壳中。适用于需要高输出扭矩和高刚性的关节。
技术参数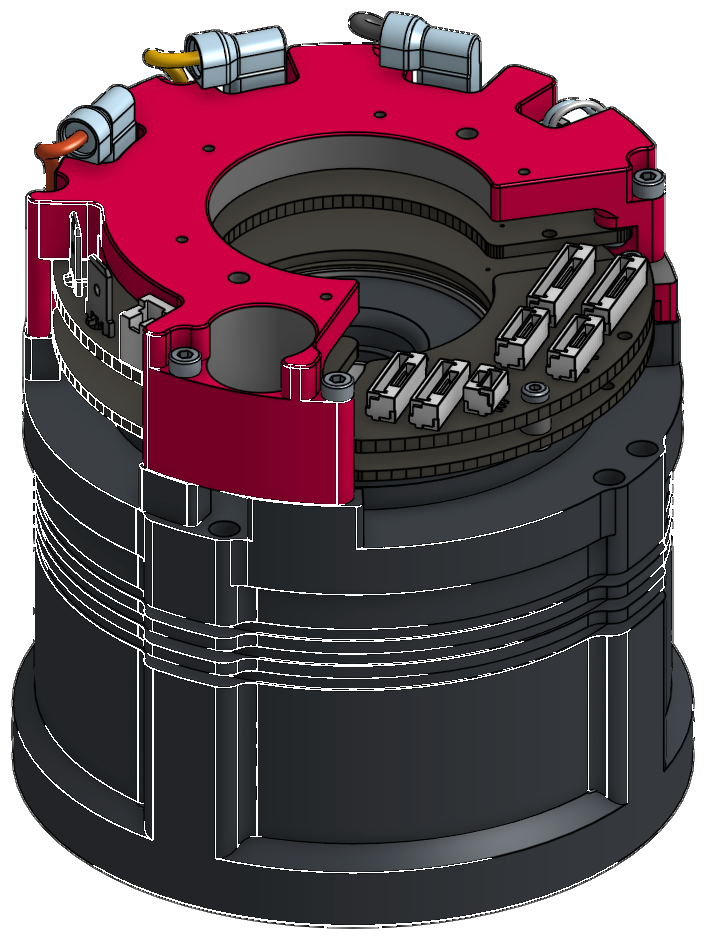
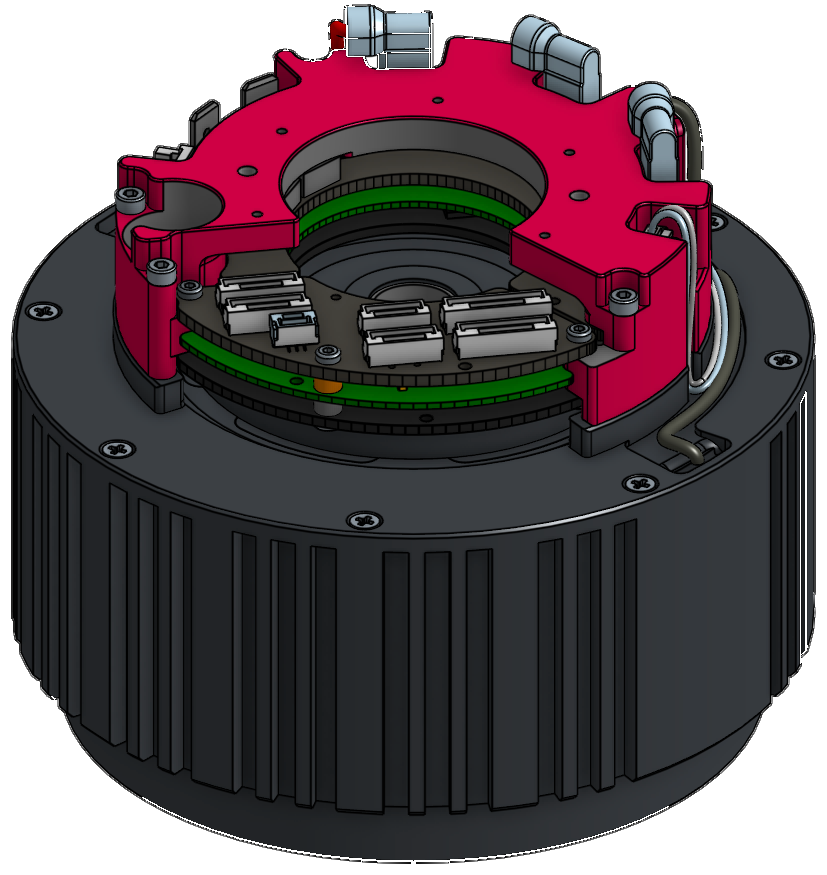
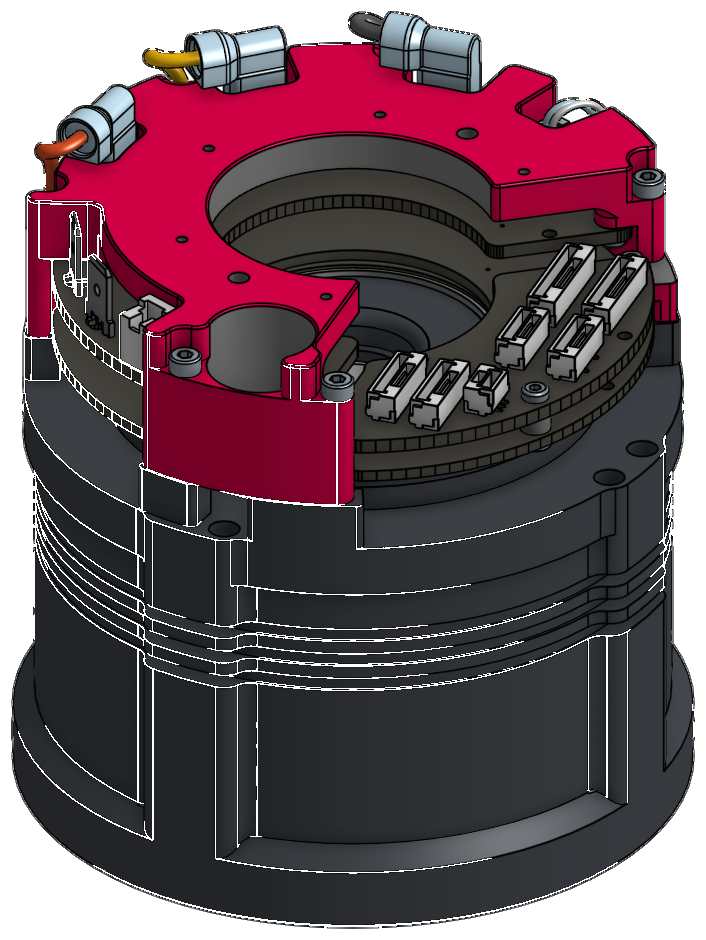
ACTILINK-JD DUO 系列将高扭矩电机与低间隙的两级行星齿轮箱以及集成的 SOMANET™ Circulo 9 驱动系统相结合。其结果是在带空心轴的紧凑型外壳中实现了高扭矩密度,适用于对输出扭矩和刚性有严格要求的类人机器人和四足机器人。
两级行星齿轮传动:扭矩密度高,间隙小于10角分。
空心轴 Ø 12.6 mm:用于布线,输出端带集成式十字滚子轴承。
SOMANET™ 软件:操作简便,支持 EtherCAT,具备强大的运动控制功能。
功能安全:标准配置包含STO和SBC,通过FSoE实现的安全运动功能为可选配置。
2
机型:JD10 DUO 和 JD12 DUO
215 牛米
最大加速扭矩(JD12 DUO)
86.5 牛米/千克
扭矩密封尖端(JD12 DUO)
< 10 arcmin
变速箱游戏
48 V 供电电压下的性能参数。
* 此为 ECD1SS 型号的重量。ECD1SM(安全运动)型号的重量约重 25 克。所有 ECD1 型号的外径和长度均相同。
‡ 额定扭矩取决于转速。所列数值为最低额定转速下的数值,各型号的具体转速-扭矩曲线请参见相应型号说明。
AJB-10-120-150
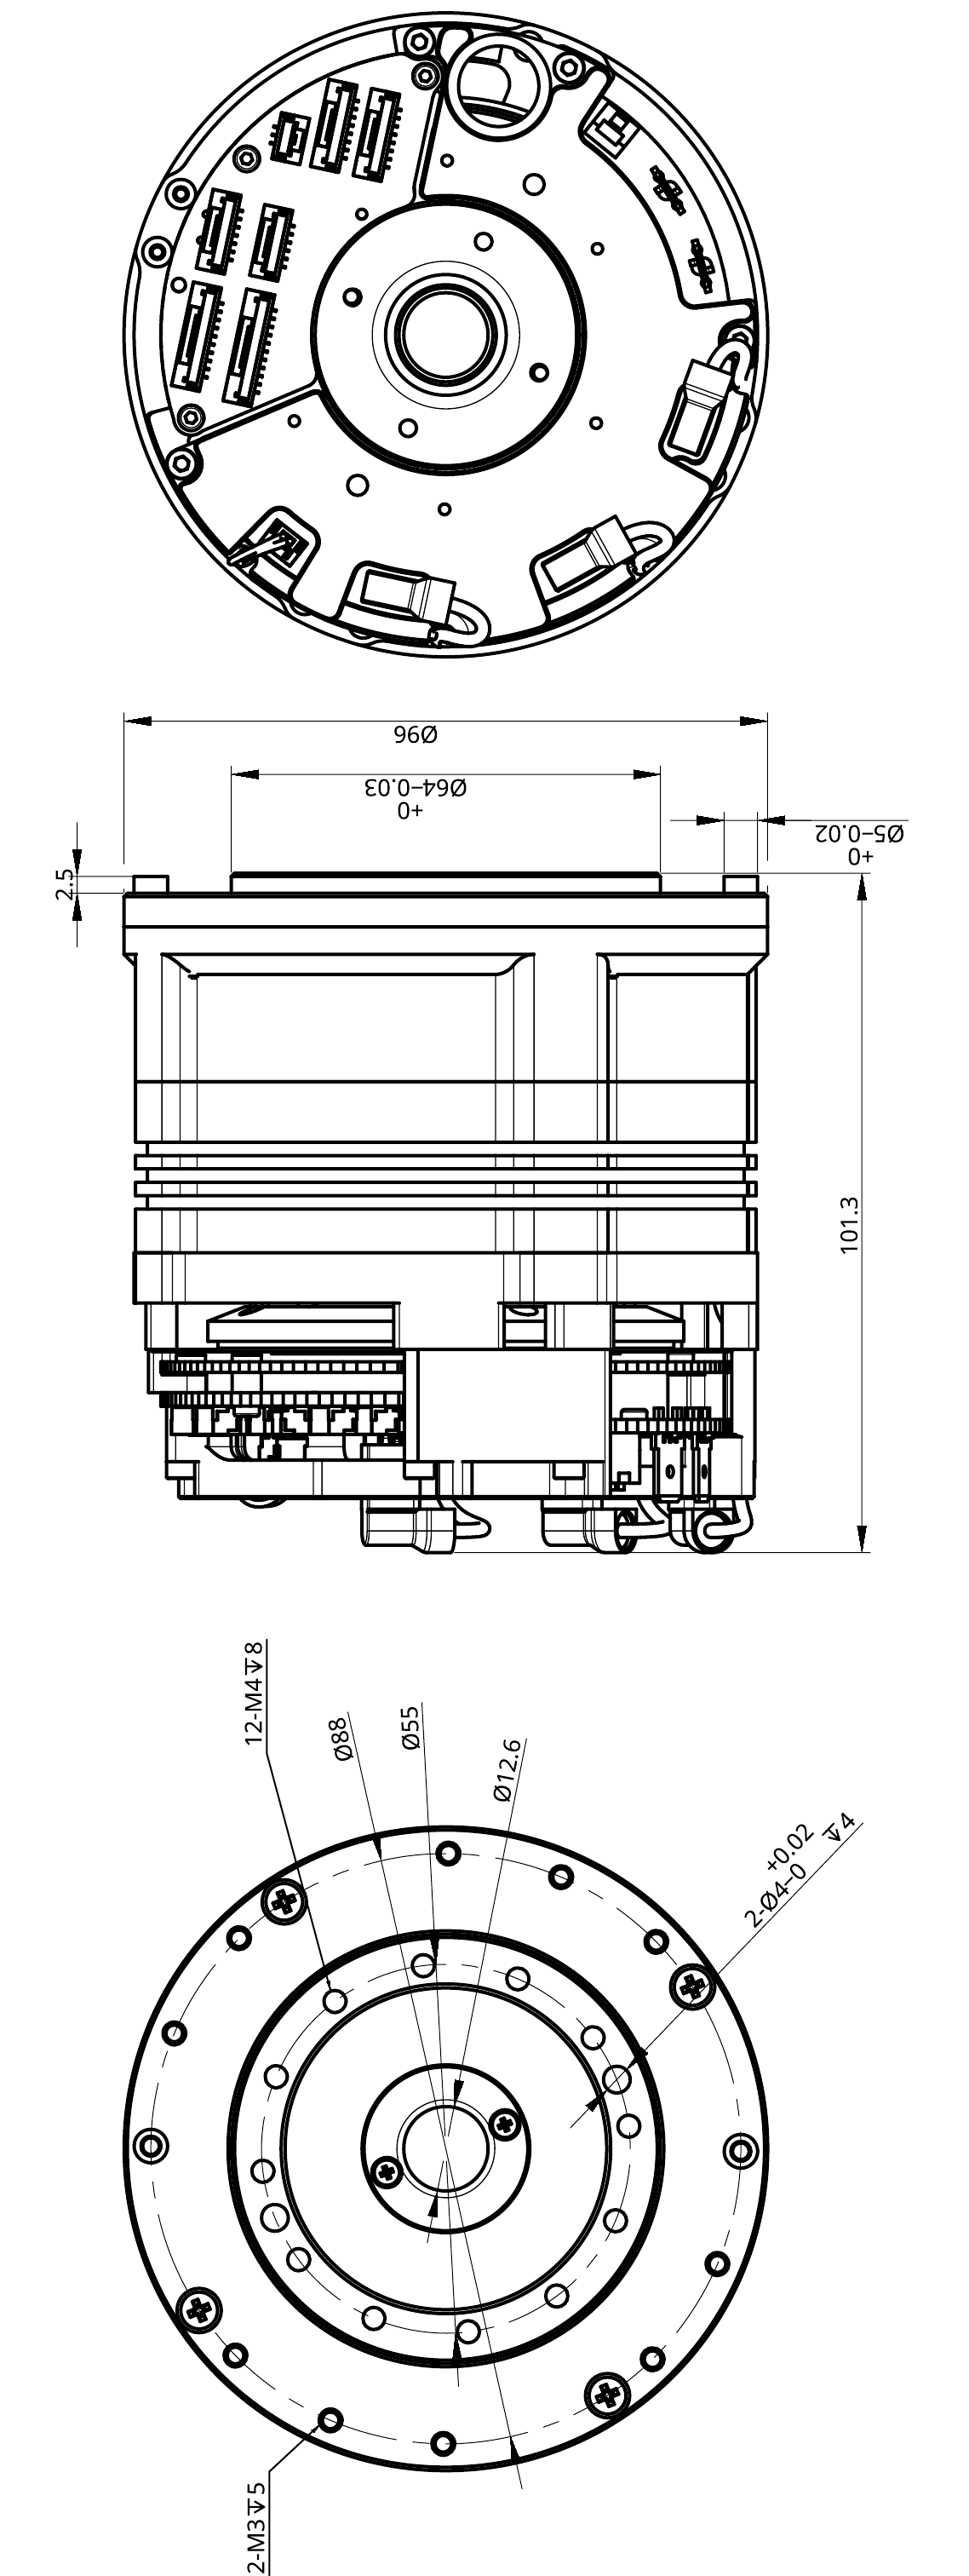
ECD1 尺寸图:双编码器(电机和从动端),空心轴。所有尺寸单位均为毫米。
† 型号 ECD1SS。ECD1SM 的重量为 1,567 克。
* 长度包含标准连接器。定制连接器会使长度缩短最多 7 毫米。
AJB-12-200-120
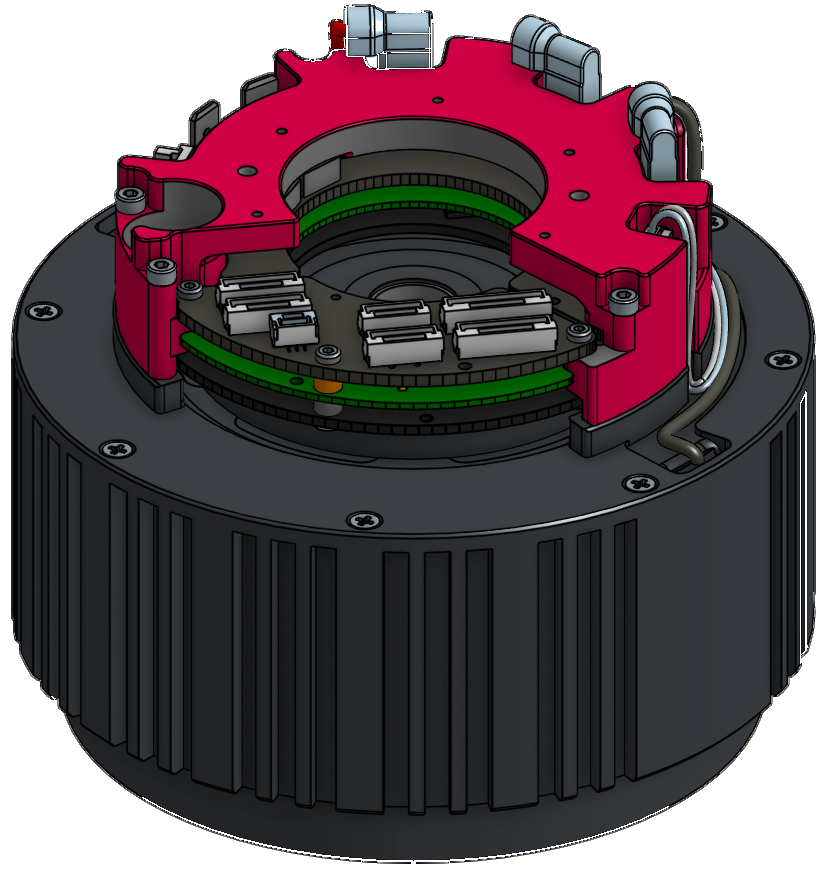
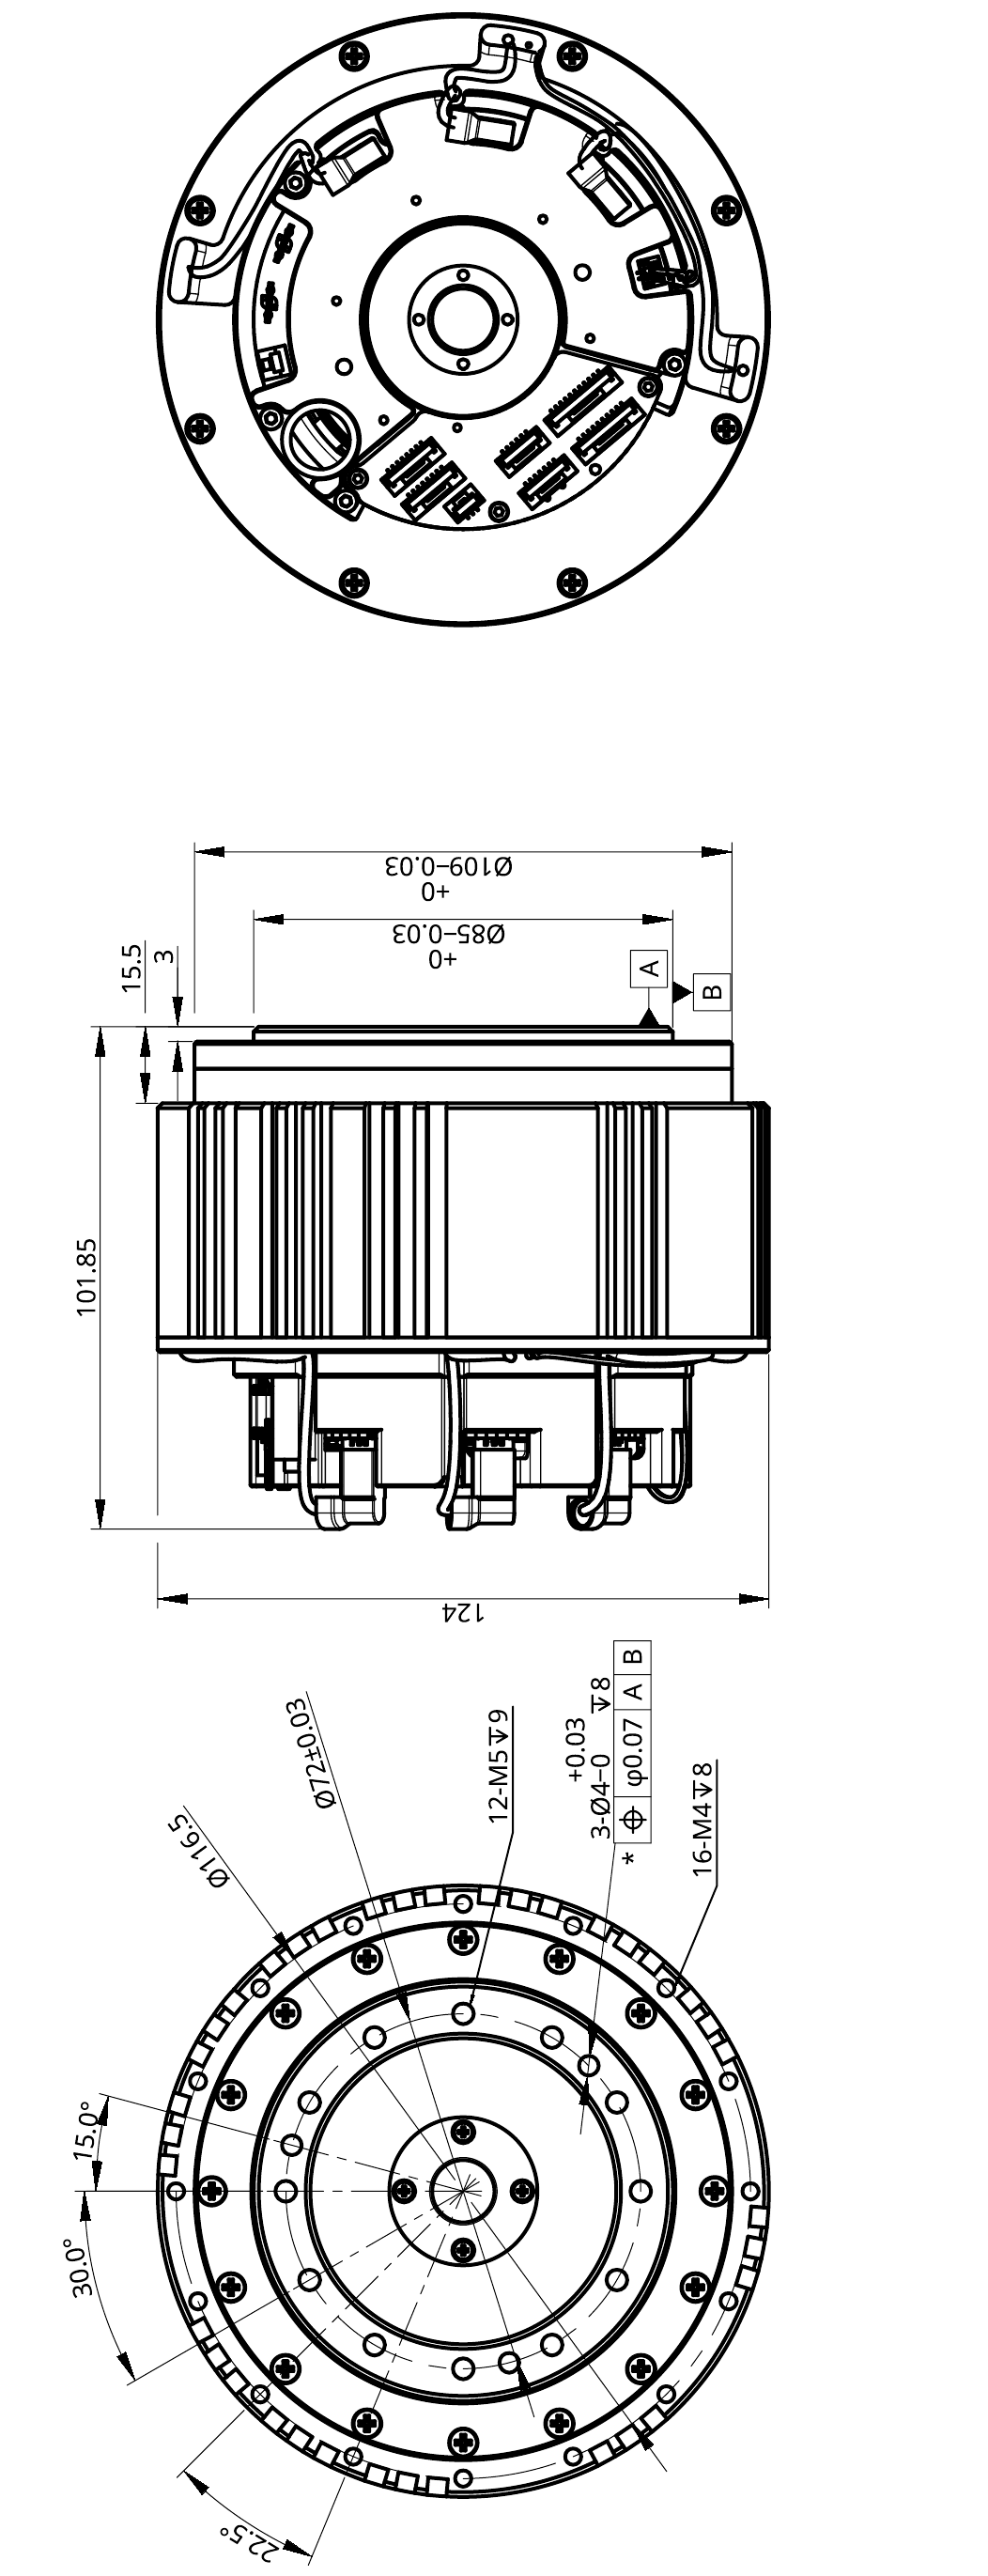
ECD1 尺寸图:双编码器(电机和从动端),空心轴。所有尺寸单位均为毫米。
† 型号 ECD1SS。ECD1SM 的重量为 2,510 克。
* 长度包含标准连接器。定制连接器会使长度缩短最多 7 毫米。
制造商零件编号(MPN)可唯一标识每种型号。例如:AJB-12-200-120-ECD1SMN-00
产品系列
AJB
Actilink 关节活力双效组合
外径、扭矩和转速等级
12-200-120
10-120-150:约 100 毫米,120 牛米,150 转/分
12-200-120:约 120 毫米,200 牛米,120 转/分
现场总线
EC
EC:EtherCAT
反馈编码器
D1
D1:双电机、电机和输出轴,内部
;D3:其他组合
安全
SM
SS:通过IO的STO/SBC
SM:通过FSoE的Safe Motion
刹车
N
N:无制动器
S:弹簧驱动摩擦制动器
P:永磁摩擦制动器
M:Synapticon Microcoil
版本
00
00:标准版
根据客户需求定制
XXXX
空:默认
定制配置、交货期和最低订购量请咨询。
除了机械结构外,Synapticon 还提供驱动系统、控制系统和传感器技术,乃至全身安全保障:涵盖整个机器人系统的概念设计、方案设计、可行性研究及系统集成。
制动器:摩擦制动器或Synapticon Microcoil
符合集成要求的机械设计和接口
电机和变速箱的选择(传动比、扭矩和转速等级)
附加传感器:扭矩测量、IMU
轴承和承重结构设计
热效应、紧急停止与使用寿命的协调
根据要求,可能会产生NRE费用。保留进行技术更改的权利。
