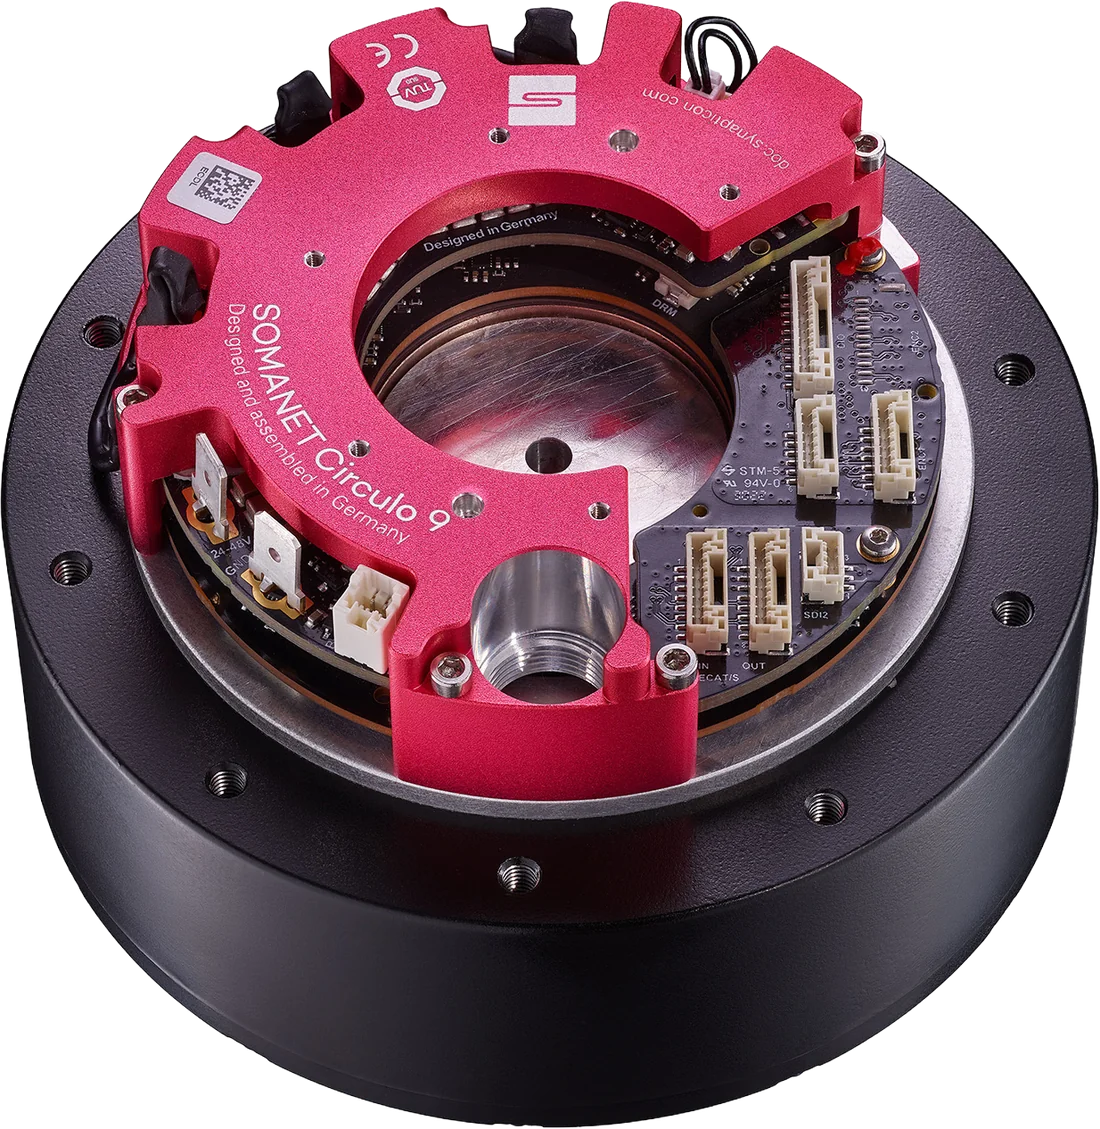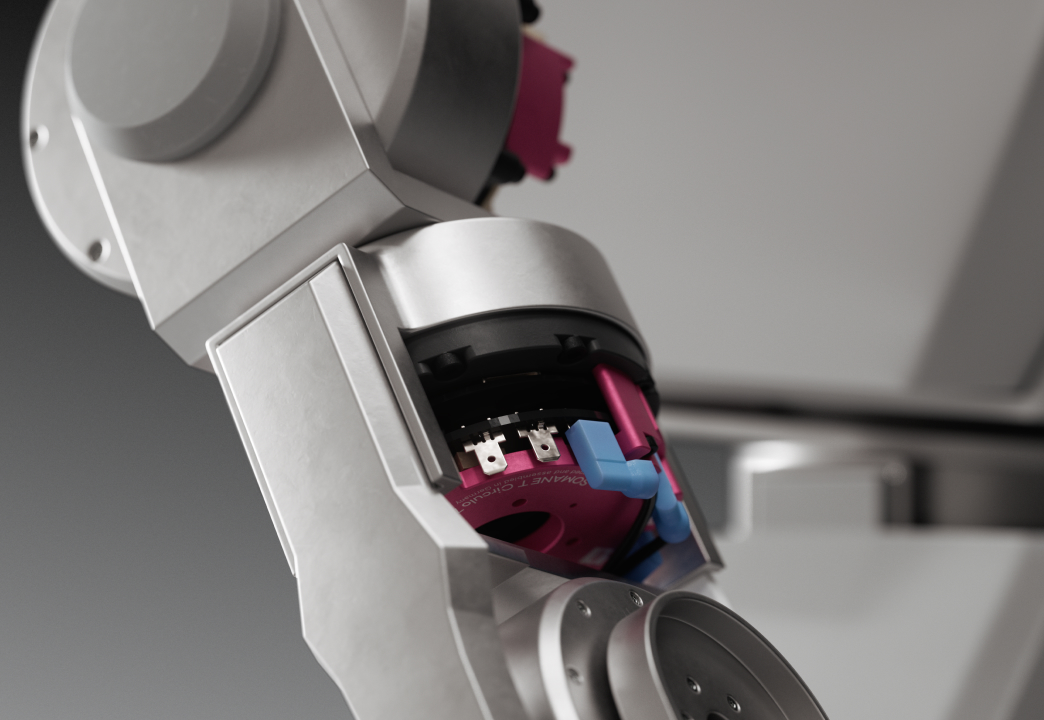
关节层面的精准度
齿轮间隙极小,且沿手臂、腿部和躯干关节的关键运动轨迹可实现精确的位置控制。

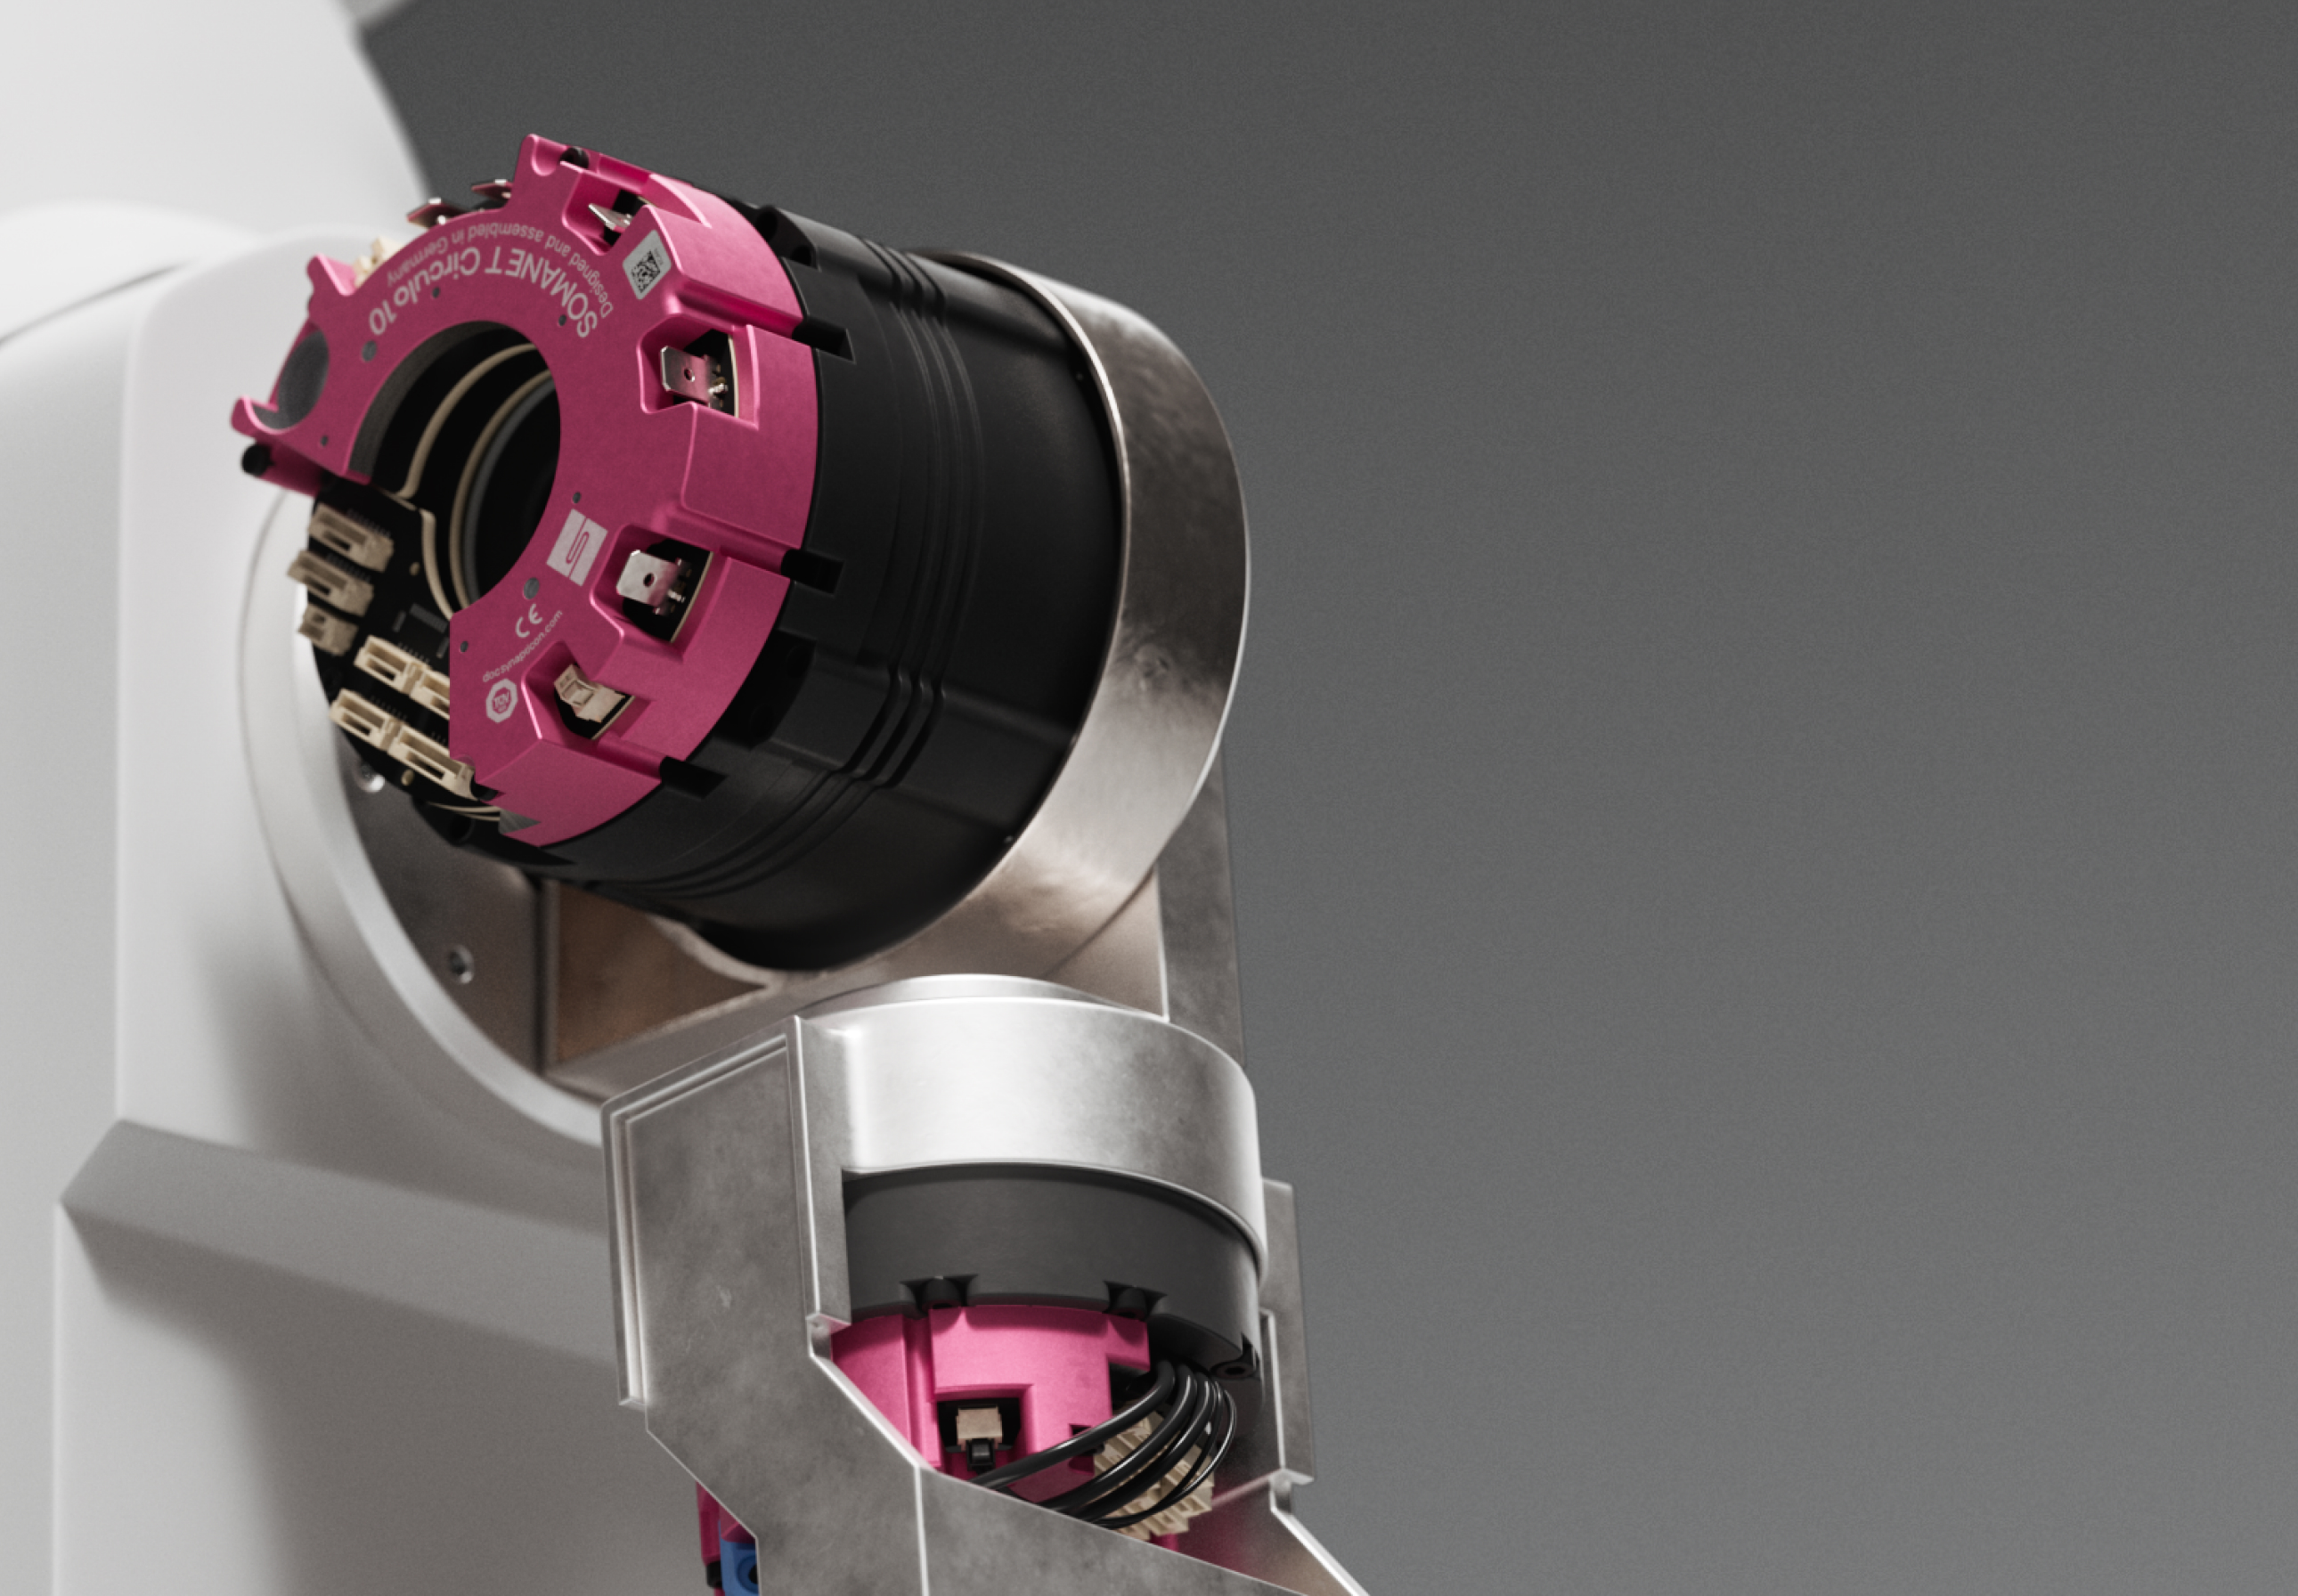
高扭矩密度与精准运动控制,适用于模块化机器人技术
一种紧凑型设计,将高扭矩密度、精准性能和灵活性融于一体,专为人形机器人领域而打造。
请下载 ACTILINK-JD 8-12 和 ACTILINK-JD DUO 的数据表,其中包含所有技术规格。
这不是垃圾邮件。我们仅将您的数据用于回复您的咨询。
ACTILINK-JD 系列执行器非常适合那些对精密运动控制和可靠性要求极高的动态应用。
齿轮间隙极小,且沿手臂、腿部和躯干关节的关键运动轨迹可实现精确的位置控制。
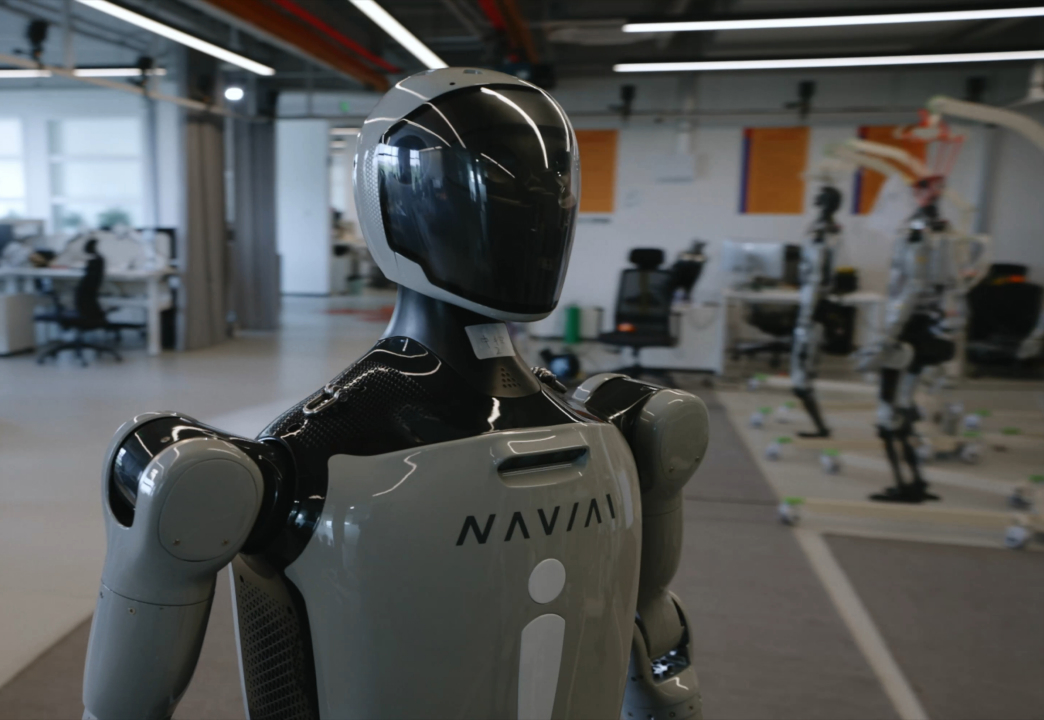
高扭矩密度确保了双足机器人在行走、奔跑以及执行复杂平衡任务时的灵活性。
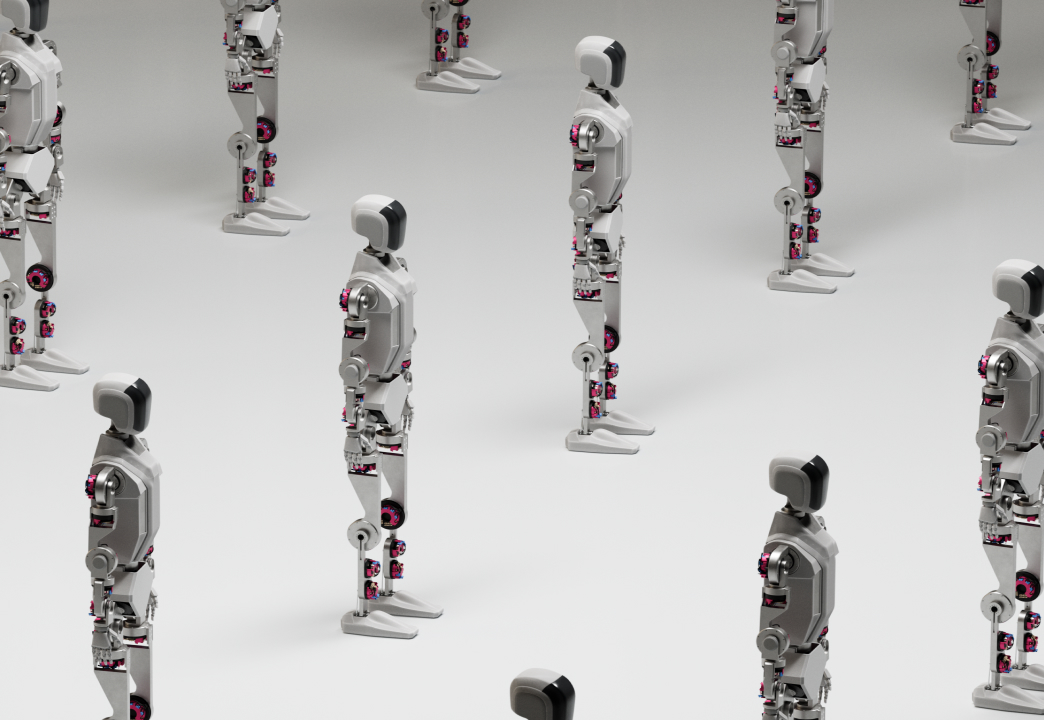
设计紧凑轻便,性能可扩展,适用于不同尺寸的人形机器人平台。
集成于腿部、躯干和手臂关节中,峰值扭矩密度高达64.8 Nm/kg,并具备EtherCAT实时同步功能,可实现动态双足行走和平衡控制。
直接集成于髋关节和膝关节内。电机、传动装置和编码器均安置在极小的空间内,这既降低了肢体的惯性,又减少了内部布线。
应用于髋关节和膝关节辅助模块中。极小的传动间隙以及符合SIL3 / PLe(第3类)认证的安全功能,可确保提供平顺且符合生物力学规律的力反馈。
专为卓越性能而研发和测试。这得益于其经过精心设计的结构——具备高动力传输效率和极小的齿轮间隙,并结合了高动态性能的电机以及具有高功率密度、低能耗和极小安装空间的伺服驱动器。
该系统专为人形机器人架构开发,可简化系统扩展或适应新双足应用的过程。这尤其有助于那些运动学要求经常发生变化的工程团队。
ACTILINK-JD 可降低维护成本并减少布线。在要求严苛的应用场景中表现高效,且价格设计便于规模扩展。
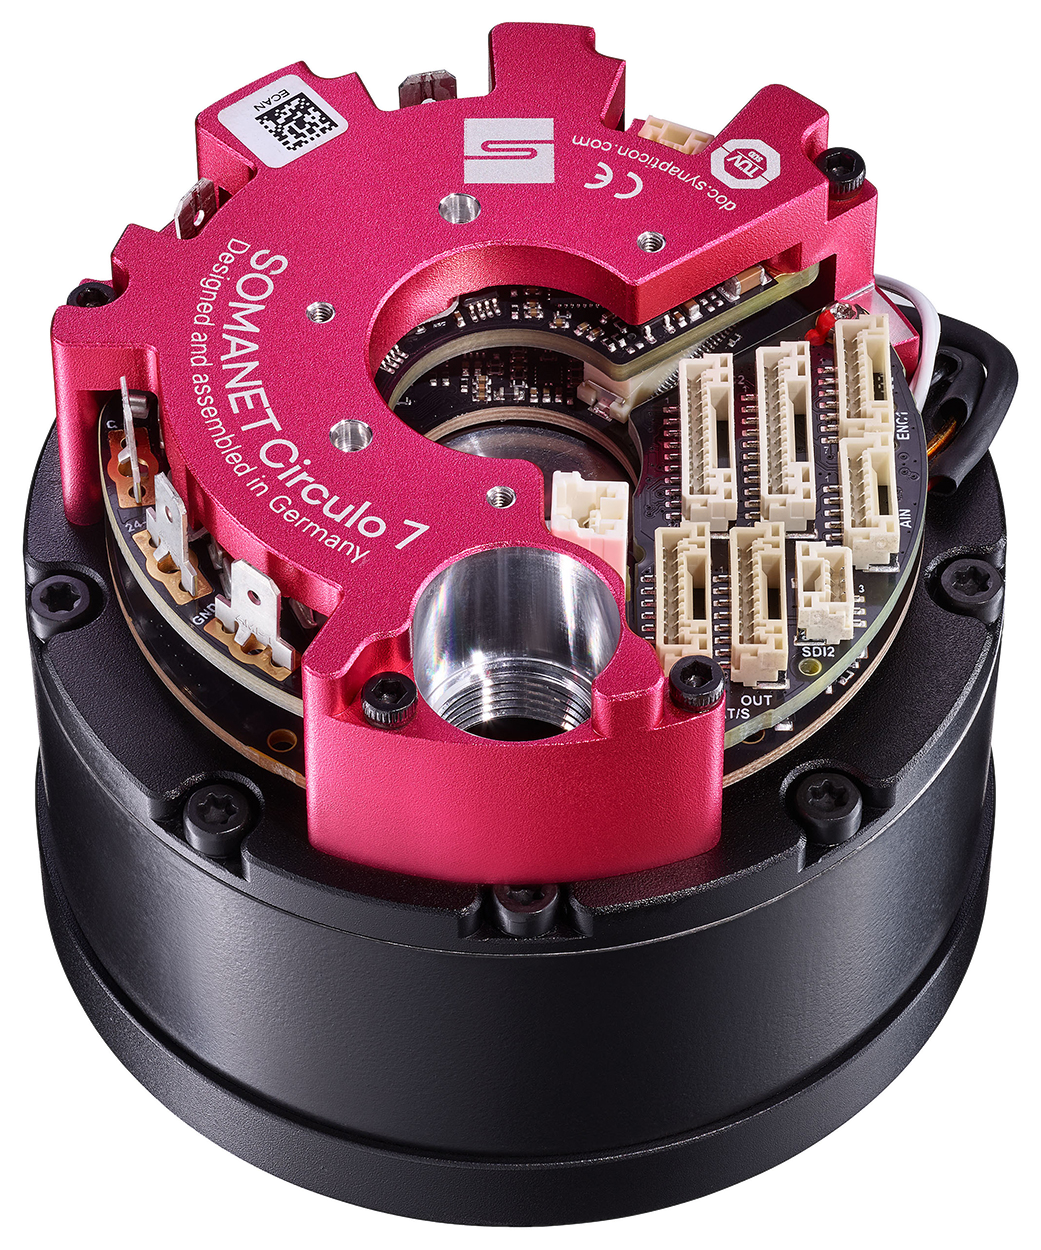
咨询价格ACTILINK-JD 8-12 配备单级行星齿轮减速器、标准化的 EtherCAT DS402 通信功能以及强大的安全功能,包括 STO-SBC 和通过 FSoE 实现的安全运动控制(SIL3、PLe、Cat. 3)。
 |  |  | 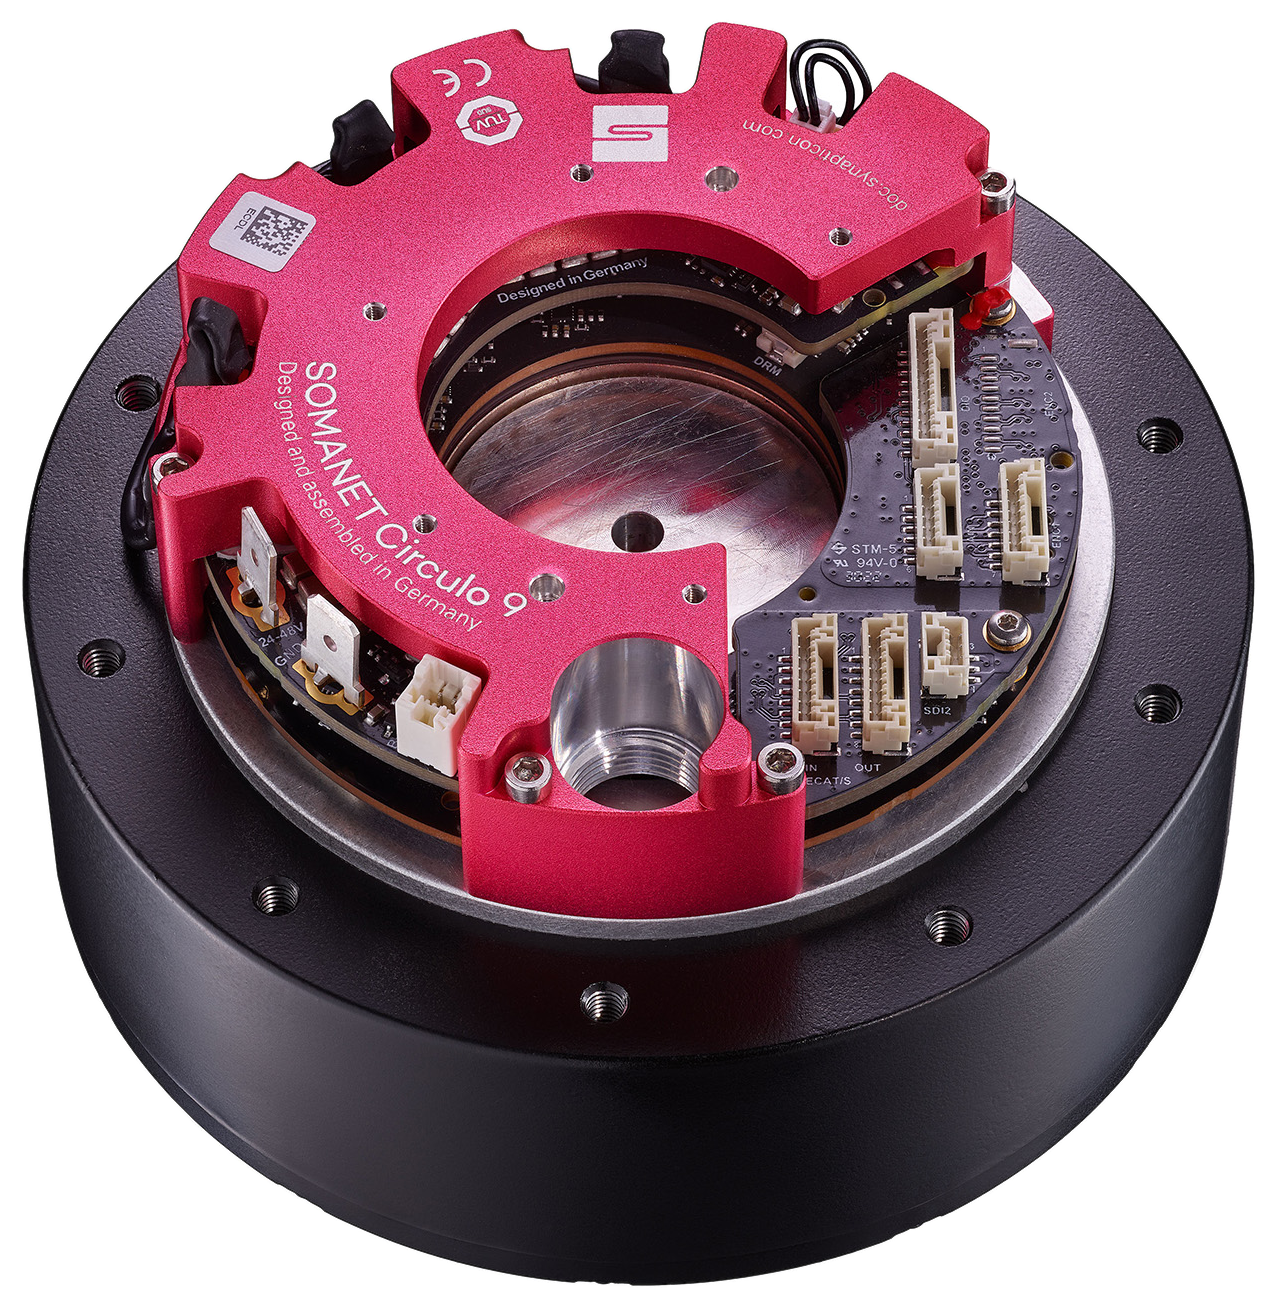 | |
| 规格说明 | ACTILINK-JD 8 | ACTILINK-JD 9 | ACTILINK-JD 10 | ACTILINK-JD 12 |
|---|---|---|---|---|
| 持续扭矩(Nm) | 7 | 11 | 21 | 29 |
| 最大加速扭矩(Nm) | 17 | 30 | 68 | 102 |
| 峰值功率(W) | 397 | 696 | 624 | 1036 |
| 峰值扭矩密度(Nm/kg) | 33.3 | 38.0 | 64.8 | 64.6 |
| 怠速转速(转/分) | 400 | 470 | 210 | 200 |
| 重量(克) | 510 - 640 | 680 - 810 | 1050 - 1255 | 1580 — 1870 |
| 外径(毫米) | 78.5 - 80 | 88 | 106 | 120 |
| 长度(毫米) | 65.5 - 73 | 70.29 - 79.29 | 72.8 - 86.3 | 72.8 - 85.5 |
| 减速比 | 7.75 | 9 | 9 | 9 |
| 齿轮间隙(角分) | < 22 | < 15 | < 13 | < 11 |
| 电机编码器 | 19位绝对值 | 19位绝对值 | 20位绝对值 | 20位绝对值 |
| 输出编码器 | 20位绝对值 | 20位绝对值 | 20位绝对值 | 20位绝对值 |
最大加速扭矩高达215 Nm,并配有12.6毫米空心轴用于布线。适用于对扭矩和刚性要求极高的关节,例如类人机器人的髋关节和膝关节,或是机器人犬的腿部。
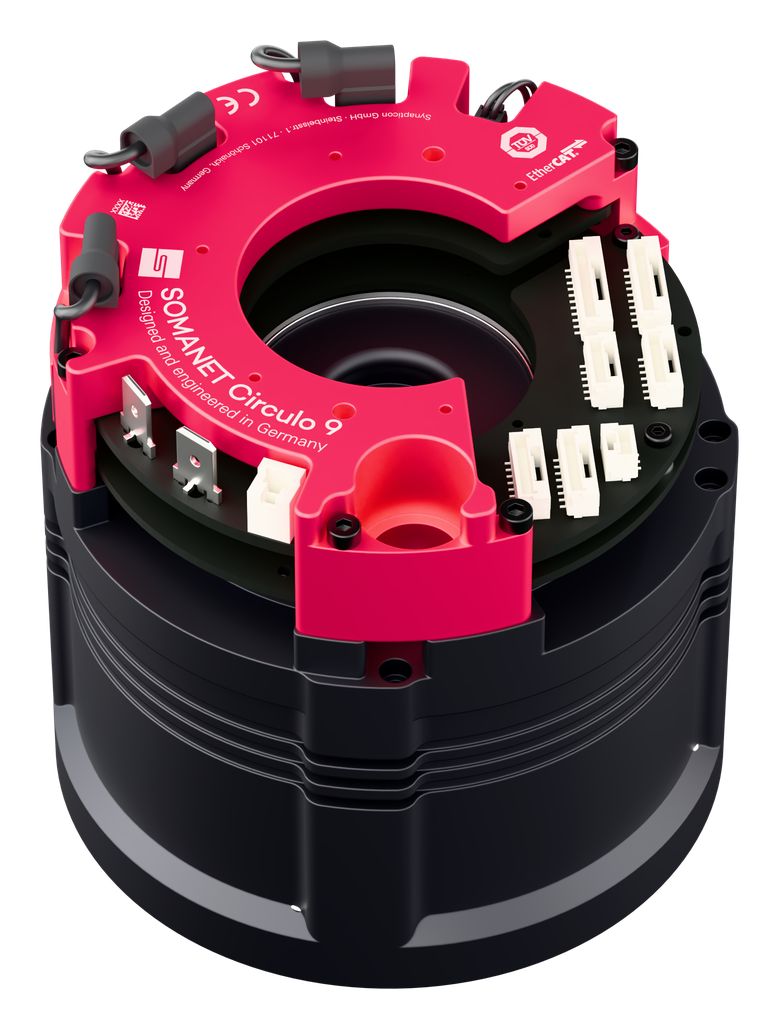 | 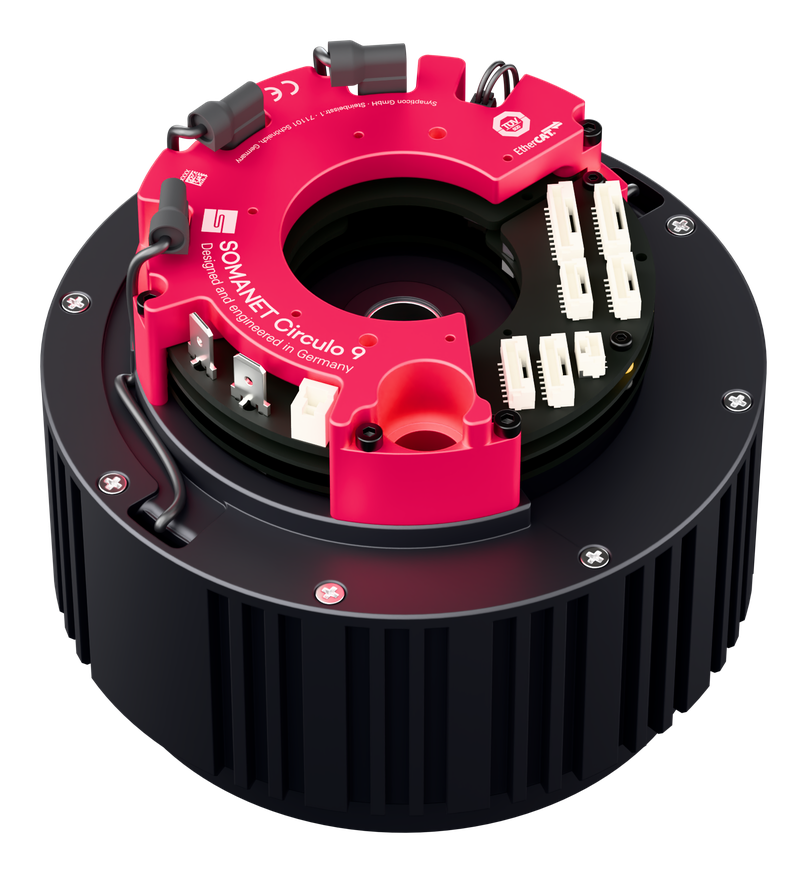 | |
| 规格说明 | actilink-jd 10 duo | actilink-jd 12 duo |
|---|---|---|
| 产品型号 | AJB-10-120-150 | AJB-12-200-120 |
| 额定扭矩(Nm) | 43 | 95 |
| 最大加速扭矩(Nm) | 120 | 215 |
| 额定功率(W) | 477 | 628 |
| 峰值扭矩密度(Nm/kg) | 77.8 | 86.5 |
| 怠速转速(转/分) | 170 | 120 |
| 外径(毫米) | 96 | 124 |
| 长度(毫米) | 101.3 | 102.2 |
| 重量(克) | 1542 | 2485 |
| 减速比 | 19,612 : 1 | 20 : 1 |
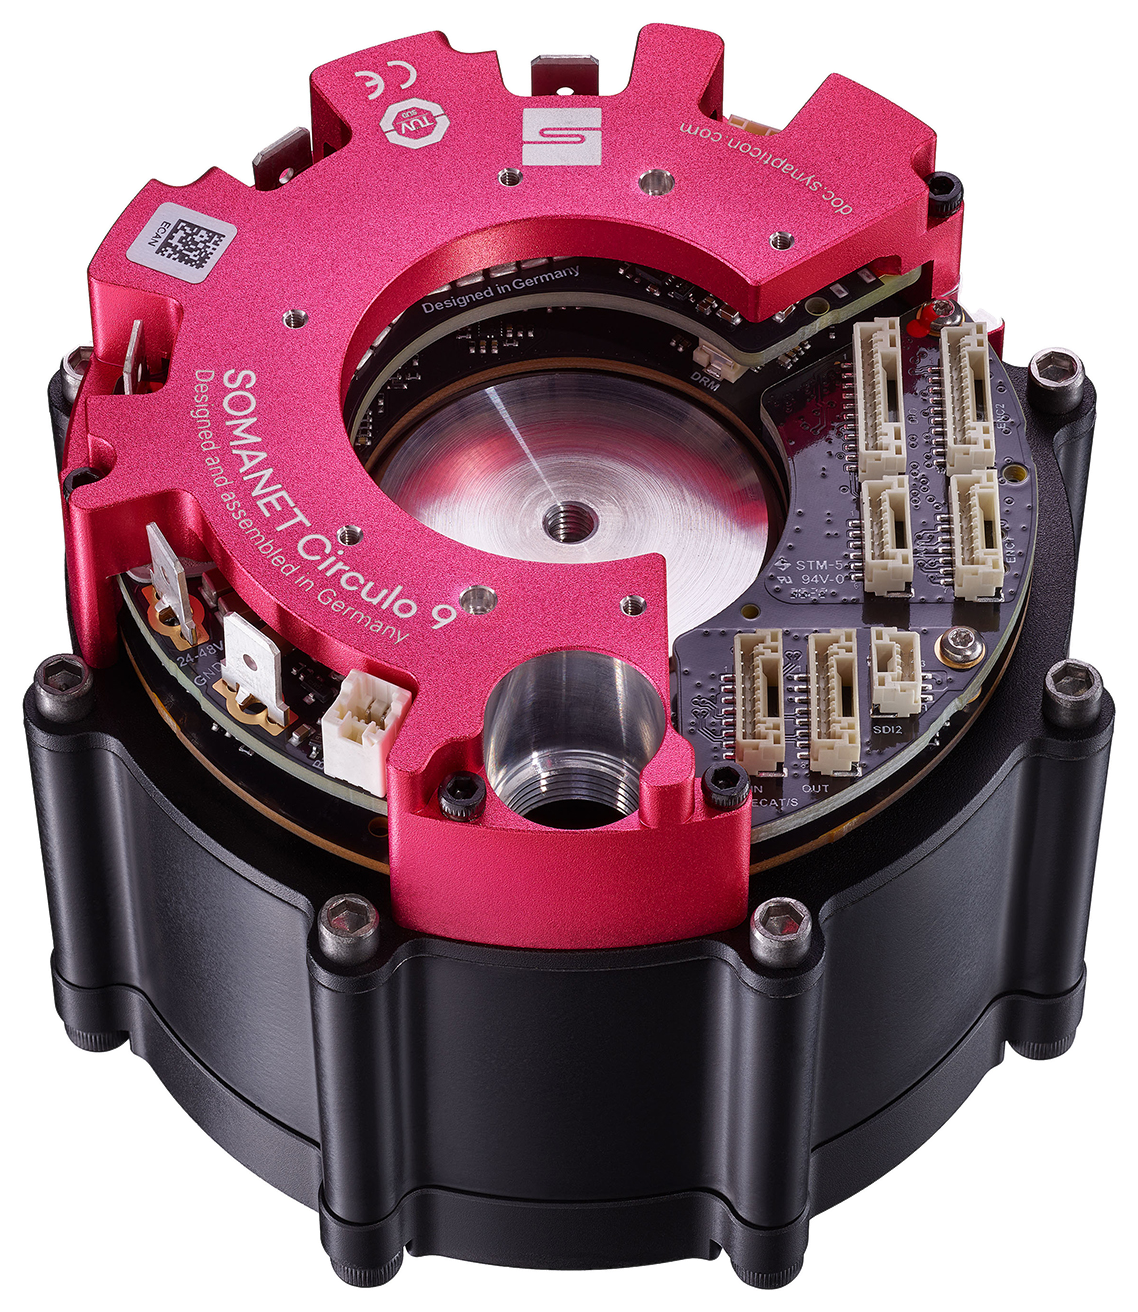
| 集成驱动系统 | SOMANET™ Circulo 9 | SOMANET™ Circulo 9 |
| 安全功能 | STO-SBC / 安全运动(FSoE) | STO-SBC / 安全运动(FSoE) |
所有技术参数一览:ACTILINK-JD 和 ACTILINK-JD DUO 的技术数据表可下载 PDF 版本或直接在线查看。
想直接在自己的CAD系统中测试集成效果吗?完整的3D模型提供STEP、Parasolid或IGES格式,用于仿真时还提供URDF格式。
下载CAD模型