en

N°1
一体化
运动控制
运动控制
数据表
适用于类人机器人和四足机器人的带单级行星齿轮传动的动态执行器
采用单级行星齿轮箱、高扭矩电机和集成式SOMANET™ Circulo驱动系统的准直驱系统。提供四种规格,外径范围为78.5至120毫米,支持EtherCAT及通过FSoE实现的安全运动控制。
技术参数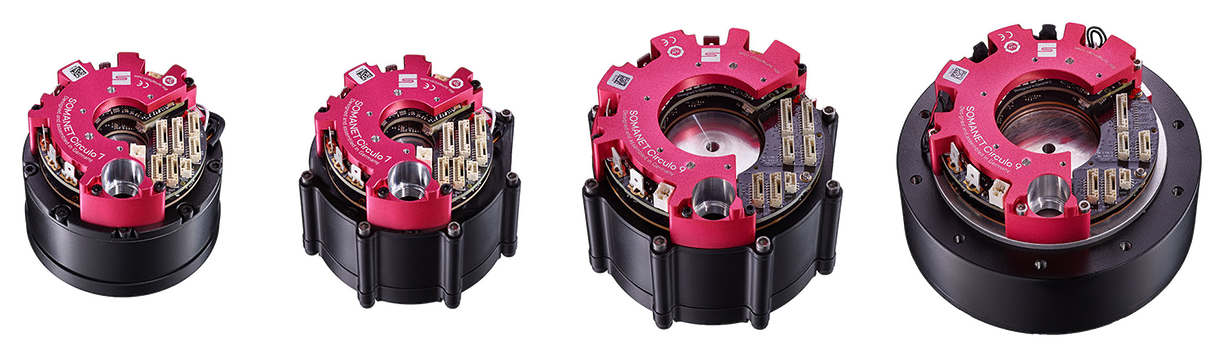
ACTILINK-JD 系列将紧凑的同轴设计与高扭矩密度及低间隙减速器相结合。单级行星齿轮箱、高扭矩电机以及集成的 SOMANET™ Circulo 驱动系统,确保了在机械负载下具备出色的动态性能、可逆性及可靠性,适用于类人机器人、机器人犬和外骨骼。
单级行星齿轮箱:同轴结构,具有较低的锁止扭矩;准直接驱动,具有高动态性能和可逆性。
四种规格:JD08、JD09、JD10 和 JD12,最大加速扭矩为 17 至 102 牛米。
SOMANET™ Motion Drive:EtherCAT、高性能运动控制、高效率。
功能安全:标准配置包含STO和SBC,可选配基于FSoE的安全运动功能(SIL 3、PL e、第3类)。
4
型号:JD08、JD09、JD10 和 JD12
102 牛米
最大加速扭矩 (JD12)
64,8 牛米/千克
抗扭尖端 (JD10)
< 11 arcmin
变速箱齿轮组 (JD12)
48 V 供电电压下的性能参数。
特征
ACTILINK-JD08
ACTILINK-JD09 ▲
ACTILINK-JD10
ACTILINK-JD12
产品型号
AJD-08-20-400
AJD-09-30-500
AJD-10-60-200
AJD-12-120-200
供电电压
24 至 48 伏,峰值 60 伏
24 至 48 伏,峰值 60 伏
24 至 48 伏,峰值 60 伏
24 至 48 伏,峰值 60 伏
峰值扭矩密度
33.3 牛米/千克
44,1 牛米/千克
64,8 牛米/千克
64,6 牛米/千克
卓越表现
397 W
696 W
624 W
1.036 W
最大加速扭矩
17 牛米
30 牛米
68 牛米
102 牛米
怠速转速
400 转/分
470 转/分
210 转/分
200 转/分
持续转矩
7 牛米
11 牛米
21 牛米
29 牛米
额定转速
250 转/分
250 转/分
100 转/分
100 转/分
外径 *
78.5 毫米
88 毫米
106 毫米
120 毫米
长度 *
65.5 毫米
70.29 毫米
72.8 毫米
72.8 毫米
重量 *
510 g
680 g
1.050 g
1.580 g
变速箱
单级行星齿轮箱
单级行星齿轮箱
单级行星齿轮箱
单级行星齿轮箱
翻译
7.75 : 1
9 : 1
9 : 1
9 : 1
集成驱动系统
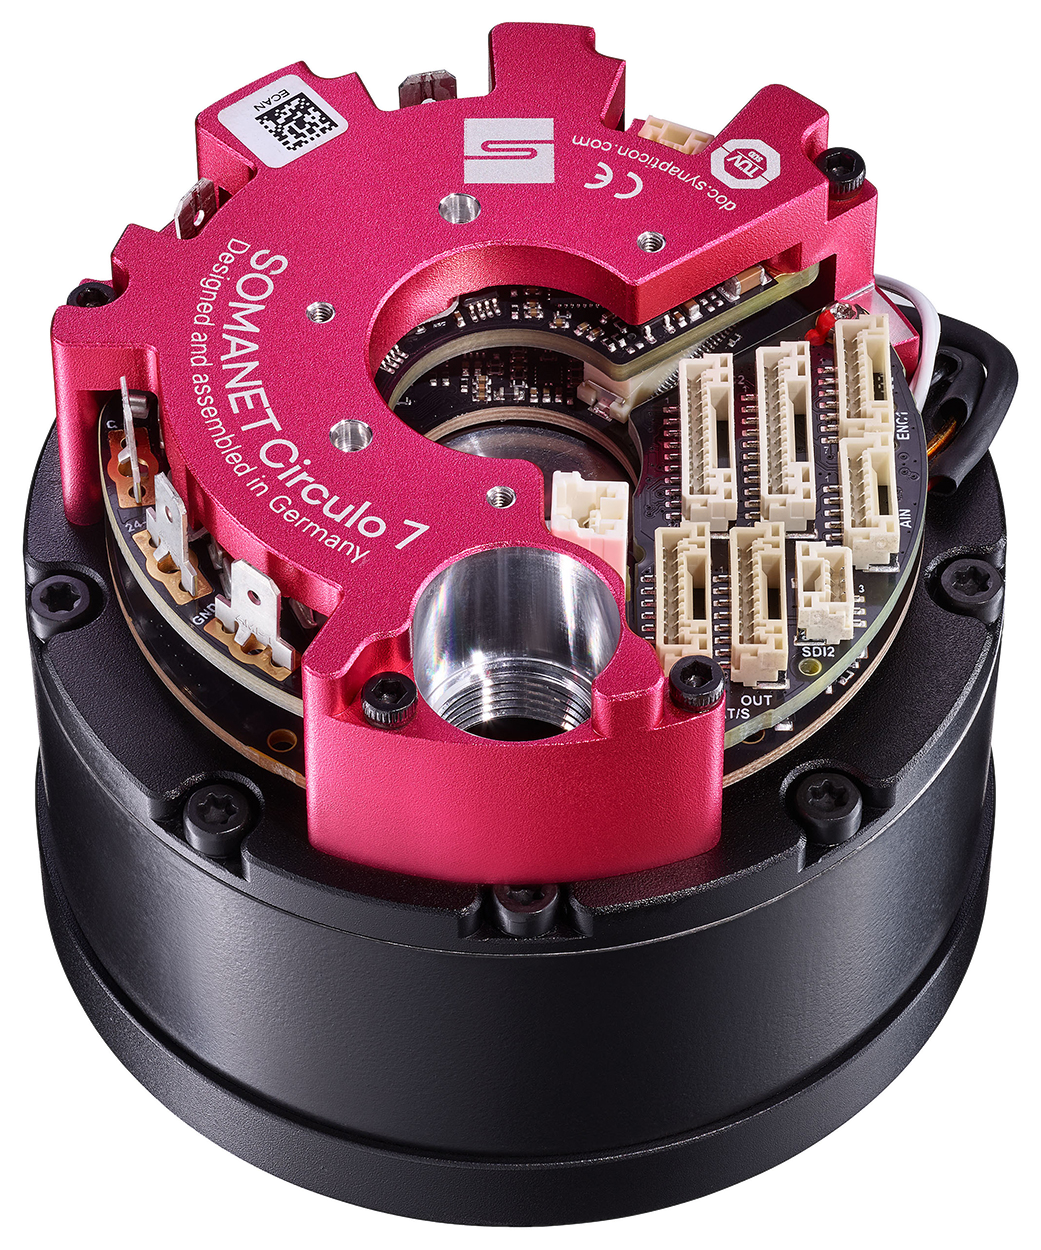
SOMANET 第7圈
SOMANET 第7圈
SOMANET 第9区
SOMANET 第9区
电机编码器
19 位绝对值,MT
19 位绝对值,MT
20 位绝对值,MT
20 位绝对值,MT
输出编码器
输出端20位绝对值(选项D2)
输出端20位绝对值(选项D2)
输出端20位绝对值(选项D2)
输出端20位绝对值(选项D2)
交流
EtherCAT (DS402)
EtherCAT (DS402)
EtherCAT (DS402)
EtherCAT (DS402)
安全功能
STO-SBC / 安全运动(FSoE)
STO-SBC / 安全运动(FSoE)
STO-SBC / 安全运动(FSoE)
STO-SBC / 安全运动(FSoE)
▲ ACTILINK-JD09 处于样品阶段。* 外径、长度和重量适用于配备单个编码器的 ECS1SS 型号。配备双编码器的 ECD2 型号还额外配备了输出编码器,具体细节请参见各型号说明。
AJD-08-20-400
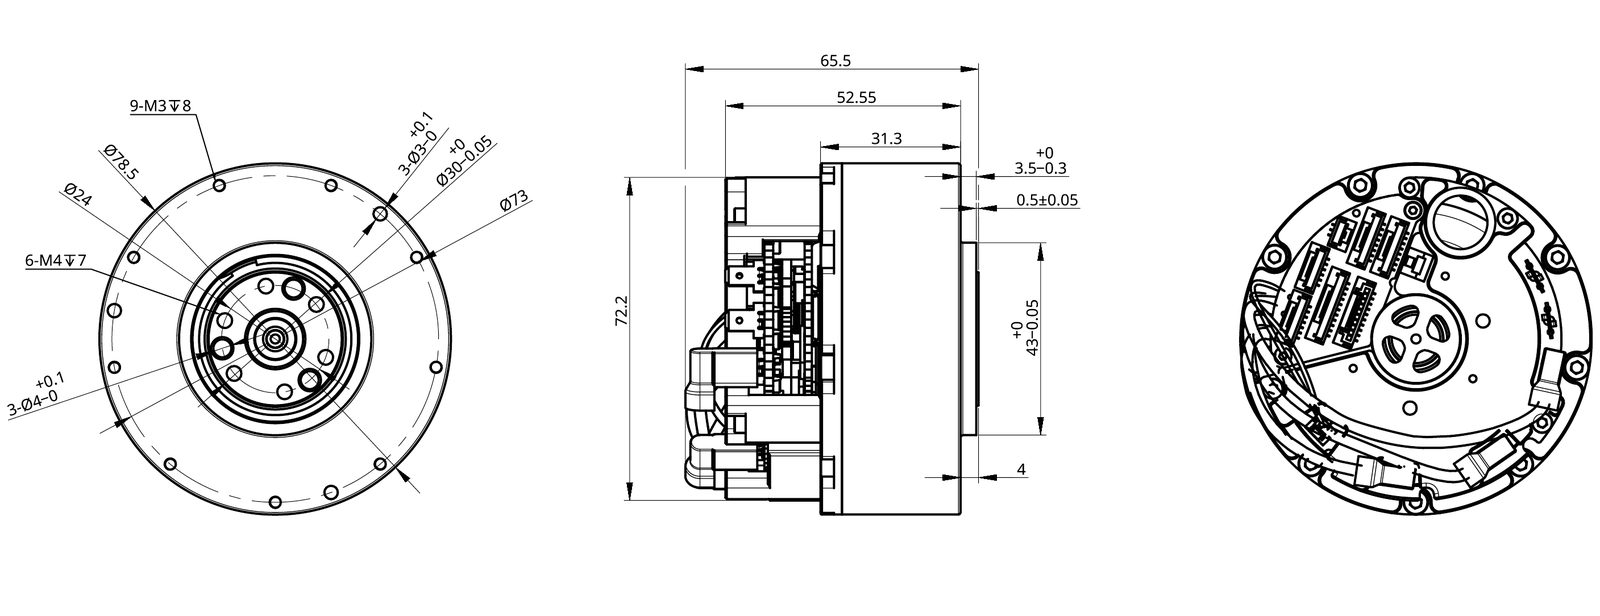
ECS1 尺寸图:集成式编码器(电机)。所有尺寸单位均为毫米。
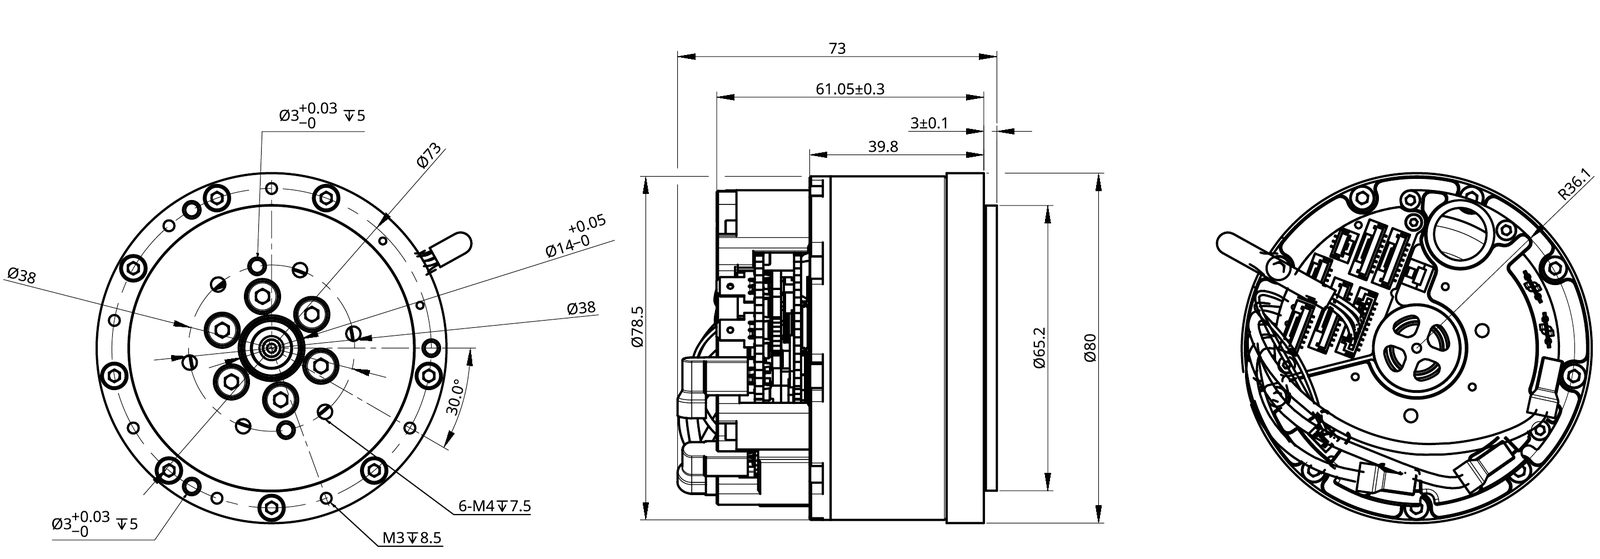
ECD2 尺寸图:双编码器(电机和从动端)。所有尺寸单位均为毫米。
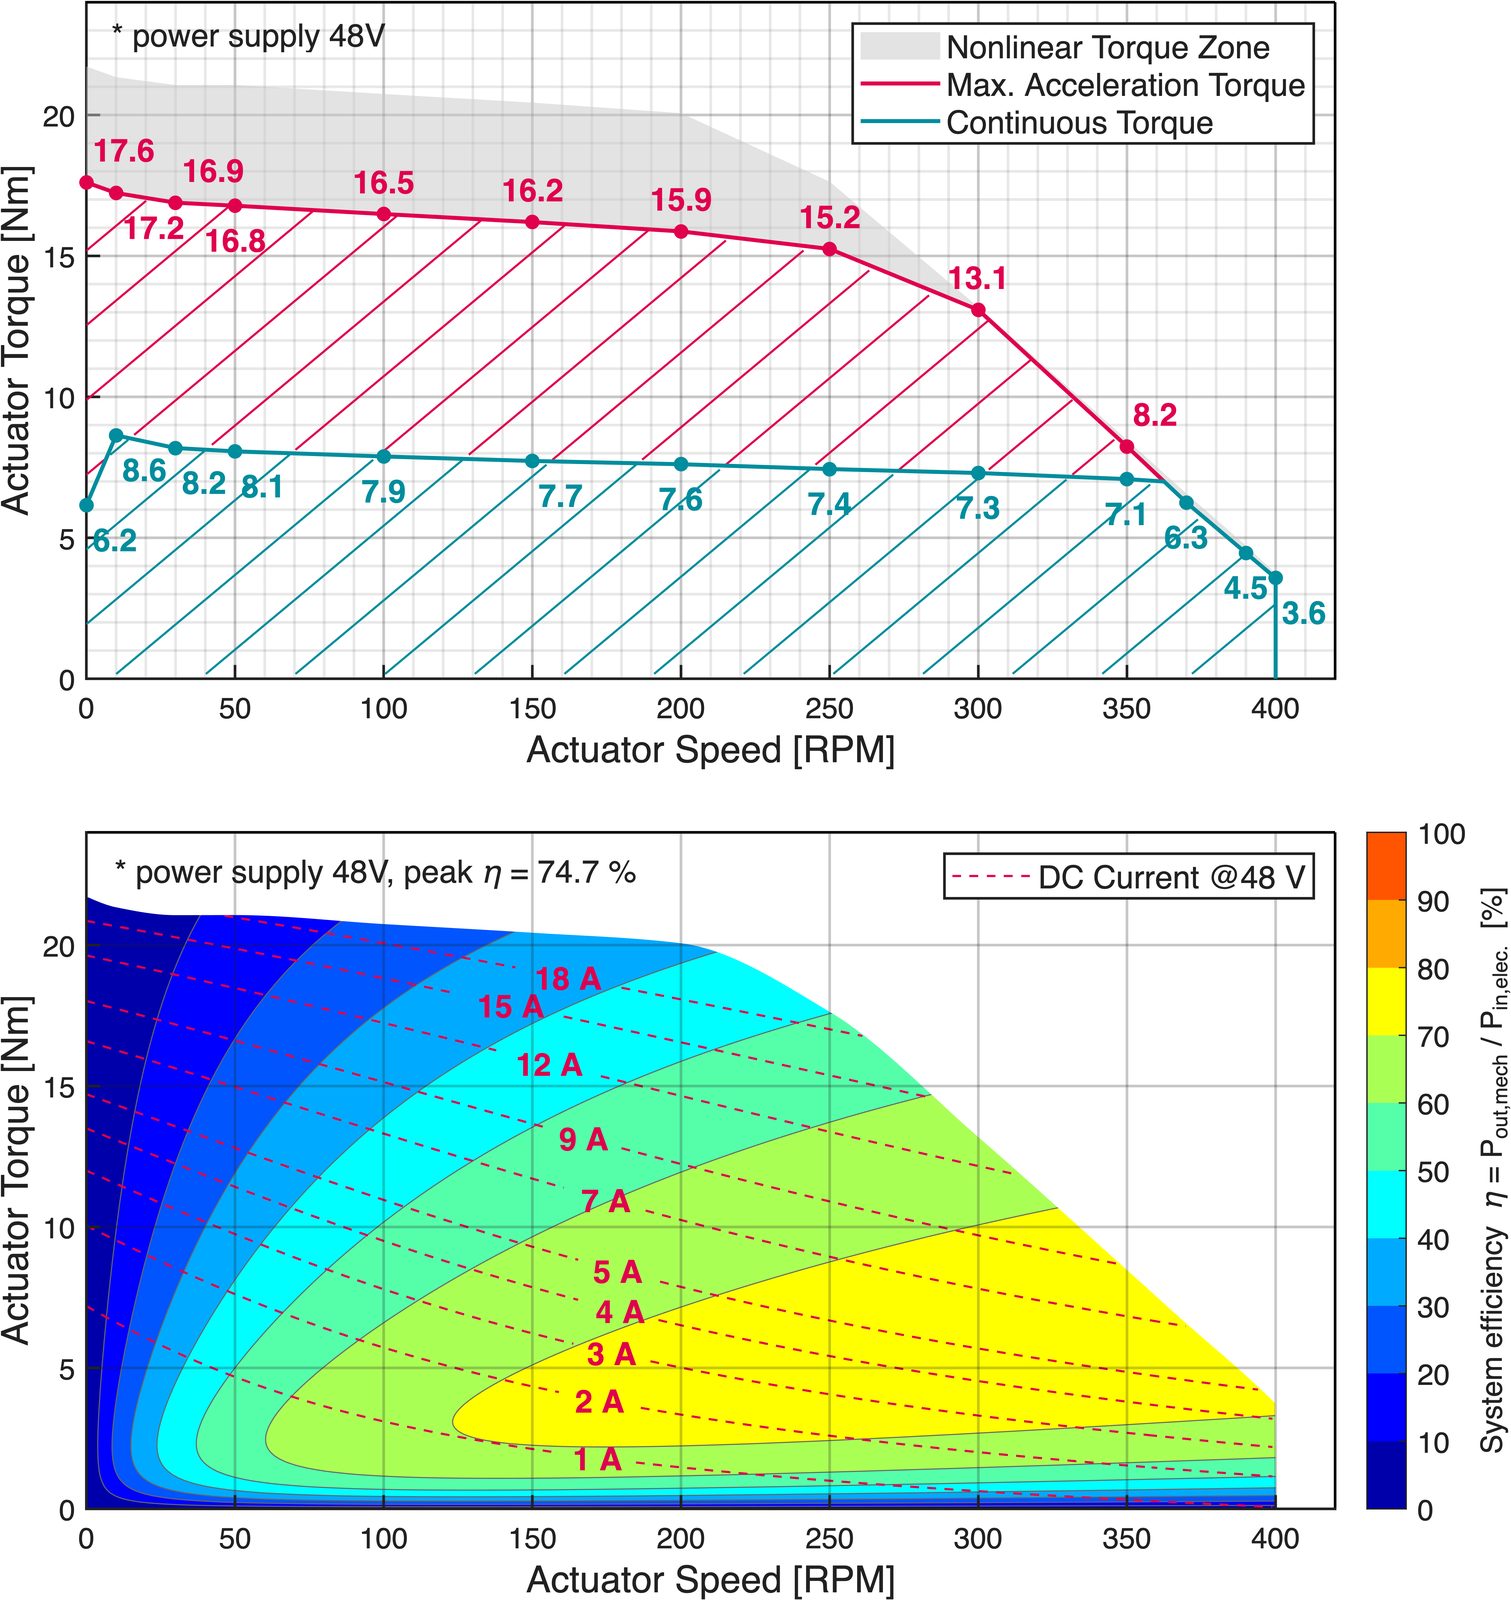
48 V 下的转矩-转速特性曲线(25 °C 环境温度下的持续转矩、最大加速转矩、非线性区域)以及直流供电时的系统效率。
48 V 下的功率
持续转矩
7 牛米
最大加速扭矩
17 牛米
卓越表现
397 W
额定转速
250 转/分
怠速转速
400 转/分
峰值扭矩密度
33.3 牛米/千克
紧急停止模式
紧急停止时刻
30 牛米
紧急停止延时
6,000 rad/s²
力学
重量 †
510 g
外径 †
78.5 毫米
长度 †
65.5 毫米
质量惯性(根据变速箱)
0.0042 kg·m²
变速箱
单级行星齿轮箱
翻译
7.75 : 1
变速箱间隙
< 22 arcmin
允许载荷 ‡
倾覆力矩(S1 / D2)
K · 3,4 / 3,2 牛米
径向载荷 (S1 / D2)
K · 167,4 / 161,8 N
轴向载荷
K · 107.2 N
K(静载荷)
2,21
动力总成与电子系统
发动机
14 对极(28 极)
转矩常数
156,4 mNm/臂
相阻抗
270 mΩ
相位电感
1 kHz 时为 167 µH
集成驱动系统
SOMANET Circulo 7 (CR7-48-24)
供电电压
24 至 48 伏,峰值 60 伏
反馈与安全
电机编码器
19 位绝对值,MT(电池供电)
输出编码器(选配)
变速箱输出端20位绝对值
交流
EtherCAT (DS402)
安全功能
STO-SBC / 安全运动(FSoE)
标准配置
AJD-08…ECS1SS
电机编码器,STO-SBC
AJD-08…ECD2SS
+ 输出编码器,STO-SBC
AJD-08…ECD2SM
+ 输出编码器,安全运动
周边环境
工作温度
0 至 50 °C(环境温度)
储存温度
-30 至 70 °C
† ECS1SS 型号(Ø 78.5 mm)。ECD2 型号的直径为 80 mm:620 g / 73 mm(D2SS),640 g / 73 mm(D2SM)。 ‡ 允许载荷采用常数 K 计算:当转速为额定转速且使用寿命为 10,000 小时时,K = 1;当转速 v 以转/分钟 (rpm) 为单位、使用寿命 t 以小时为单位时,K = (10,000 · 额定转速 / t / v)^1/3。
AJD-09-30-500
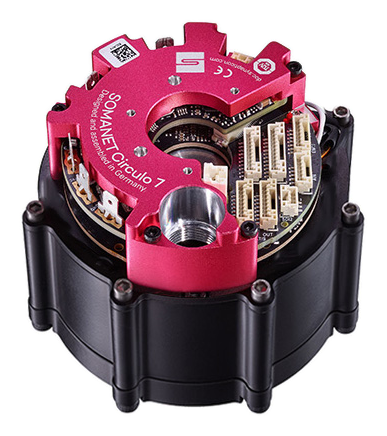

ECS1 尺寸图:集成式编码器(电机)。所有尺寸单位均为毫米。
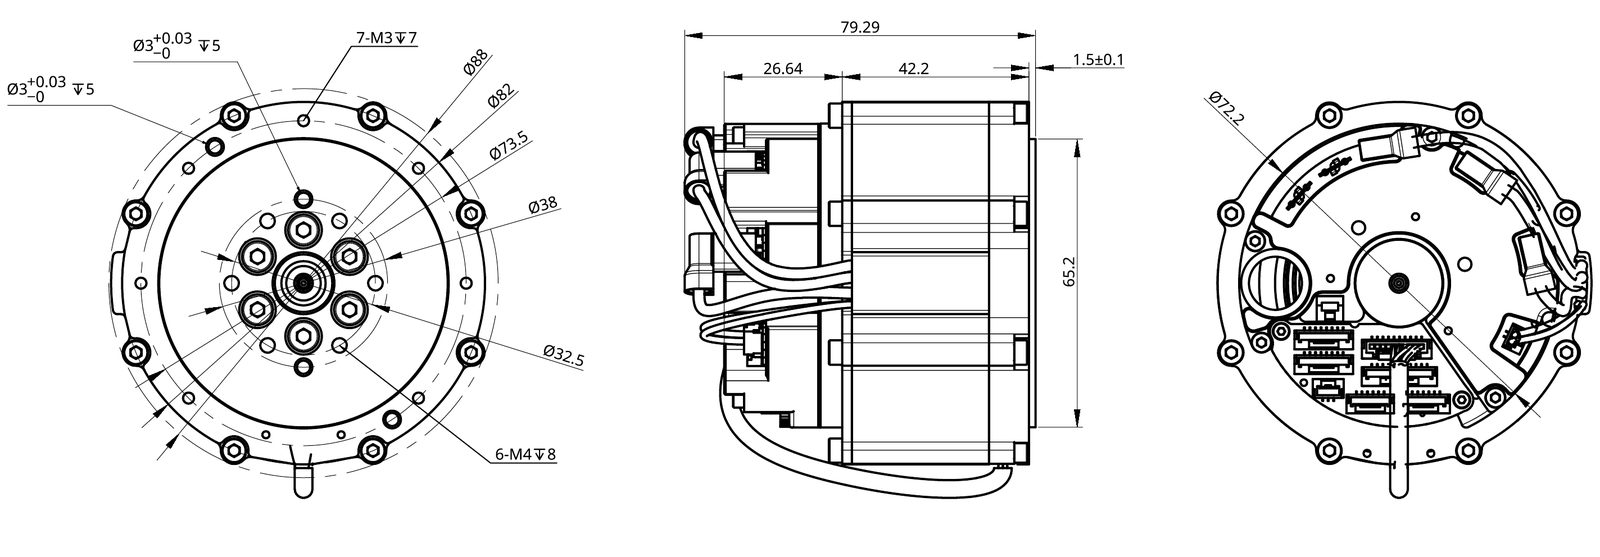
ECD2 尺寸图:双编码器(电机和从动端)。所有尺寸单位均为毫米。
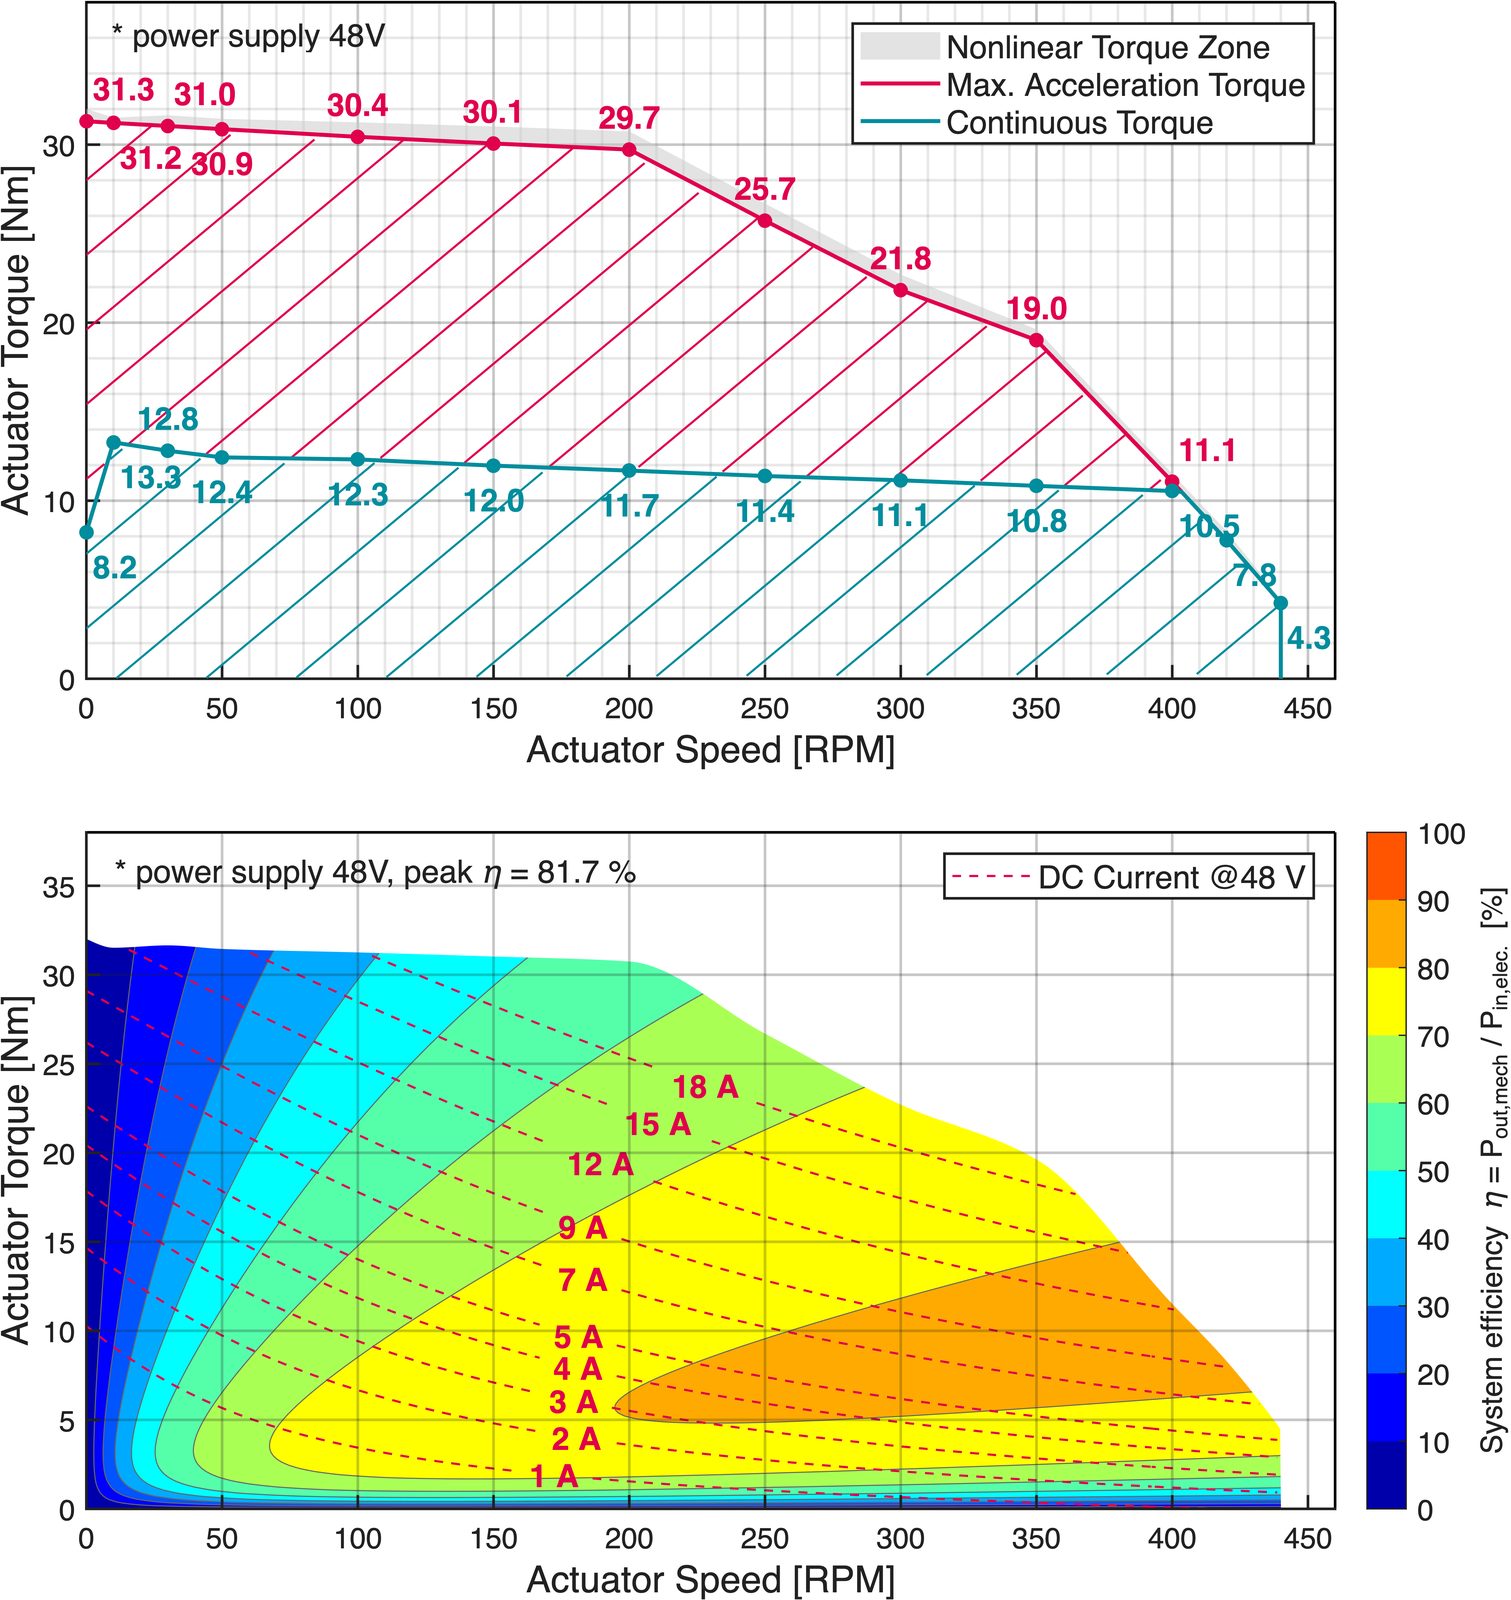
48 V 下的转矩-转速特性曲线(25 °C 环境温度下的持续转矩、最大加速转矩、非线性区域)以及直流供电时的系统效率。
48 V 下的功率
持续转矩
11 牛米
最大加速扭矩
30 牛米
卓越表现
696 W
额定转速
250 转/分
怠速转速
470 转/分
峰值扭矩密度
44,1 牛米/千克
紧急停止模式
紧急停止时刻
如下
紧急停止延时
如下
力学
重量 †
680 g
外径
88 毫米
长度 †
70.29 毫米
质量惯性(根据变速箱)
0.0086 千克·平方米
变速箱
单级行星齿轮箱
翻译
9 : 1
变速箱间隙
< 15 arcmin
允许载荷 ‡
倾覆力矩
K · 12.5 牛米
径向载荷 (S1 / D2)
K · 595.9 / 417.2 N
轴向载荷
K · 446.9 N
K(静载荷)
1,78
动力总成与电子系统
发动机
14 对极(28 极)
转矩常数
122.2 mNm/臂
相阻抗
110 mΩ
相位电感
1 kHz 时为 72 µH
集成驱动系统
SOMANET Circulo 7 (CR7-48-24)
供电电压
24 至 48 伏,峰值 60 伏
反馈与安全
电机编码器
19 位绝对值,MT(电池供电)
输出编码器(选配)
变速箱输出端20位绝对值
交流
EtherCAT (DS402)
安全功能
STO-SBC / 安全运动(FSoE)
标准配置
AJD-09…ECS1SS
电机编码器,STO-SBC
AJD-09…ECD2SS
+ 输出编码器,STO-SBC
AJD-09…ECD2SM
+ 输出编码器,安全运动
周边环境
工作温度
0 至 50 °C(环境温度)
储存温度
-30 至 70 °C
† 型号 ECS1SS。ECD2SS:800 克 / 79.29 毫米,ECD2SM:820 克 / 79.29 毫米。ACTILINK-JD09 目前处于样品阶段,具体参数将随后公布。 ‡ 允许载荷采用常数 K 计算:当转速为额定转速且使用寿命为 10,000 小时时,K = 1;当转速 v 以转/分钟 (rpm) 为单位、使用寿命 t 以小时为单位时,K = (10,000 · 额定转速 / t / v)^1/3。
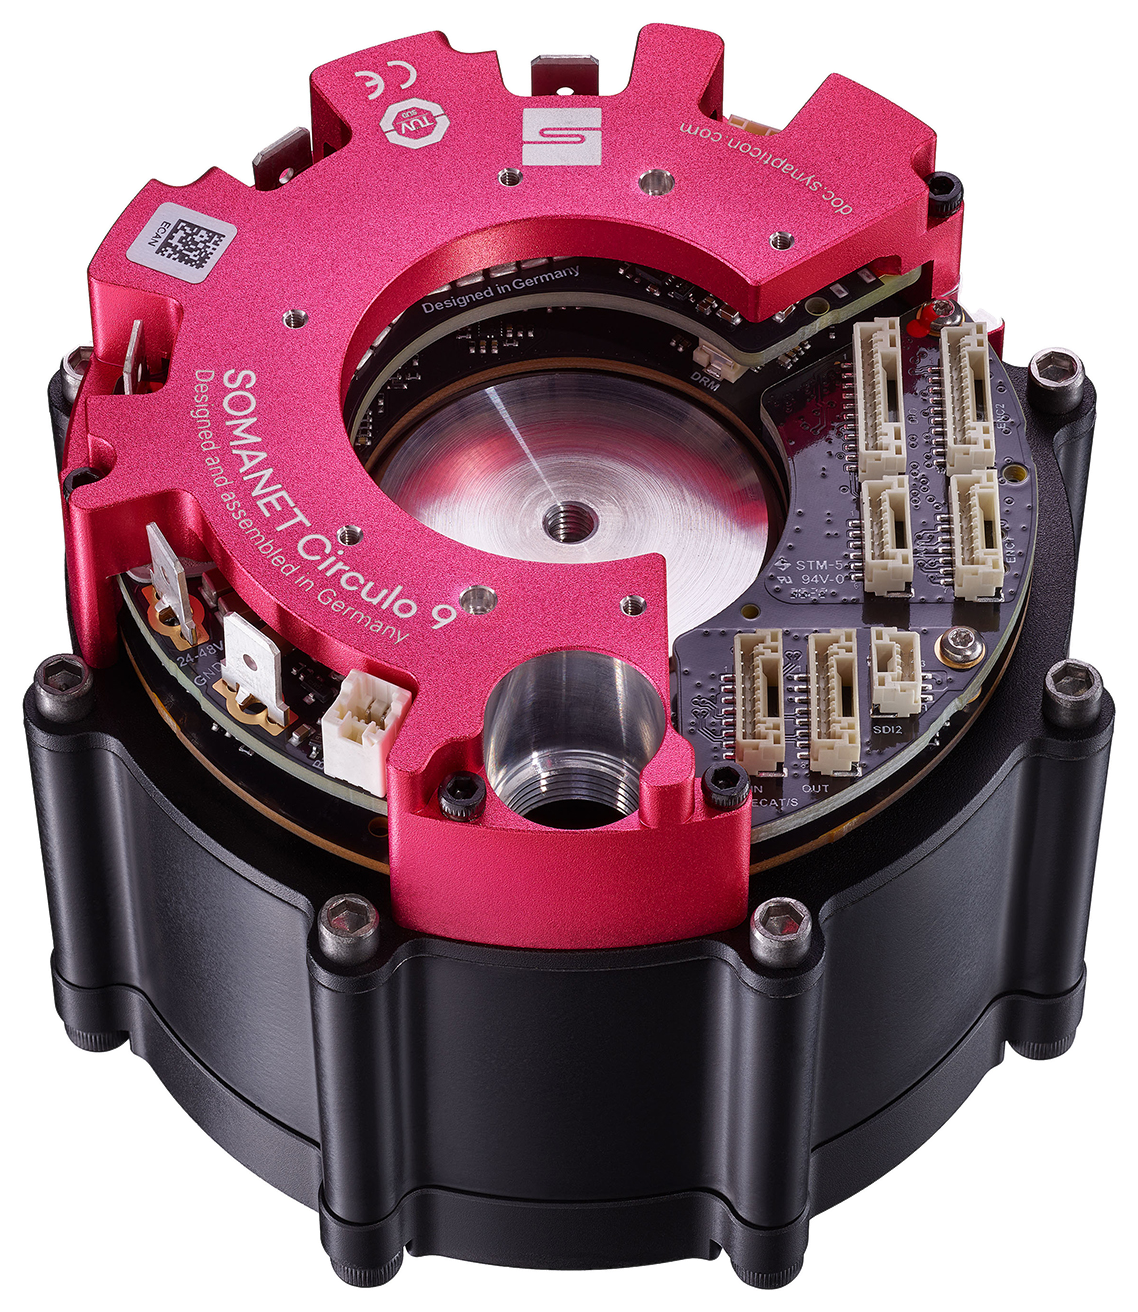
AJD-10-60-200
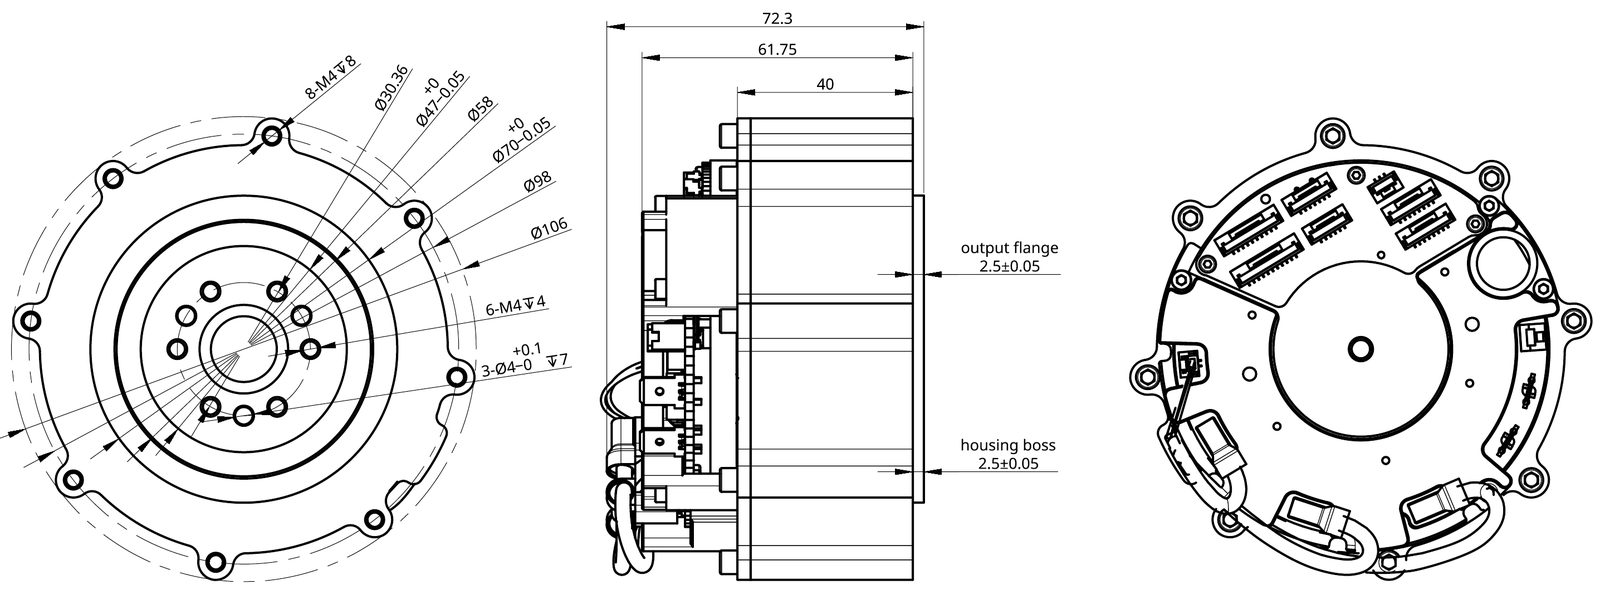
ECS1 尺寸图:集成式编码器(电机)。所有尺寸单位均为毫米。
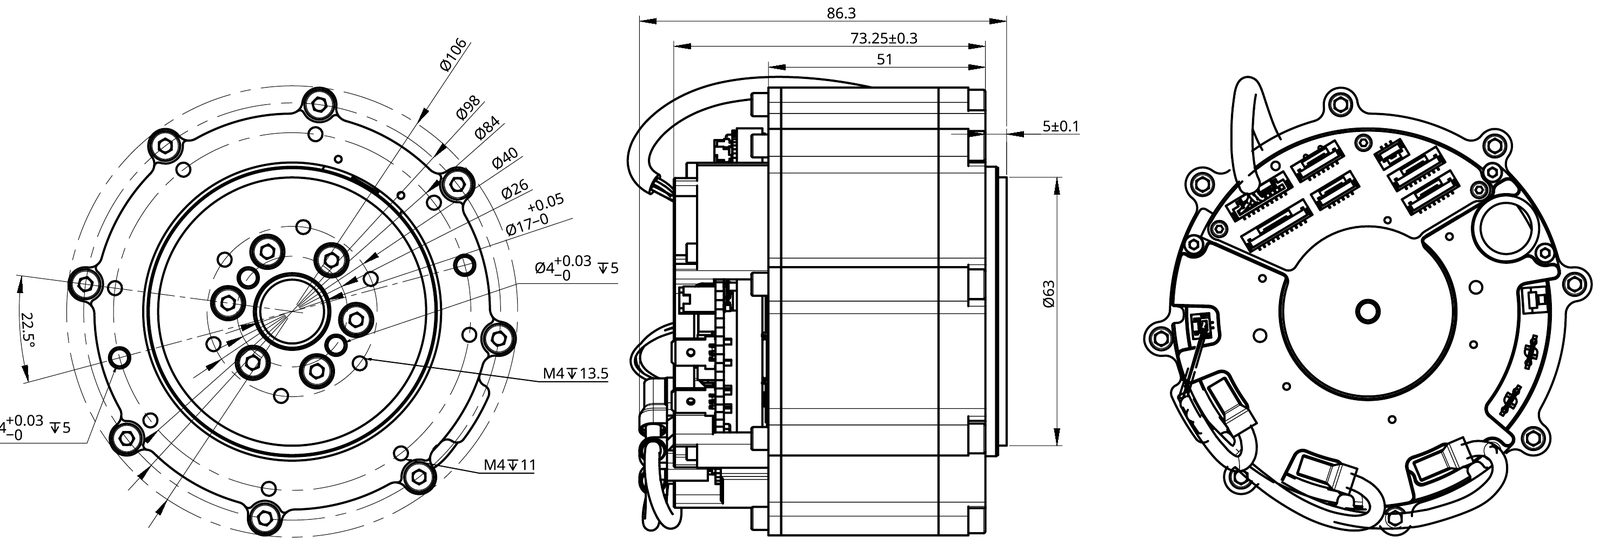
ECD2 尺寸图:双编码器(电机和从动端)。所有尺寸单位均为毫米。
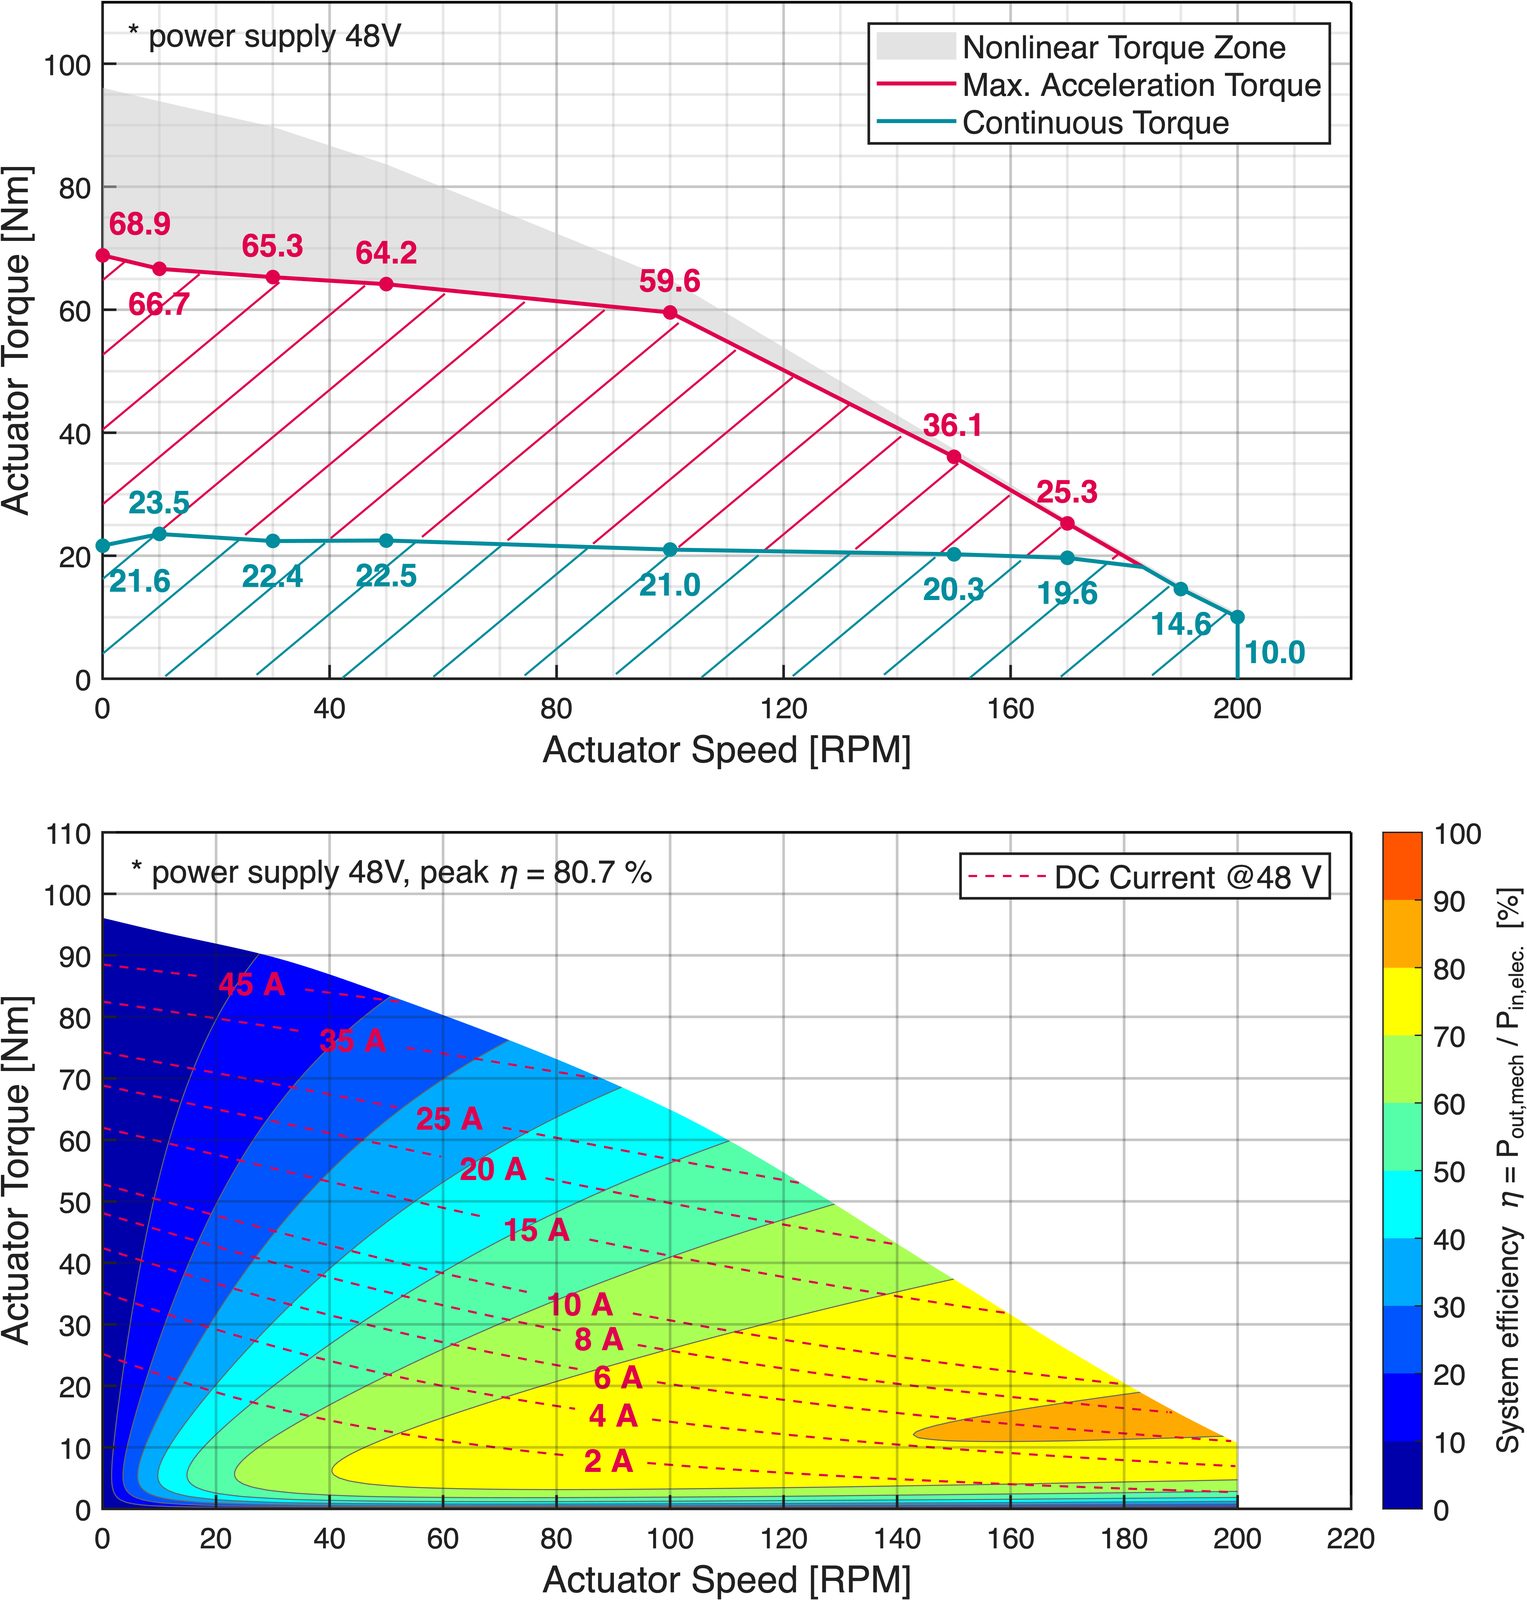
48 V 下的转矩-转速特性曲线(25 °C 环境温度下的持续转矩、最大加速转矩、非线性区域)以及直流供电时的系统效率。
48 V 下的功率
持续转矩
21 牛米
最大加速扭矩
68 牛米
卓越表现
624 W
额定转速
100 转/分
怠速转速
210 转/分
峰值扭矩密度
64,8 牛米/千克
紧急停止模式
紧急停止时刻
105 牛米
紧急停止延时
4,200 rad/s²
力学
重量 †
1.050 g
外径
106 毫米
长度 †
72.8 毫米
质量惯性(根据变速箱)
0.02 千克·平方米
变速箱
单级行星齿轮箱
翻译
9 : 1
变速箱间隙
< 13 arcmin
允许载荷 ‡
倾覆力矩
K · 24.5 牛米
径向载荷 (S1 / D2)
K · 1.021,7 / 653,9 N
轴向载荷
K · 766.3 N
K(静载荷)
1,92
动力总成与电子系统
发动机
20 对极(40 极)
转矩常数
241,7 mNm/臂
相阻抗
195 mΩ
相位电感
110 µH(1 kHz时)
集成驱动系统
SOMANET Circulo 9 (CR9-48-60)
供电电压
24 至 48 伏,峰值 60 伏
反馈与安全
电机编码器
20 位绝对值,MT(电池供电)
输出编码器(选配)
变速箱输出端20位绝对值
交流
EtherCAT (DS402)
安全功能
STO-SBC / 安全运动(FSoE)
标准配置
AJD-10…ECS1SS
电机编码器,STO-SBC
AJD-10…ECD2SS
+ 输出编码器,STO-SBC
AJD-10…ECD2SM
+ 输出编码器,安全运动
周边环境
工作温度
0 至 50 °C(环境温度)
储存温度
-30 至 70 °C
† 型号 ECS1SS。ECD2SS:1,230 克 / 86.3 毫米,ECD2SM:1,255 克 / 86.3 毫米。 ‡ 允许载荷采用常数 K 计算:当转速为额定转速且使用寿命为 10,000 小时时,K = 1;当转速 v 以转/分钟 (rpm) 为单位、使用寿命 t 以小时为单位时,K = (10,000 · 额定转速 / t / v)^1/3。
AJD-12-120-200
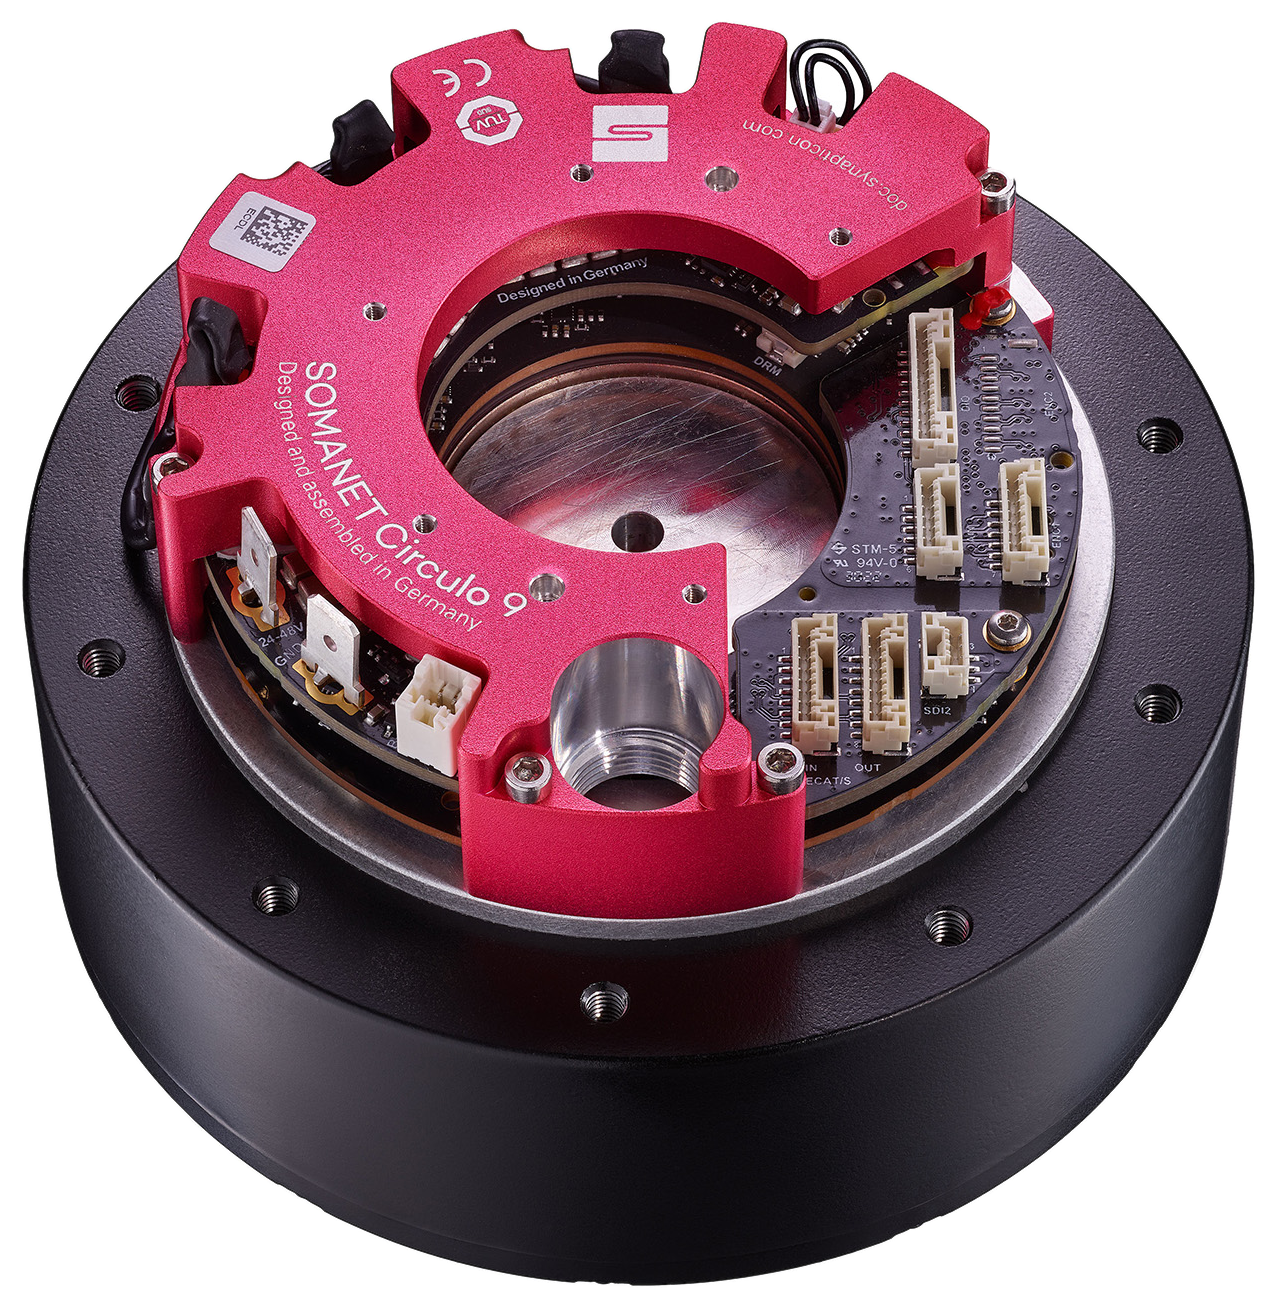
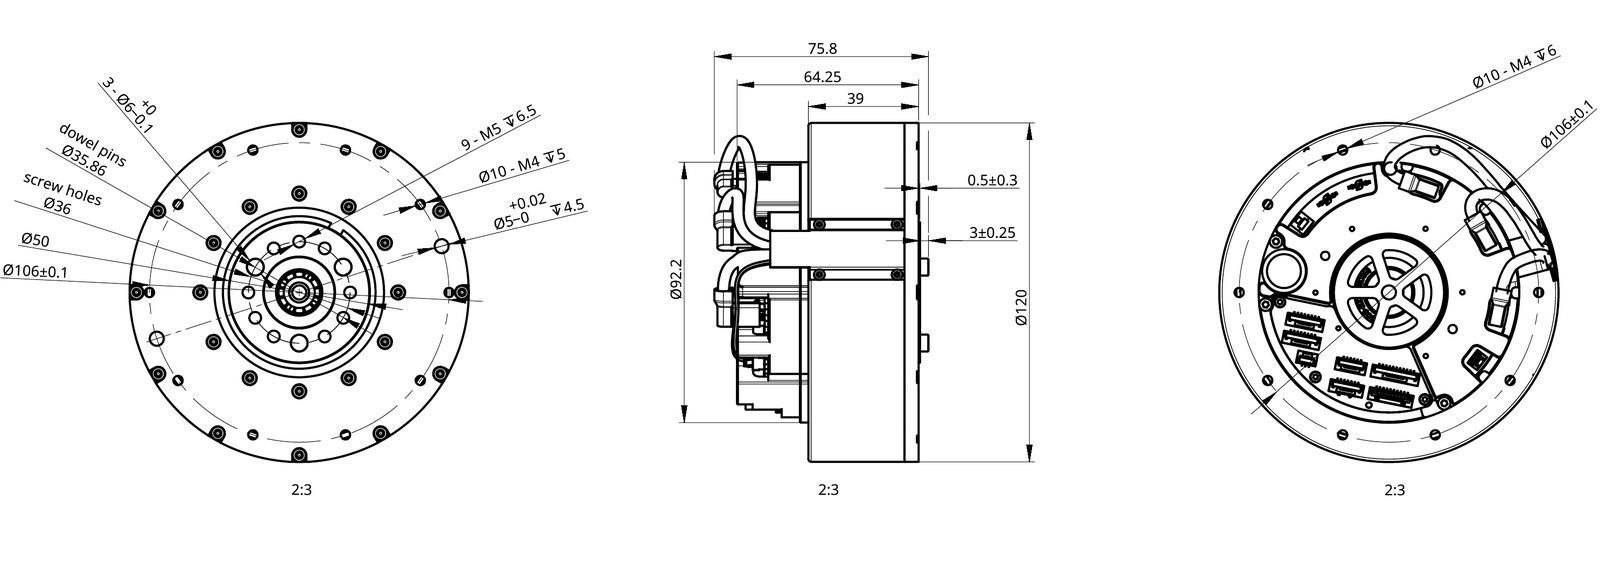
ECS1 尺寸图:集成式编码器(电机)。所有尺寸单位均为毫米。
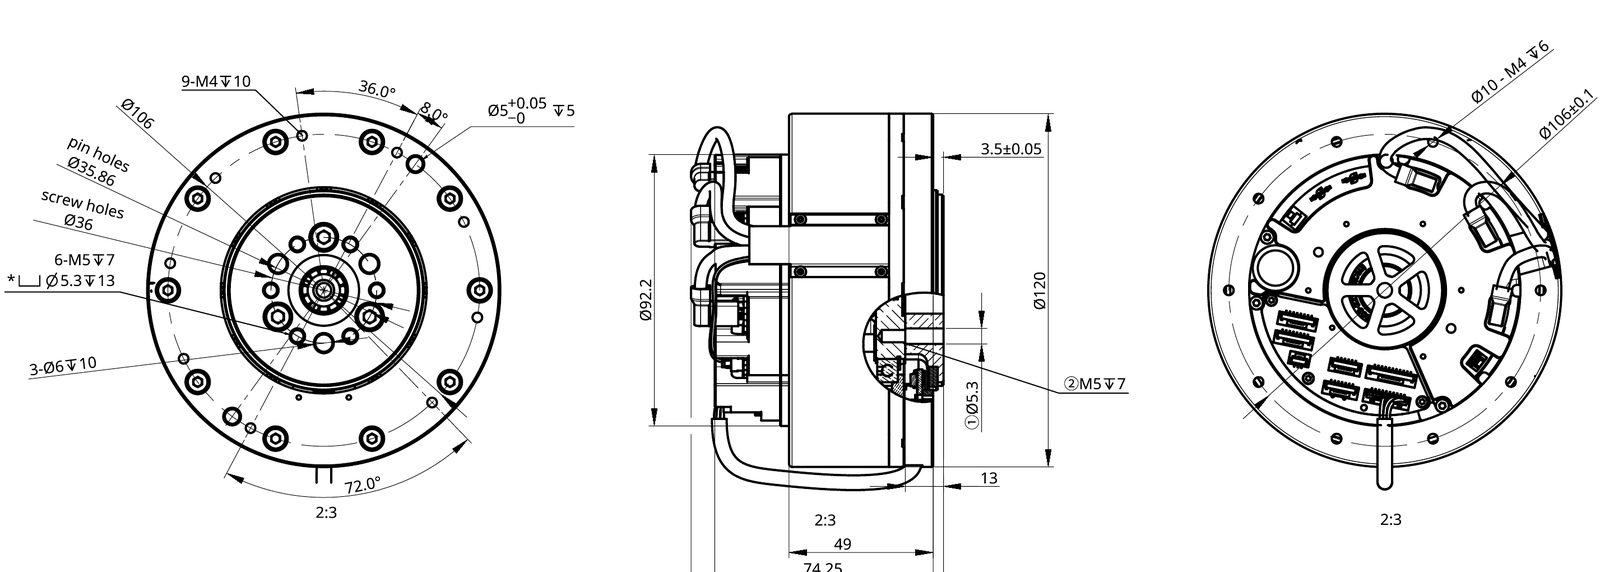
ECD2 尺寸图:双编码器(电机和从动端)。所有尺寸单位均为毫米。
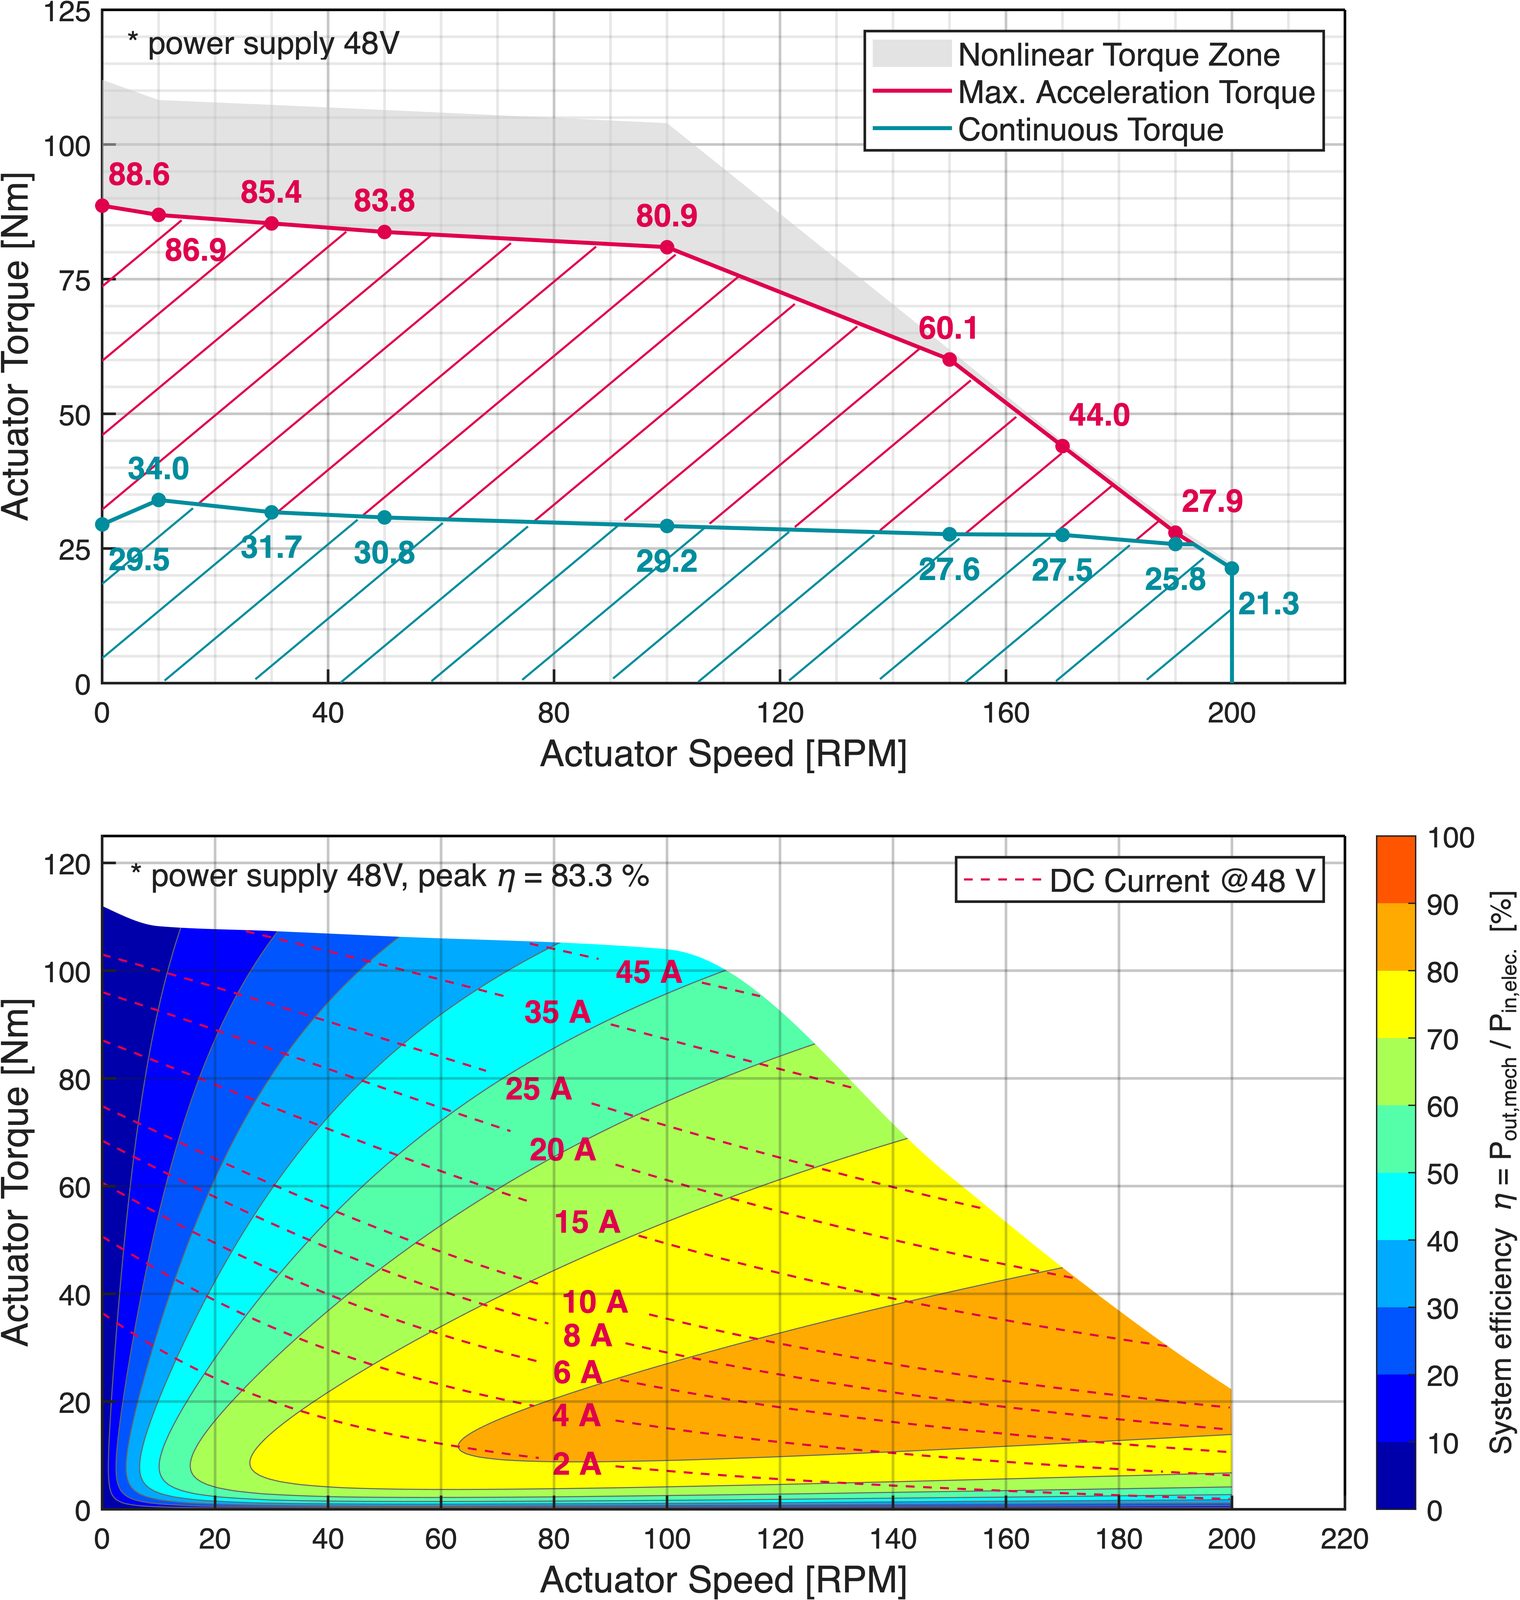
48 V 下的转矩-转速特性曲线(25 °C 环境温度下的持续转矩、最大加速转矩、非线性区域)以及直流供电时的系统效率。
48 V 下的功率
持续转矩
29 牛米
最大加速扭矩
102 牛米
卓越表现
1.036 W
额定转速
100 转/分
怠速转速
200 转/分
峰值扭矩密度
64,6 牛米/千克
紧急停止模式
紧急停止时刻
210 牛米
紧急停止延时
4,200 rad/s²
力学
重量 †
1.580 g
外径
120 毫米
长度 †
72.8 毫米
质量惯性(根据变速箱)
0.04 千克·平方米
变速箱
单级行星齿轮箱
翻译
9 : 1
变速箱间隙
< 11 arcmin
允许载荷 ‡
倾覆力矩
K · 30.6 牛米
径向载荷 (S1 / D2)
K · 1,331.0 / 850.4 N
轴向载荷
K · 900.4 N
K(静载荷)
1,72
动力总成与电子系统
发动机
21 对极(42 极)
转矩常数
233,9 mNm/臂
相阻抗
85 mΩ
相位电感
1 kHz 时为 90 µH
集成驱动系统
SOMANET Circulo 9 (CR9-48-60)
供电电压
24 至 48 伏,峰值 60 伏
反馈与安全
电机编码器
20 位绝对值,MT(电池供电)
输出编码器(选配)
变速箱输出端20位绝对值
交流
EtherCAT (DS402)
安全功能
STO-SBC / 安全运动(FSoE)
标准配置
AJD-12…ECS1SS
电机编码器,STO-SBC
AJD-12…ECD2SS
+ 输出编码器,STO-SBC
AJD-12…ECD2SM
+ 输出编码器,安全运动
周边环境
工作温度
0 至 50 °C(环境温度)
储存温度
-30 至 70 °C
† 型号 ECS1SS。ECD2SS:1.845 克 / 85.5 毫米,ECD2SM:1.870 克 / 85.5 毫米。 ‡ 允许载荷采用常数 K 计算:当转速为额定转速且使用寿命为 10,000 小时时,K = 1;当转速 v 以转/分钟 (rpm) 为单位、使用寿命 t 以小时为单位时,K = (10,000 · 额定转速 / t / v)^1/3。
制造商零件编号(MPN)可唯一标识每种型号。例如:AJD-08-20-400-ECD2SMS-00
产品系列
AJD
Actilink 关节动态
外径、扭矩和转速等级
08-20-400
08-20-400:直径 78.5 毫米,约 20 牛米,7.75:1 · 09-30-500:直径 88 毫米,约 30 牛米,9:1 · 10-60-200: Ø 106 mm,约 60 Nm,9:1 · 12-120-200:Ø 120 mm,约 120 Nm,9:1 · 10-40-500:Ø 106 mm,约 40 Nm,9:1
现场总线
EC
EC:EtherCAT
反馈编码器
D2
S1:内部编码器(电机) · D2:双编码器,内部安装在电机上,外部安装在输出端 · D3:其他组合
安全
SM
SS:STO / SBC 通过 IO · SM:安全运动(SIL 3,PL e,第 3 类)
刹车
S
N:无制动器 · S:弹簧驱动摩擦制动器 · P:永磁摩擦制动器 · M:Synapticon Microcoil(行程磁铁销)
版本
00
00:标准版
根据客户需求定制
XXXX
空:默认
各型号的标准配置详见相应产品说明。定制配置、交货期及最低订购量请咨询。
除了机械部件外,Synapticon 还提供从驱动、控制和传感器技术到整个系统控制与安全的一站式解决方案:涵盖整个机器人系统的概念设计、方案设计、可行性研究及集成服务。
制动器:摩擦制动器或Synapticon Microcoil
符合集成要求的机械设计和接口
电机和变速箱的选择(传动比、扭矩和转速等级)
附加传感器:扭矩测量、IMU
轴承和承重结构设计
热效应、紧急停止与使用寿命的协调
根据要求,可能会产生NRE费用。保留进行技术更改的权利。
