
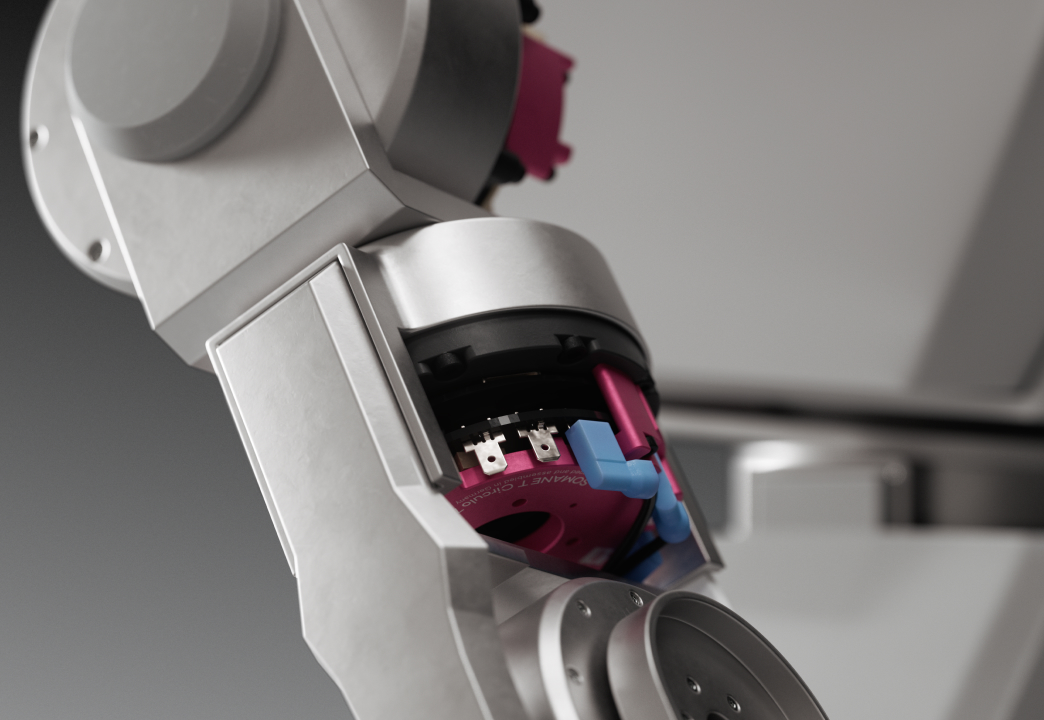
관절 수준의 정밀도
매우 적은 기어 유격과 팔, 다리, 몸통 관절의 핵심 궤도를 따라 정밀한 위치 제어.
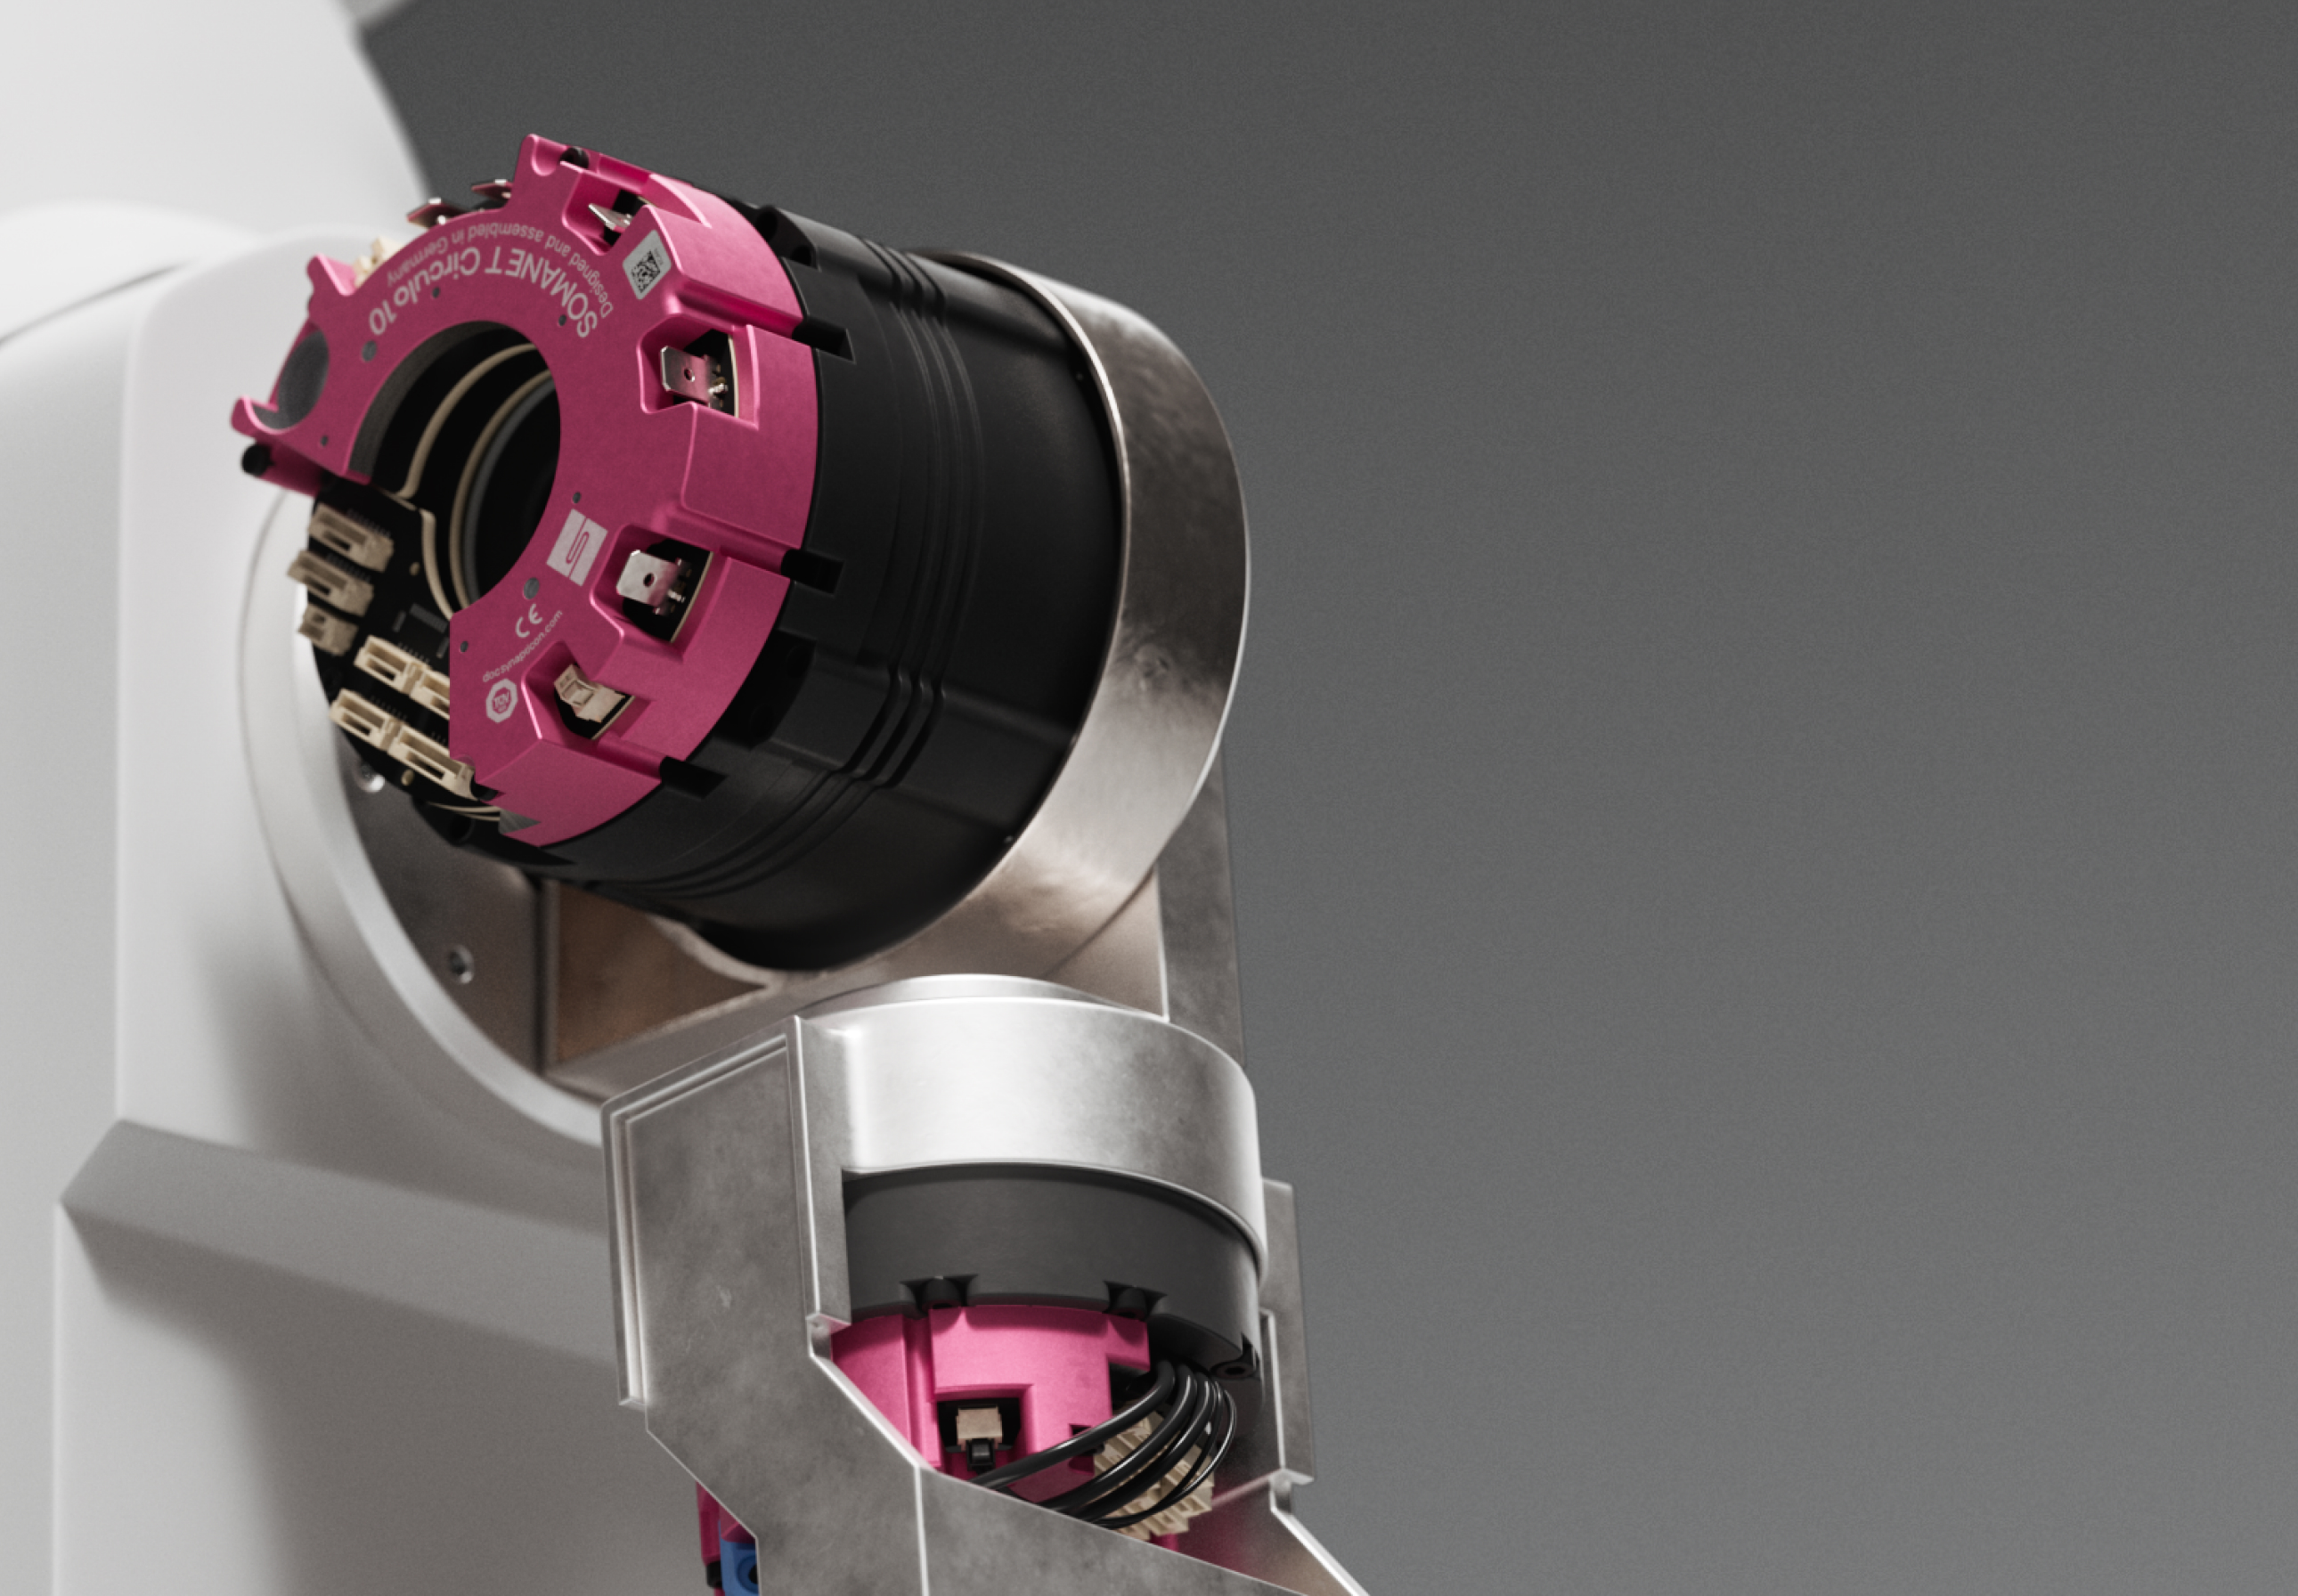
모듈형 로봇 공학을 위한 높은 토크 밀도 및 정밀한 동작 제어
휴머노이드 로봇 공학에 필요한 높은 토크 밀도, 정밀한 성능 및 유연성을 모두 갖춘 컴팩트한 디자인입니다.
ACTILINK-JD 8-12 및 ACTILINK-JD DUO의 모든 기술 사양이 포함된 데이터 시트를 다운로드하세요.
스팸이 아닙니다. 당사는 귀하의 문의에 답변하는 목적으로만 귀하의 정보를 사용합니다.
ACTILINK-JD 시리즈 액추에이터는 정밀한 동작 제어와 신뢰성이 중요한 동적 응용 분야에 이상적입니다.
매우 적은 기어 유격과 팔, 다리, 몸통 관절의 핵심 궤도를 따라 정밀한 위치 제어.
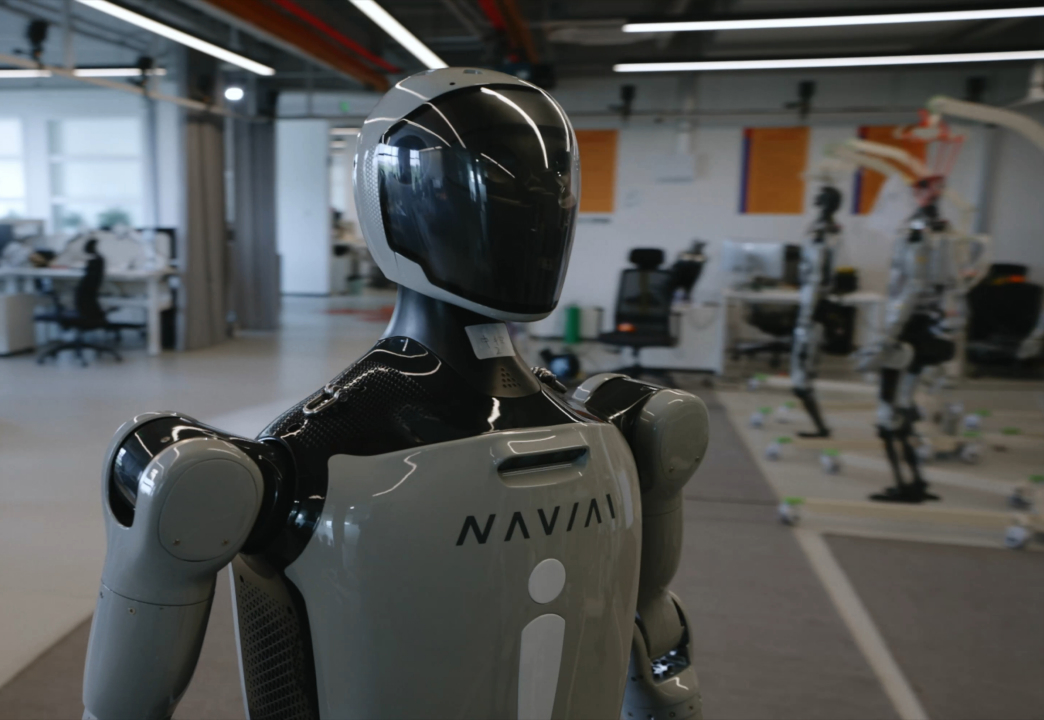
높은 토크 밀도는 이족 보행 로봇이 걷거나 달릴 때, 그리고 복잡한 균형 유지 작업을 수행할 때 민첩성을 보장합니다.
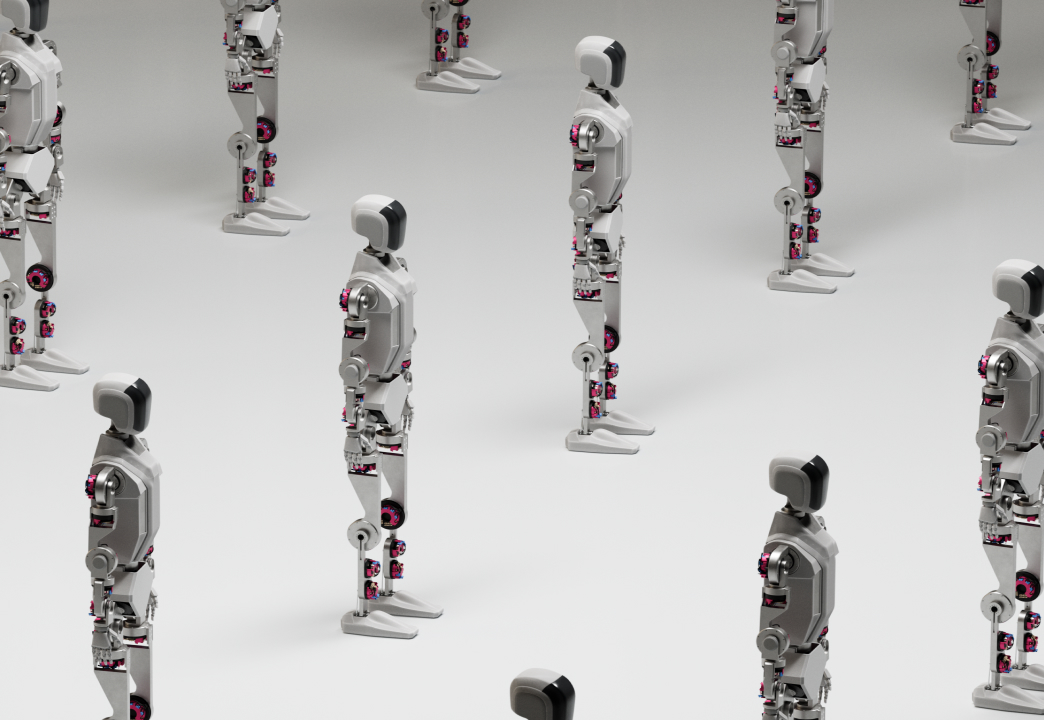
다양한 크기의 휴머노이드 플랫폼에 맞춰 성능을 확장할 수 있는, 콤팩트하고 가벼운 디자인.
다리, 몸통 및 팔 관절에 통합되어 있으며, 최대 64.8 Nm/kg의 최고 토크 밀도와 실시간 EtherCAT 동기화 기능을 통해 역동적인 이족 보행 및 균형 제어가 가능합니다.
고관절과 무릎 관절에 직접 내장되어 있습니다. 모터, 구동 장치 및 인코더가 극히 좁은 공간에 배치되어 있어, 사지의 관성 및 내부 배선량을 줄여줍니다.
고관절 및 무릎 보조 모듈에 적용됩니다. 극히 적은 기어 유격과 SIL3 / PLe(Cat. 3) 인증을 받은 안전 기능이 부드럽고 생체역학적으로 자연스러운 힘 피드백을 제공합니다.
탁월한 성능을 발휘하도록 개발 및 테스트되었습니다. 이는 높은 동력 전달 효율과 낮은 기어 유격을 갖춘 정교한 설계에, 고동적 모터와 높은 출력 밀도, 낮은 에너지 소비, 매우 작은 설치 공간을 갖춘 서보 구동 장치가 결합되어 가능해졌습니다.
이 시스템은 휴머노이드 로봇 아키텍처를 위해 개발되었으며, 시스템을 확장하거나 새로운 이족 보행 응용 분야에 적용하는 것을 더 쉽게 만들어 줍니다. 이는 특히 운동학적 요구 사항이 자주 변경되는 엔지니어링 팀에 큰 도움이 됩니다.
ACTILINK-JD는 유지보수 비용을 절감하고 배선 작업을 줄여줍니다. 까다로운 애플리케이션에서도 높은 효율성을 발휘하며, 확장성에 최적화된 가격을 제공합니다.
가격 문의하기ACTILINK-JD 8-12는 1단 유성 기어, 표준화된 EtherCAT DS402 통신 기능, 그리고 STO-SBC 및 FSoE를 통한 Safe Motion(SIL3, PLe, Cat. 3)을 포함한 견고한 안전 기능을 갖추고 있습니다.
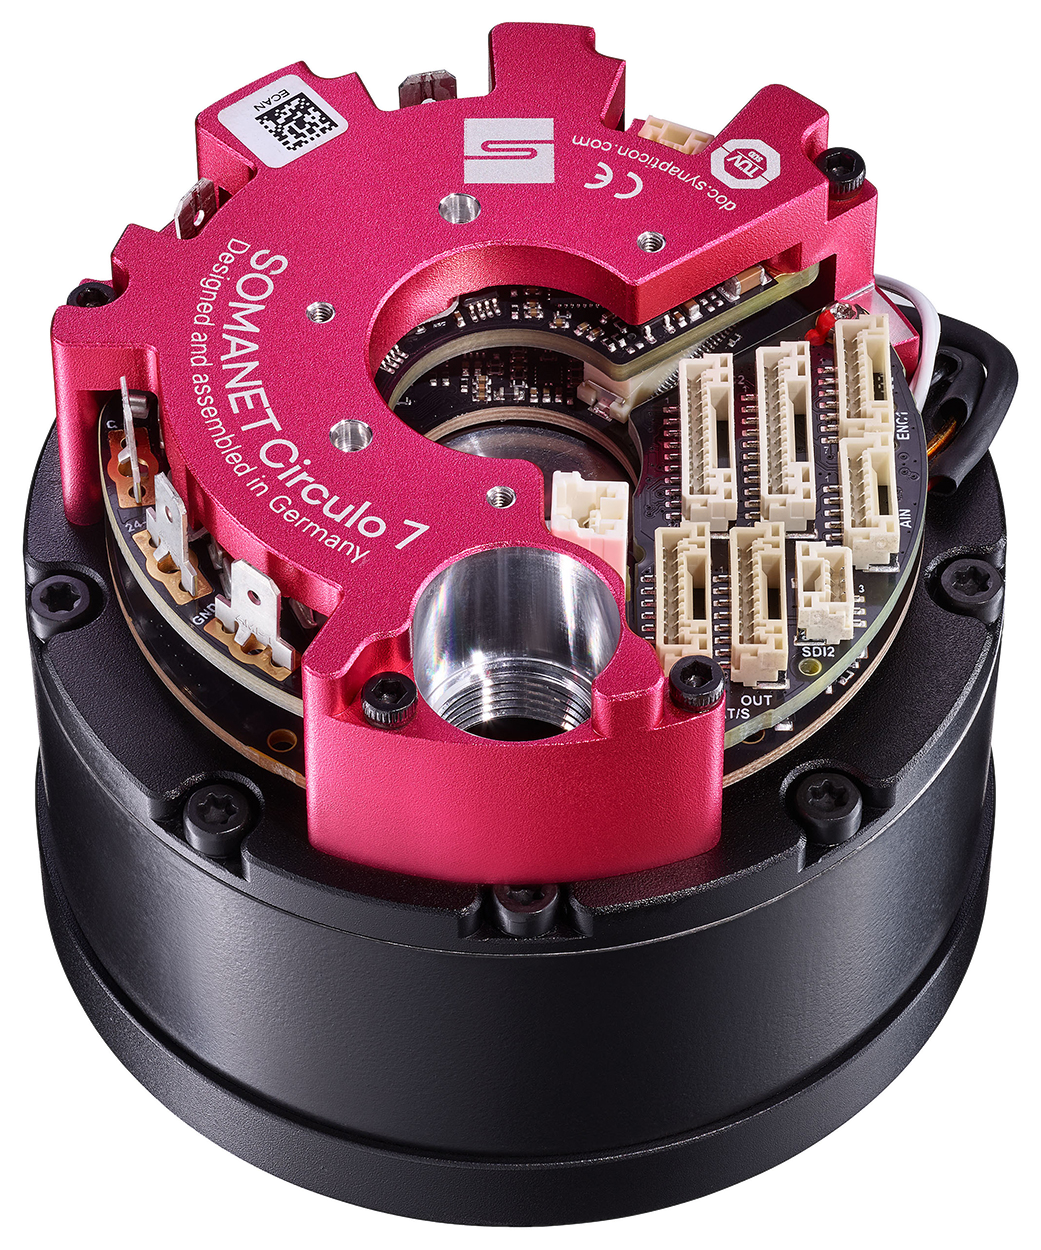 |  | 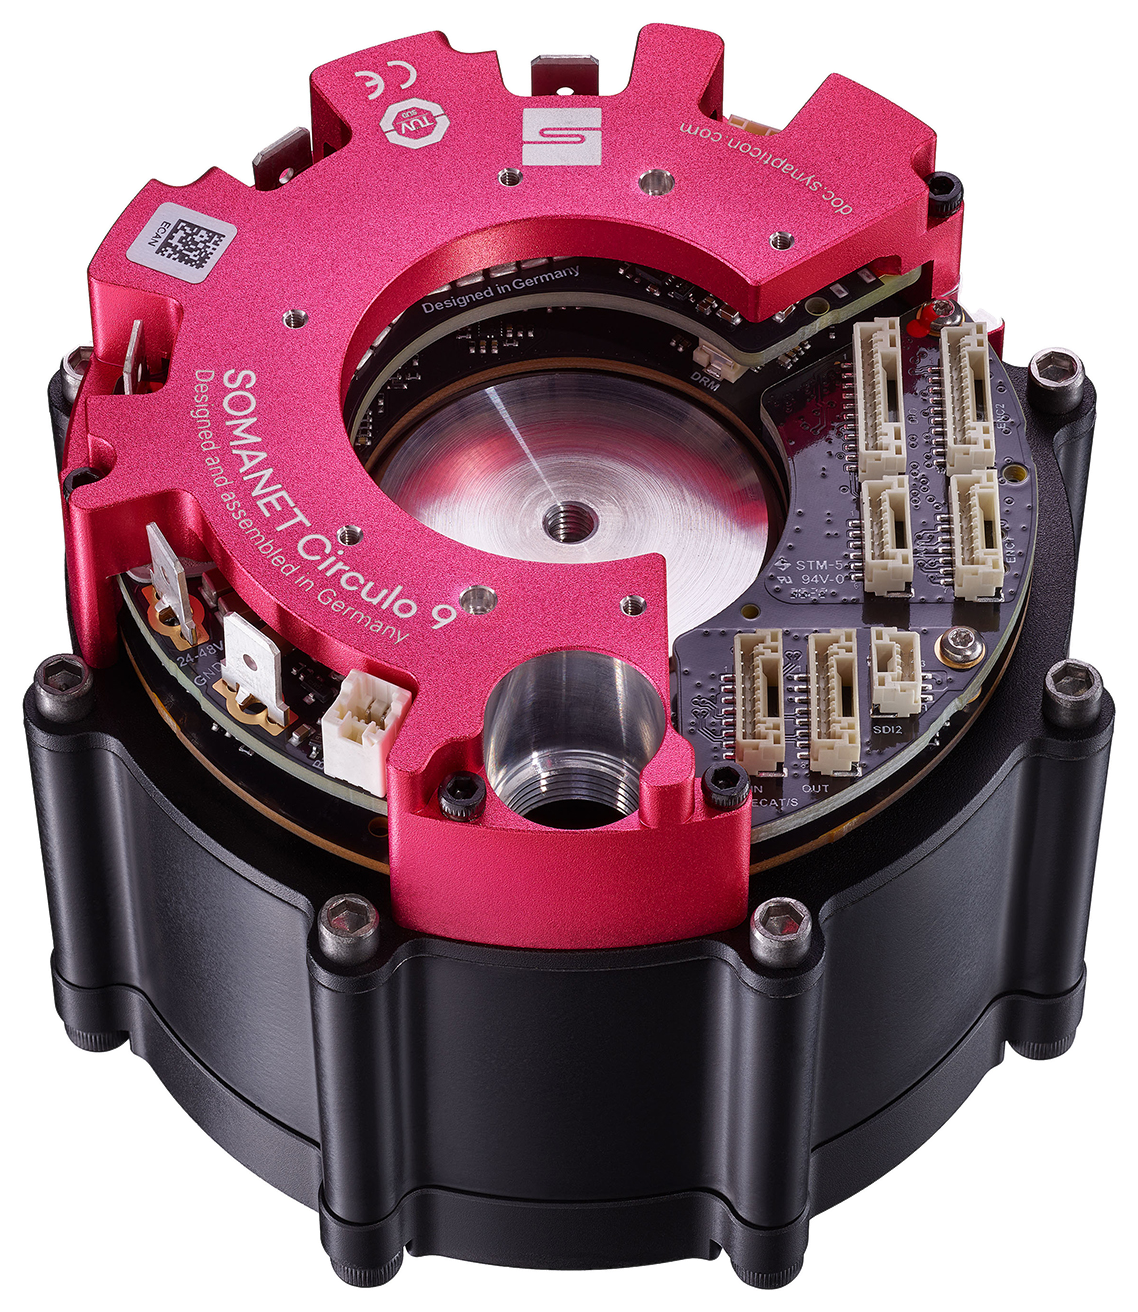 | 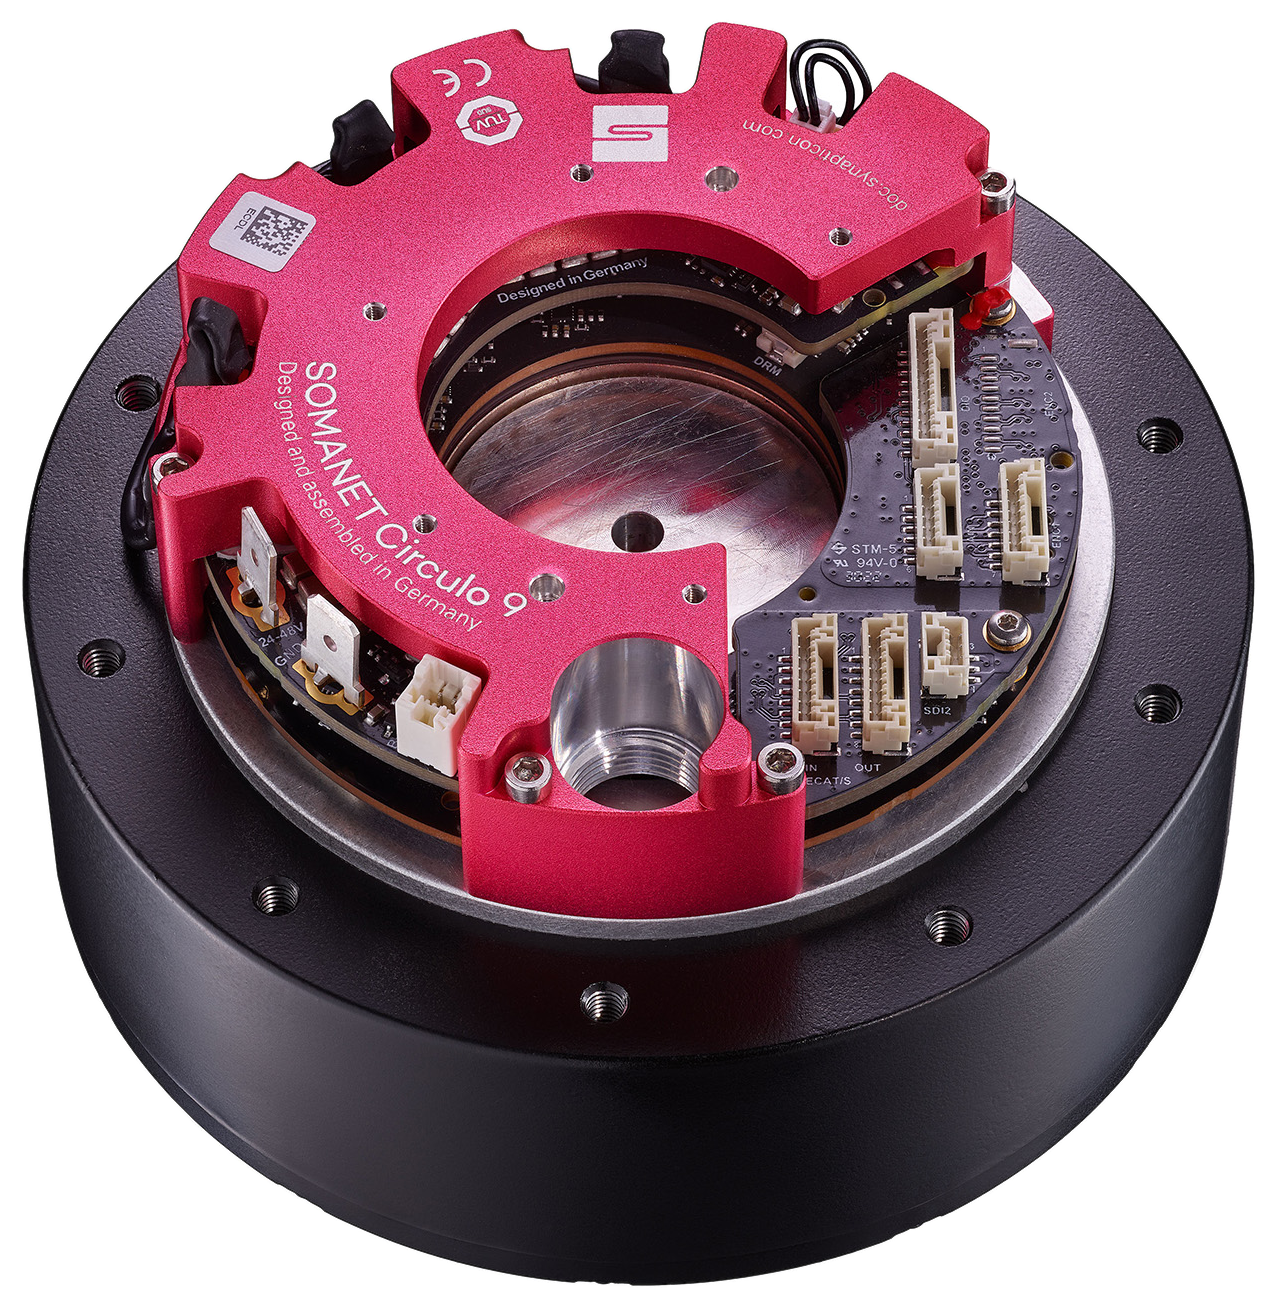 | |
| 사양 | ACTILINK-JD 8 | ACTILINK-JD 9 | ACTILINK-JD 10 | ACTILINK-JD 12 |
|---|---|---|---|---|
| 정격 토크 (Nm) | 7 | 11 | 21 | 29 |
| 최대 가속 토크 (Nm) | 17 | 30 | 68 | 102 |
| 최대 출력 (W) | 397 | 696 | 624 | 1036 |
| 최대 토크 밀도 (Nm/kg) | 33.3 | 38.0 | 64.8 | 64.6 |
| 공회전 회전수 (rpm) | 400 | 470 | 210 | 200 |
| 무게 (g) | 510 - 640 | 680 - 810 | 1050 - 1255 | 1580–1870 |
| 외경 (mm) | 78.5 - 80 | 88 | 106 | 120 |
| 길이 (mm) | 65.5 - 73 | 70.29 - 79.29 | 72.8 - 86.3 | 72.8 - 85.5 |
| 감속비 | 7.75 | 9 | 9 | 9 |
| 기어 유격 (분각) | < 22 | < 15 | < 13 | < 11 |
| 모터 인코더 | 19비트 절대값 | 19비트 절대값 | 20비트 절대값 | 20비트 절대값 |
| 출력 엔코더 | 20비트 절대값 | 20비트 절대값 | 20비트 절대값 | 20비트 절대값 |
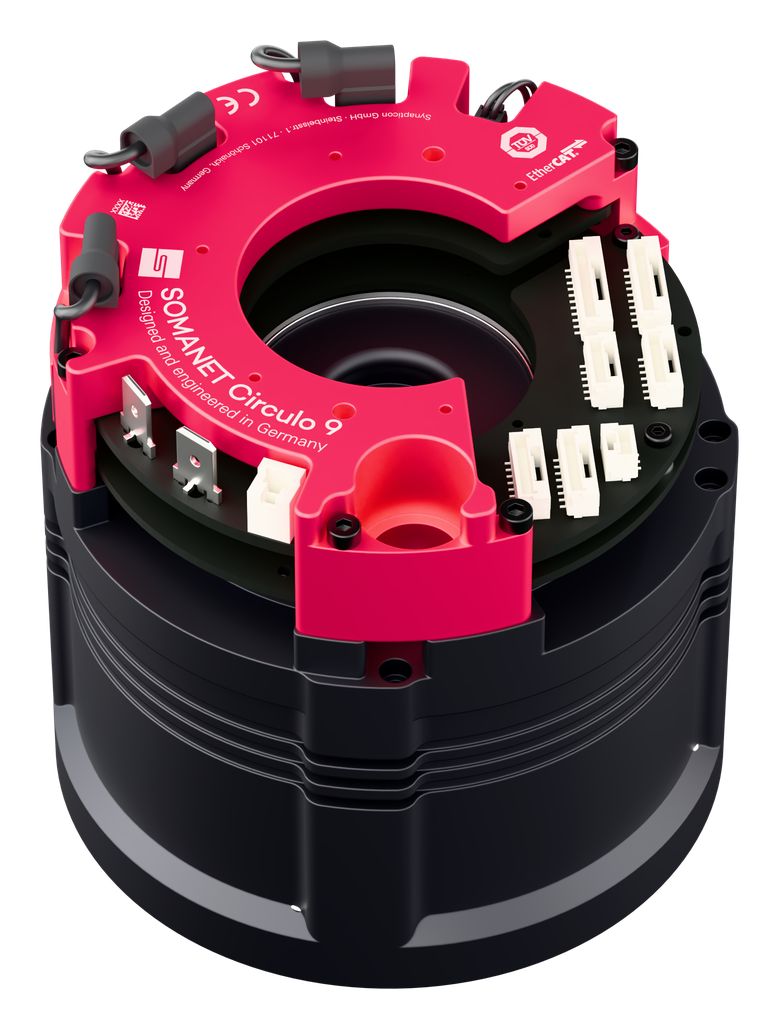
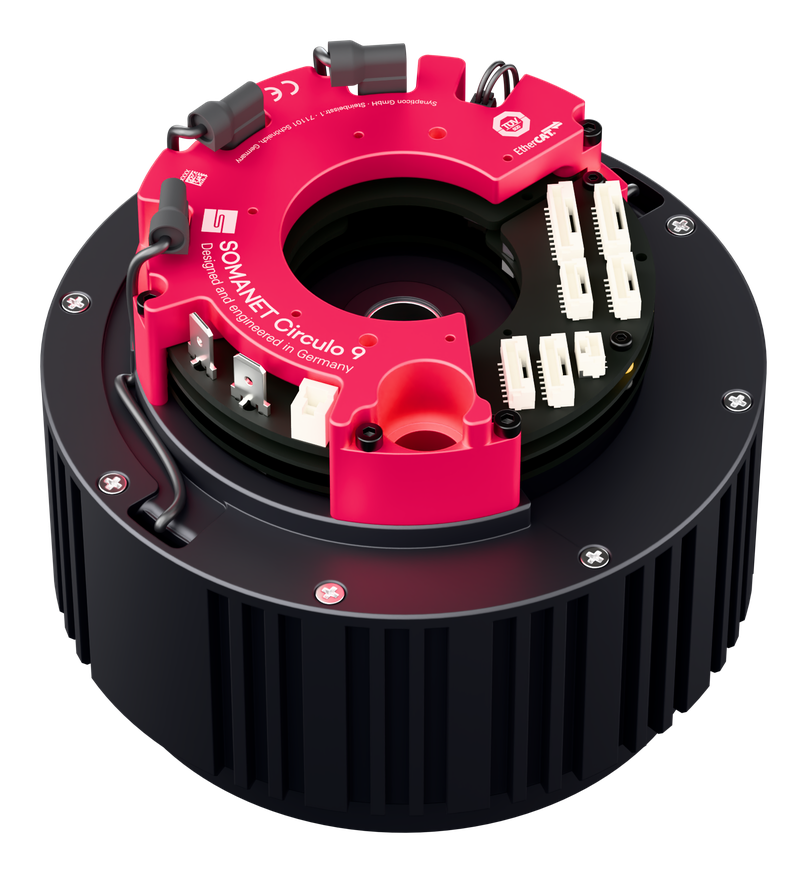
최대 215 Nm의 가속 토크와 케이블 배선을 위한 12.6mm 중공축을 갖추고 있습니다. 토크와 강성이 중요한 관절, 예를 들어 휴머노이드 로봇의 고관절과 무릎, 또는 로봇 개의 다리 등에 적합합니다.
 |  | |
| 사양 | 액티링크-JD 10 듀오 | 액티링크-JD 12 듀오 |
|---|---|---|
| 제품 변형 | AJB-10-120-150 | AJB-12-200-120 |
| 정격 토크 (Nm) | 43 | 95 |
| 최대 가속 토크 (Nm) | 120 | 215 |
| 정격 출력 (W) | 477 | 628 |
| 최대 토크 밀도 (Nm/kg) | 77.8 | 86.5 |
| 공회전 회전수 (rpm) | 170 | 120 |
| 외경 (mm) | 96 | 124 |
| 길이 (mm) | 101.3 | 102.2 |
| 무게 (g) | 1542 | 2485 |
| 감속비 | 19,612 : 1 | 20 : 1 |
| 통합 구동 장치 | SOMANET™ Circulo 9 | SOMANET™ Circulo 9 |
| 보안 기능 | STO-SBC / 안전 모션 (FSoE) | STO-SBC / 안전 모션 (FSoE) |
자사의 CAD 시스템에서 바로 통합 기능을 테스트해 보시겠습니까? 전체 3D 모델은 STEP, Parasolid 또는 IGES 형식으로 제공되며, 시뮬레이션용으로는 URDF 형식으로도 제공됩니다.
CAD 모델 다운로드당사의 제품 및 귀사의 응용 분야에 통합 구동 기술을 적용하는 방법에 대해 기꺼이 상담해 드리겠습니다. 개발 단계에 상관없이 귀하의 프로젝트에 대해 언제든지 문의해 주십시오.
전문가 상담 요청하기
귀사의 휴머노이드 플랫폼에 대해 알려주시면, 생산 수량과 확장 계획에 맞춰 견적을 작성해 드리겠습니다.
스팸이 아닙니다. 당사는 귀하의 문의에 답변하는 목적으로만 귀하의 정보를 사용합니다.
