
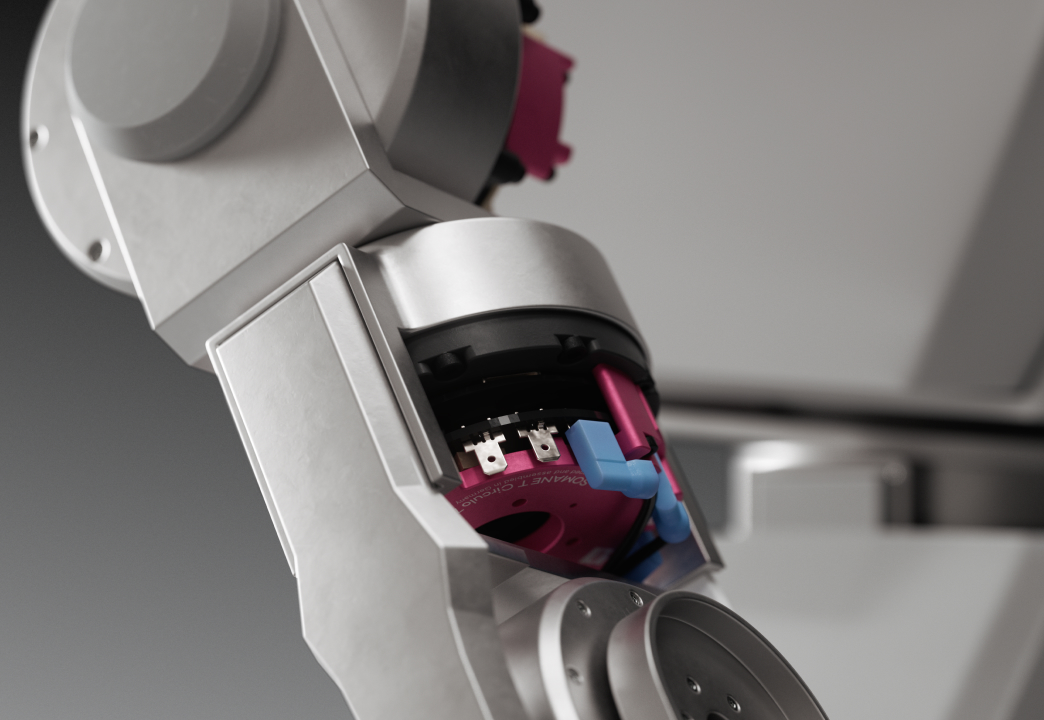
Präzision auf Gelenkebene
Extrem geringes Getriebespiel und exakte Positionsregelung entlang der kritischen Bahnen von Arm-, Bein- und Rumpfgelenken.
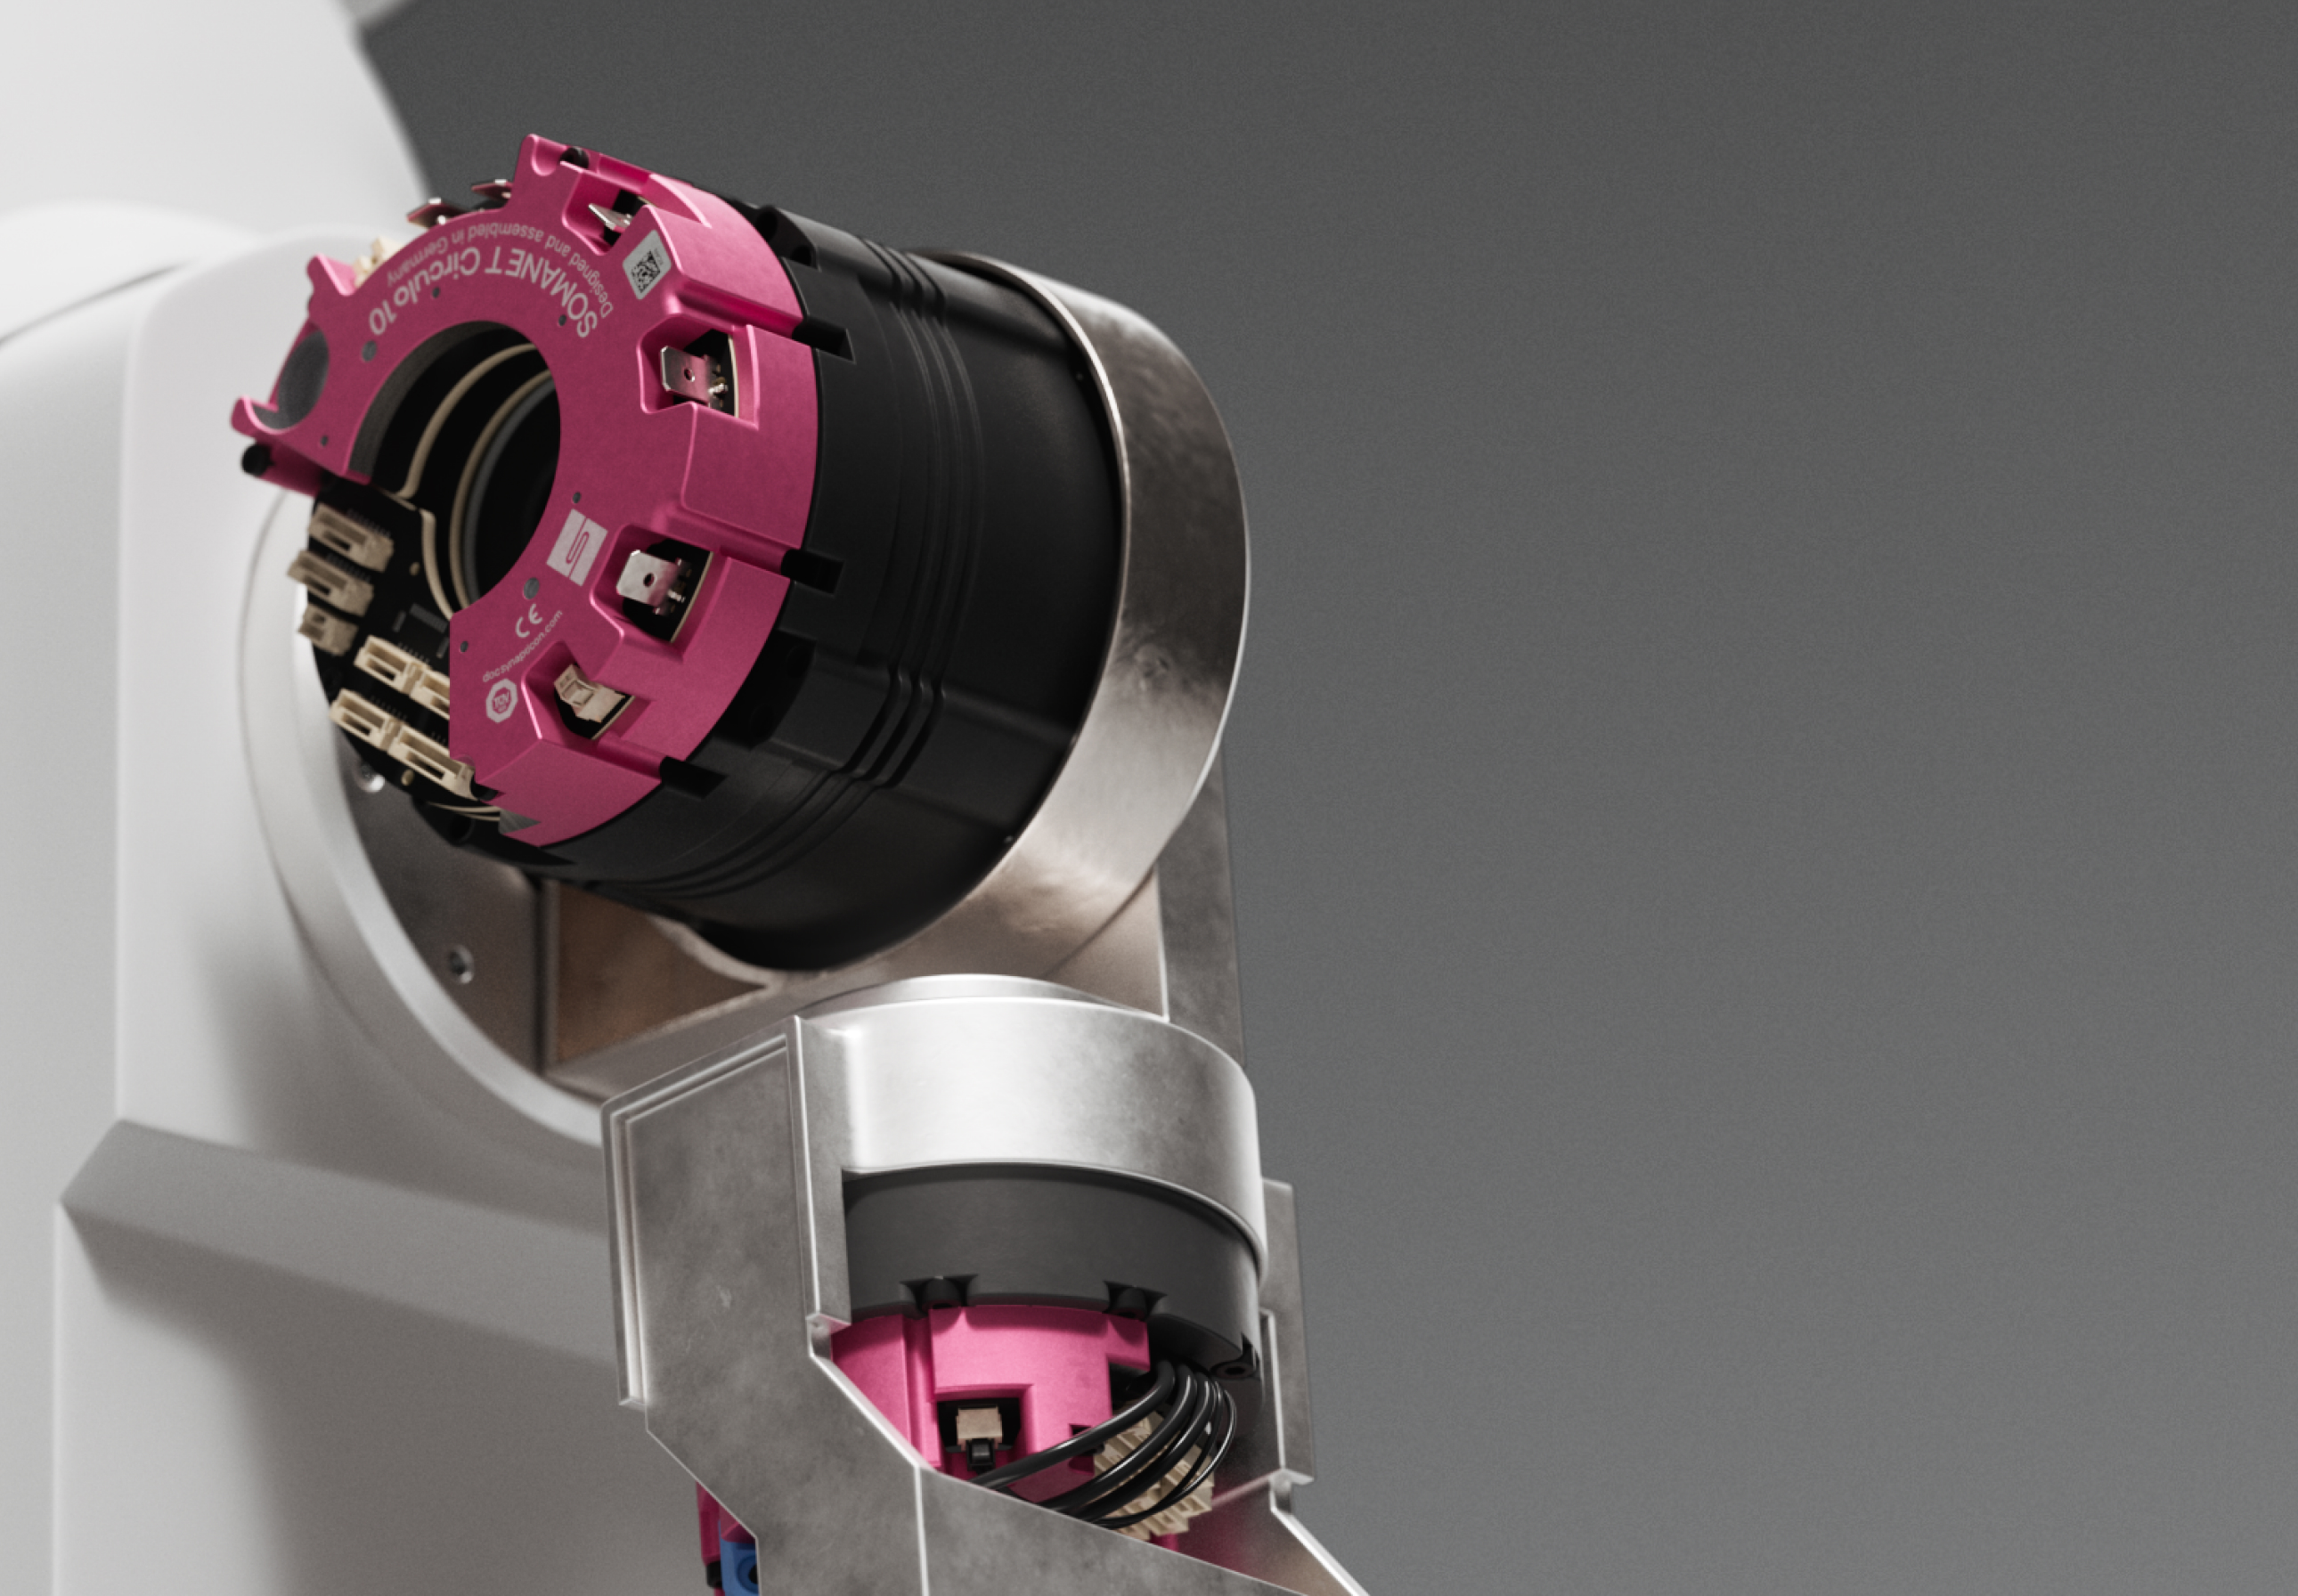
Hohe Drehmomentdichte & präzise Bewegungsregelung für modulare Robotik
Ein kompaktes Design, das hohe Drehmomentdichte, präzise Performance und Flexibilität für die humanoide Robotik vereint.
Laden Sie die Datenblätter zu ACTILINK-JD 8-12 und ACTILINK-JD DUO mit allen technischen Spezifikationen herunter.
Kein Spam. Wir verwenden Ihre Daten ausschließlich, um Ihre Anfrage zu beantworten.
Die Aktuatoren der ACTILINK-JD-Serie sind ideal für dynamische Anwendungen, in denen präzise Bewegungsregelung und Zuverlässigkeit entscheidend sind.
Extrem geringes Getriebespiel und exakte Positionsregelung entlang der kritischen Bahnen von Arm-, Bein- und Rumpfgelenken.
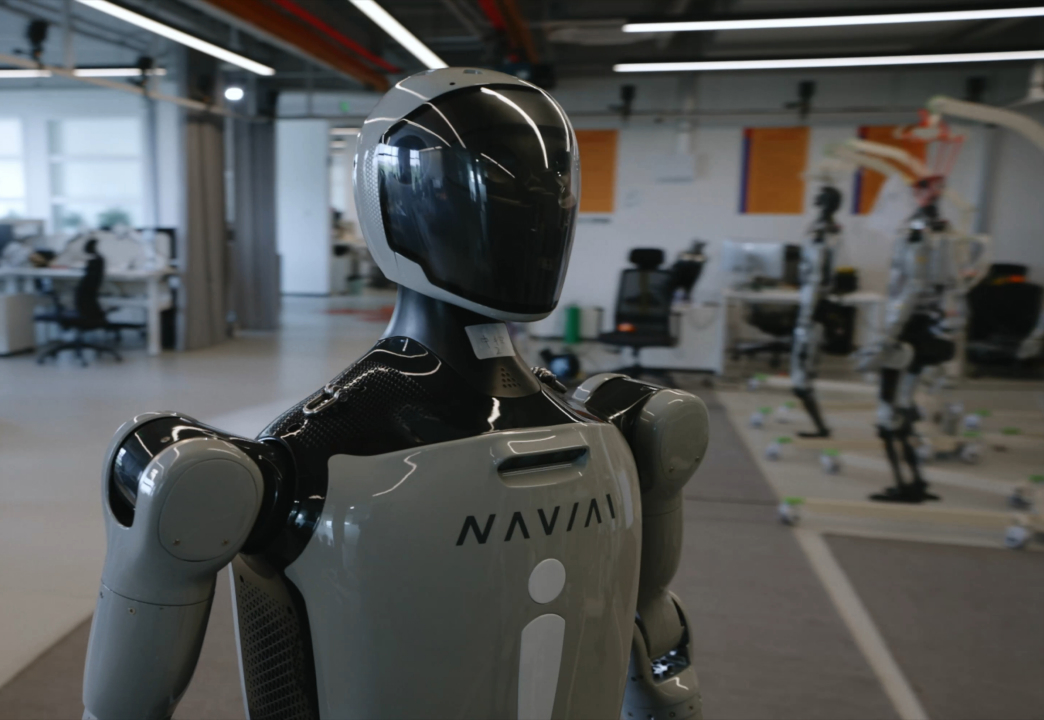
Die hohe Drehmomentdichte sorgt für Agilität beim Gehen, Laufen und bei komplexen Balanceaufgaben zweibeiniger Roboter.
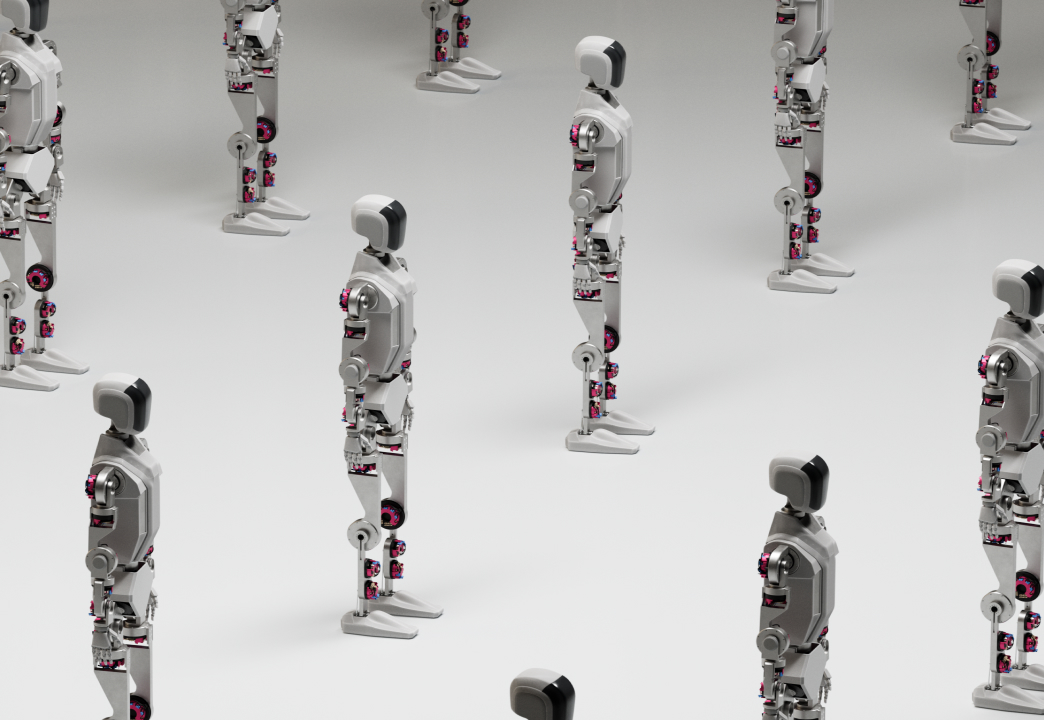
Kompaktes, leichtes Design mit skalierbarer Leistung für humanoide Plattformen unterschiedlicher Größe.
Integriert in Bein-, Rumpf- und Armgelenke, mit einer Spitzen-Drehmomentdichte von bis zu 64.8 Nm/kg und EtherCAT-Synchronisation in Echtzeit für dynamisches zweibeiniges Gehen und Balanceregelung.
Direkt in Hüft- und Kniegelenke eingebaut. Motor, Antrieb und Encoder sitzen auf kleinstem Raum, das reduziert die Massenträgheit der Gliedmaßen und die interne Verkabelung.
Eingesetzt in Hüft- und Knie-Assistenzmodulen. Extrem geringes Getriebespiel und Sicherheitsfunktionen, zertifiziert nach SIL3 / PLe (Cat. 3), sorgen für ein weiches, biomechanisch natürliches Kraftfeedback.
Entwickelt und getestet für hervorragende Performance. Möglich macht das ein durchdachtes Design mit hoher Kraftübertragung und geringem Getriebespiel, kombiniert mit einem hochdynamischen Motor und einem Servoantrieb mit hoher Leistungsdichte, geringem Energieverbrauch und sehr kleinem Bauraum.
Das System wurde für humanoide Roboterarchitekturen entwickelt und macht es einfacher, Systeme zu skalieren oder an neue zweibeinige Anwendungen anzupassen. Das hilft vor allem Engineering-Teams, deren kinematische Anforderungen sich häufig ändern.
ACTILINK-JD senkt die Wartungskosten und reduziert die Verkabelung. Hohe Effizienz in anspruchsvollen Anwendungen, zu einem Preis, der fürs Skalieren gemacht ist.
Preise anfragenDie ACTILINK-JD 8-12 verfügen über ein einstufiges Planetengetriebe, standardisierte EtherCAT-DS402-Kommunikation und robuste Sicherheitsfunktionen, darunter STO-SBC und Safe Motion über FSoE (SIL3, PLe, Cat. 3).
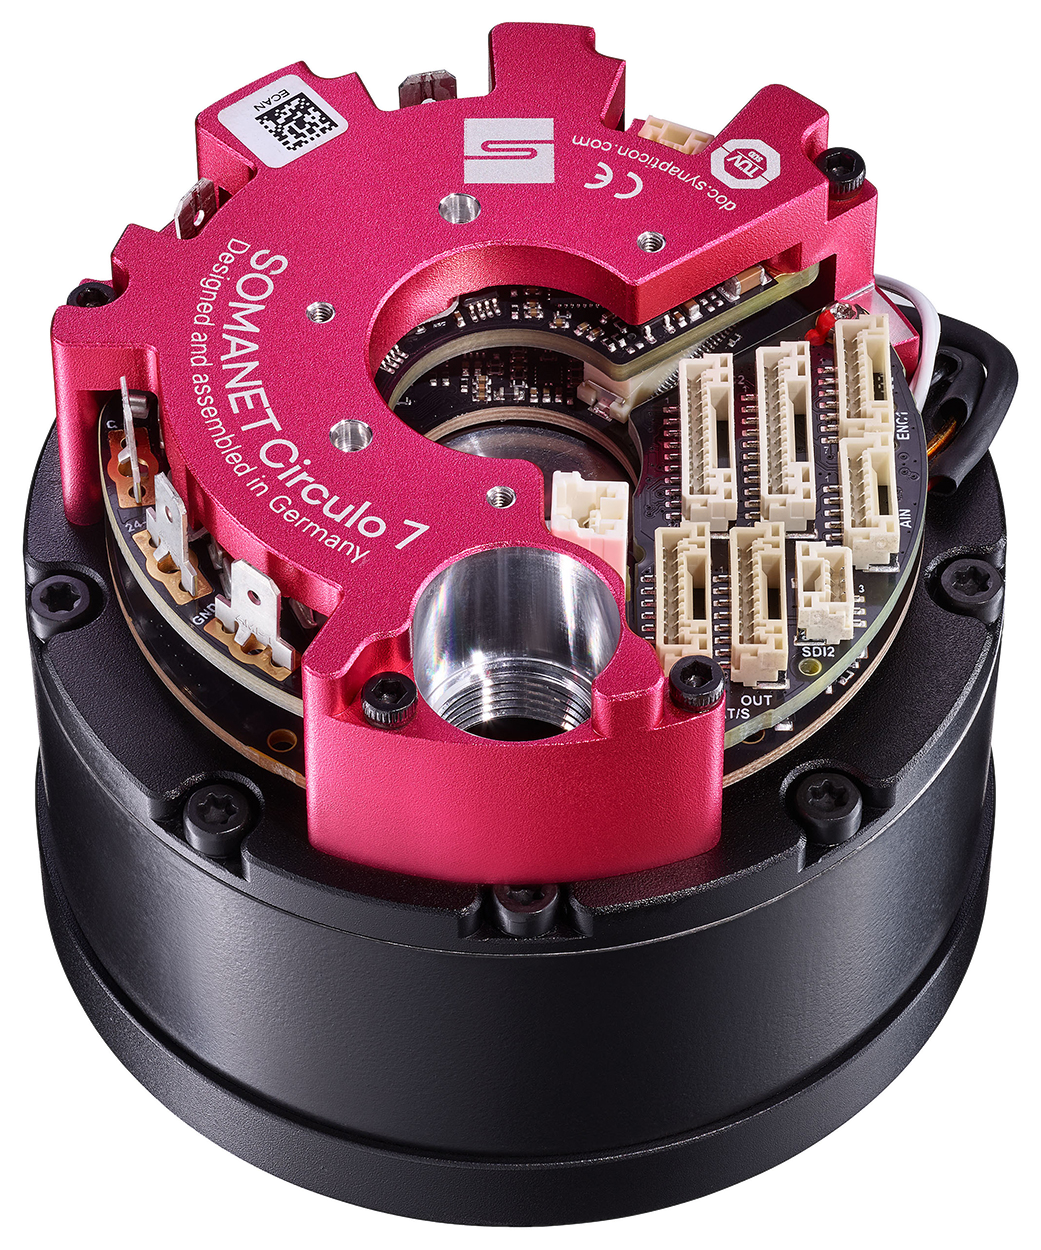 |  | 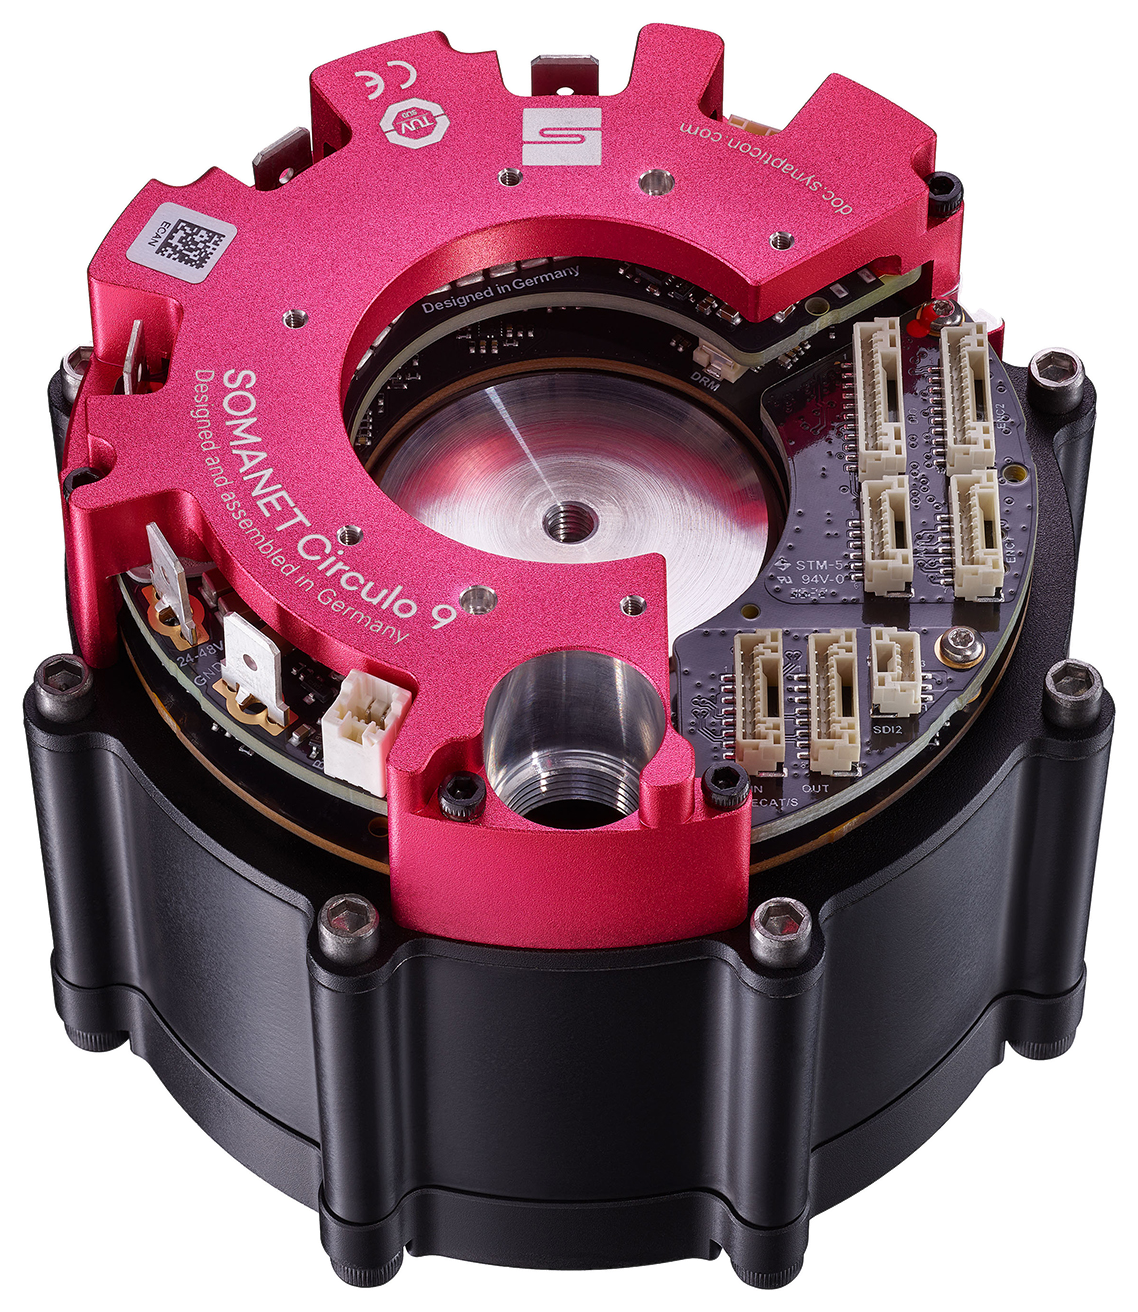 | 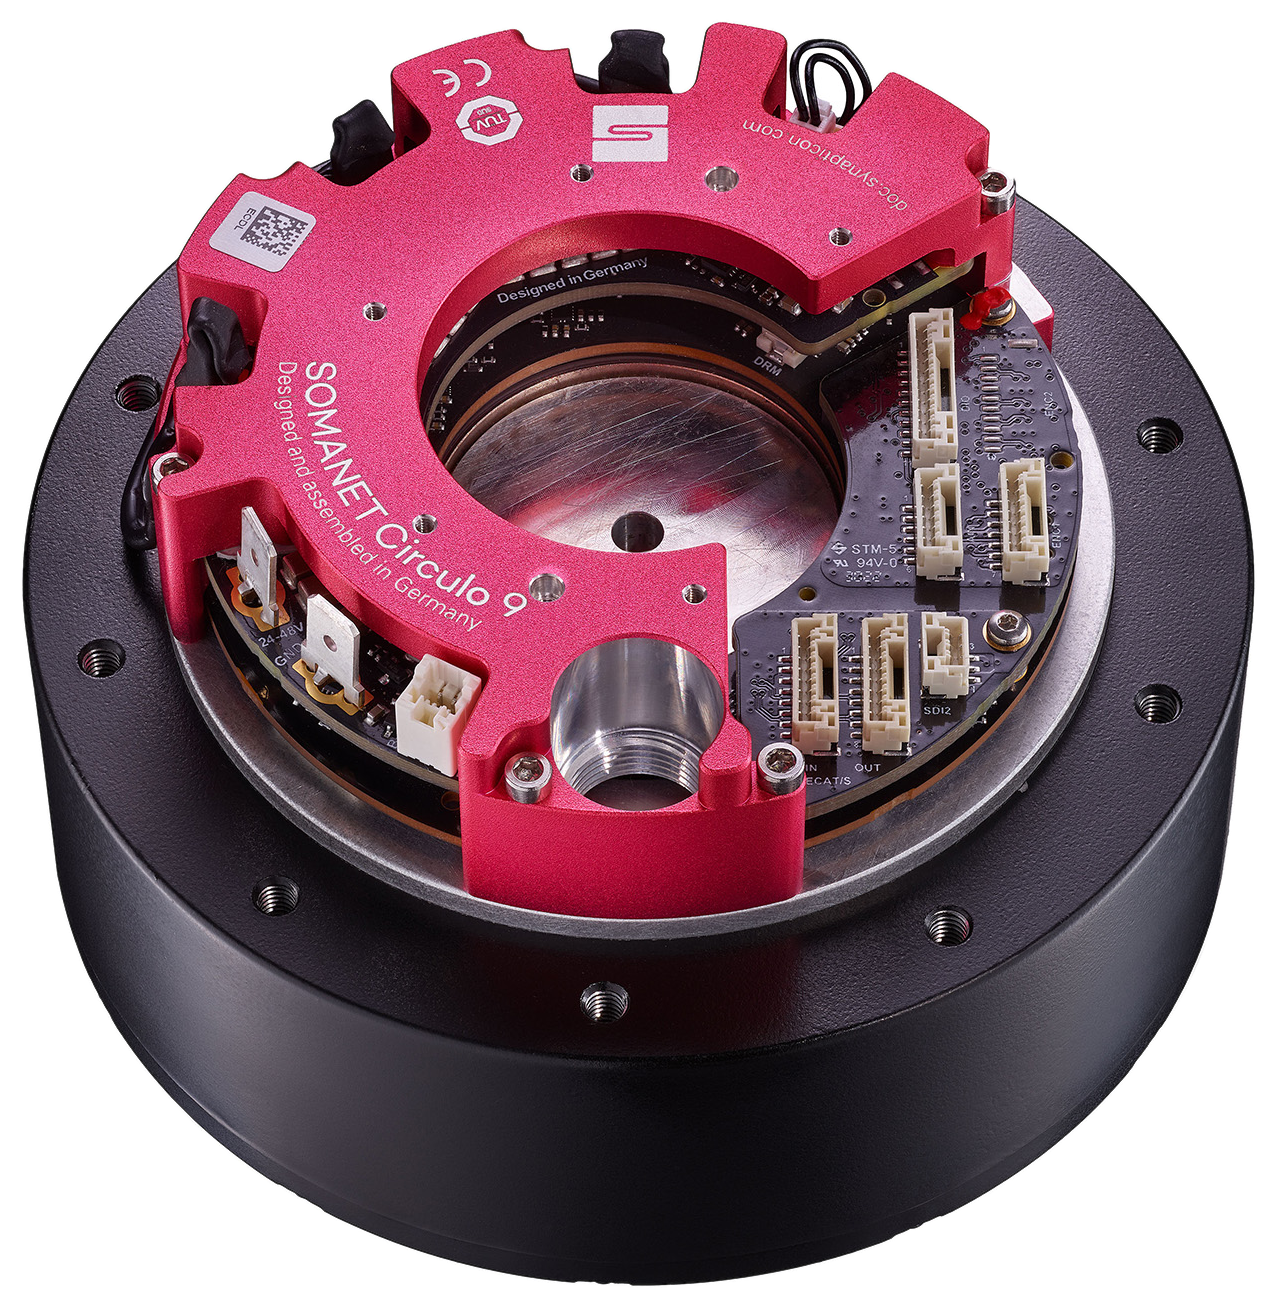 | |
| Spezifikation | ACTILINK-JD 8 | ACTILINK-JD 9 | ACTILINK-JD 10 | ACTILINK-JD 12 |
|---|---|---|---|---|
| Dauerdrehmoment (Nm) | 7 | 11 | 21 | 29 |
| Max. Beschleunigungsmoment (Nm) | 17 | 30 | 68 | 102 |
| Spitzenleistung (W) | 397 | 696 | 624 | 1036 |
| Spitzen-Drehmomentdichte (Nm/kg) | 33.3 | 38.0 | 64.8 | 64.6 |
| Leerlaufdrehzahl (U/min) | 400 | 470 | 210 | 200 |
| Gewicht (g) | 510 - 640 | 680 - 810 | 1050 - 1255 | 1580 - 1870 |
| Außendurchmesser (mm) | 78.5 - 80 | 88 | 106 | 120 |
| Länge (mm) | 65.5 - 73 | 70.29 - 79.29 | 72.8 - 86.3 | 72.8 - 85.5 |
| Untersetzung | 7.75 | 9 | 9 | 9 |
| Getriebespiel (Winkelminuten) | < 22 | < 15 | < 13 | < 11 |
| Motor-Encoder | 19 Bit abs. | 19 Bit abs. | 20 Bit abs. | 20 Bit abs. |
| Abtriebs-Encoder | 20 Bit abs. | 20 Bit abs. | 20 Bit abs. | 20 Bit abs. |
Bis zu 215 Nm max. Beschleunigungsmoment und eine 12.6-mm-Hohlwelle für die Kabelführung. Für Gelenke, bei denen Drehmoment und Steifigkeit entscheidend sind, etwa Hüfte und Knie humanoider Roboter oder die Beine von Roboterhunden.
 |  | |
| Spezifikation | ACTILINK-JD 10 DUO | ACTILINK-JD 12 DUO |
|---|---|---|
| Produktvariante | AJB-10-120-150 | AJB-12-200-120 |
| Nenndrehmoment (Nm) | 43 | 95 |
| Max. Beschleunigungsmoment (Nm) | 120 | 215 |
| Nennleistung (W) | 477 | 628 |
| Spitzen-Drehmomentdichte (Nm/kg) | 77.8 | 86.5 |
| Leerlaufdrehzahl (U/min) | 170 | 120 |
| Außendurchmesser (mm) | 96 | 124 |
| Länge (mm) | 101.3 | 102.2 |
| Gewicht (g) | 1542 | 2485 |
| Untersetzung | 19.612 : 1 | 20 : 1 |
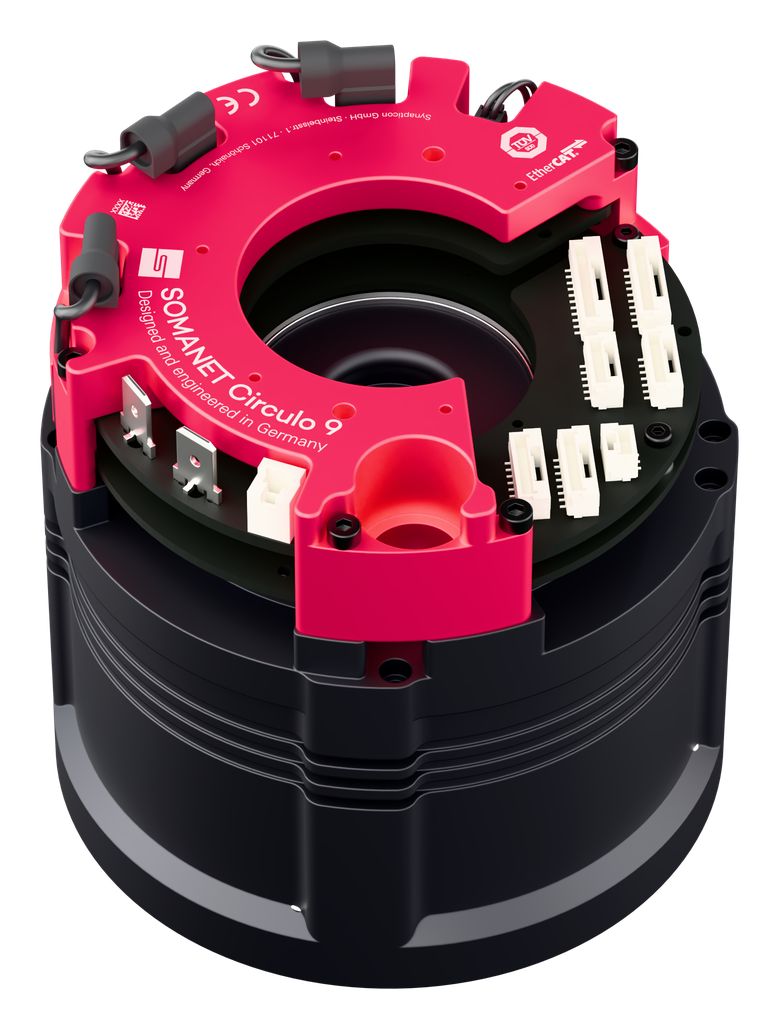
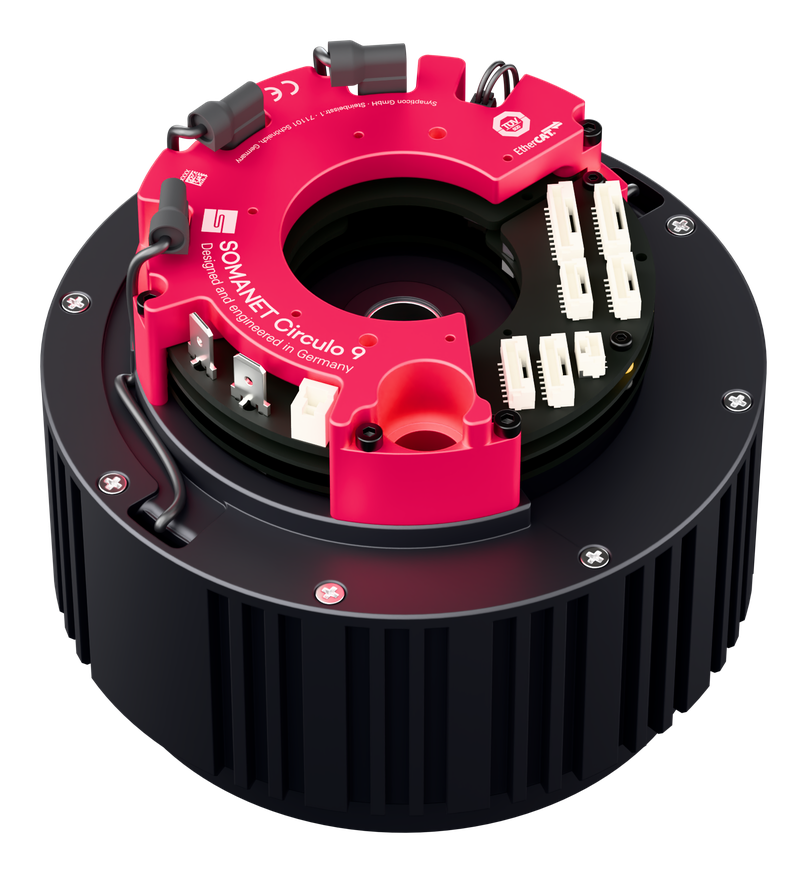
| Integrierter Antrieb | SOMANET™ Circulo 9 | SOMANET™ Circulo 9 |
| Sicherheitsfunktionen | STO-SBC / Safe Motion (FSoE) | STO-SBC / Safe Motion (FSoE) |
Integration direkt im eigenen CAD-System testen? Die vollständigen 3D-Modelle gibt es als STEP, Parasolid oder IGES, für die Simulation auch als URDF.
CAD-Modelle herunterladenWir beraten Sie gern zu unseren Produkten und zum Einsatz integrierter Antriebstechnik in Ihrer Anwendung. Sprechen Sie mit uns über Ihr Projekt, egal in welcher Entwicklungsphase.
Expertenberatung anfragen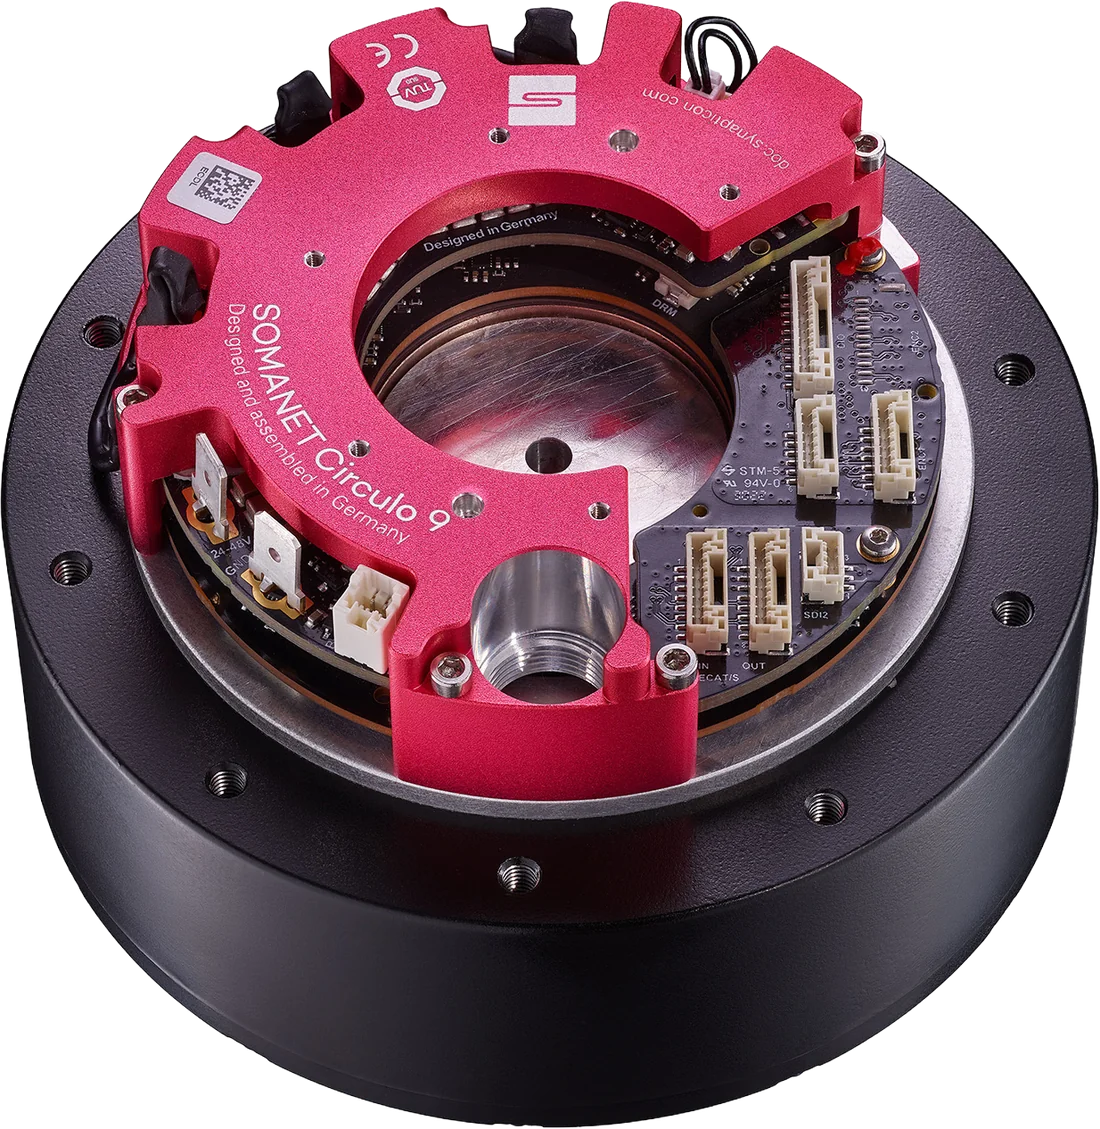
Erzählen Sie uns von Ihrer humanoiden Plattform, und wir erstellen Ihnen ein Angebot passend zu Ihren Stückzahlen und Skalierungsplänen.
Kein Spam. Wir verwenden Ihre Daten ausschließlich, um Ihre Anfrage zu beantworten.
